
No se puede soldar aluminio a acero conformado en caliente.
Esa frase es todo el problema. Durante un siglo la industria automotriz ha unido carrocerías fundiendo dos piezas de acero parecido, y casi todo sobre cómo funciona un body shop desciende de ese único proceso. Después llegó el peso de la batería, y con él la necesidad de quitarle masa a toda estructura que no sea la batería, y la forma más barata de construir una pieza fuerte y ligera pasó a ser hacerla de cuatro materiales distintos a la vez.
Lo que lo deja a uno con un ensamble que no se puede soldar.
Una pieza, cinco materiales
El cliente es un proveedor automotriz Tier 1 importante. La pieza es un estribo lateral, la viga estructural larga que corre por la parte baja del auto entre las ruedas, cargando los pilares A, B y C, y que en un vehículo eléctrico se atornilla directamente a la bandeja de batería que forma la columna vertebral del auto. En un choque es una de las cosas que están entre la batería y lo que sea que la golpeó.
Se fabrica en pares de mano izquierda y mano derecha. Sesenta y seis piezas por mano, ciento treinta y dos por vehículo, veinte de ellas únicas.
El miembro principal es una extrusión de aluminio de 2360 mm de largo y 24.5 kg, que llega ya con recubrimiento electroforético. Unidos a él: un pilar A en acero conformado en caliente de 1.4 mm, un pilar B en acero galvanizado de alta resistencia de 1.5 mm, un pilar C en acero de baja aleación y alta resistencia de 0.65 mm, soportes en una variante inoxidable, adhesivo estructural, cinta expandible por calor y tres familias distintas de sujetador.
El aluminio y el acero no se sueldan entre sí. Puntos de fusión distintos, compuestos intermetálicos frágiles en la junta, y corrosión galvánica donde quiera que los dos se toquen en presencia de humedad. Cada una de esas es una razón para no fundirlos juntos.
Así que la línea no funde nada.
Tres formas de unir en su lugar
Cada pilar se une con una combinación distinta, elegida por sus materiales, sus espesores y la carga que lleva.
El pilar A lleva 1570 mm de adhesivo estructural en un cordón de media caña de 3 mm, cinco tornillos flow drill y dos tiras de cinta expandible por calor colocadas sobre la extrusión antes de bajar el pilar; la cinta se expande después en el horno de pintura para matar la vibración entre los dos metales.
El pilar B lleva 240 mm de adhesivo y ocho remaches autoperforantes.
El pilar C lleva 260 mm de adhesivo y cuatro remaches autoperforantes, de un tipo distinto a los del pilar B.
El adhesivo está haciendo más trabajo del que parece. No es un respaldo de los sujetadores mecánicos; carga esfuerzo estructural, reparte tensión que un sujetador puntual concentraría, y sella la interfaz aluminio-acero contra la corrosión galvánica que de otro modo se comería la junta desde adentro.
Barrenar un agujero que nunca estuvo ahí
Un tornillo flow drill hace su propio agujero, su propia rosca y su propia unión en un solo movimiento, desde un solo lado.
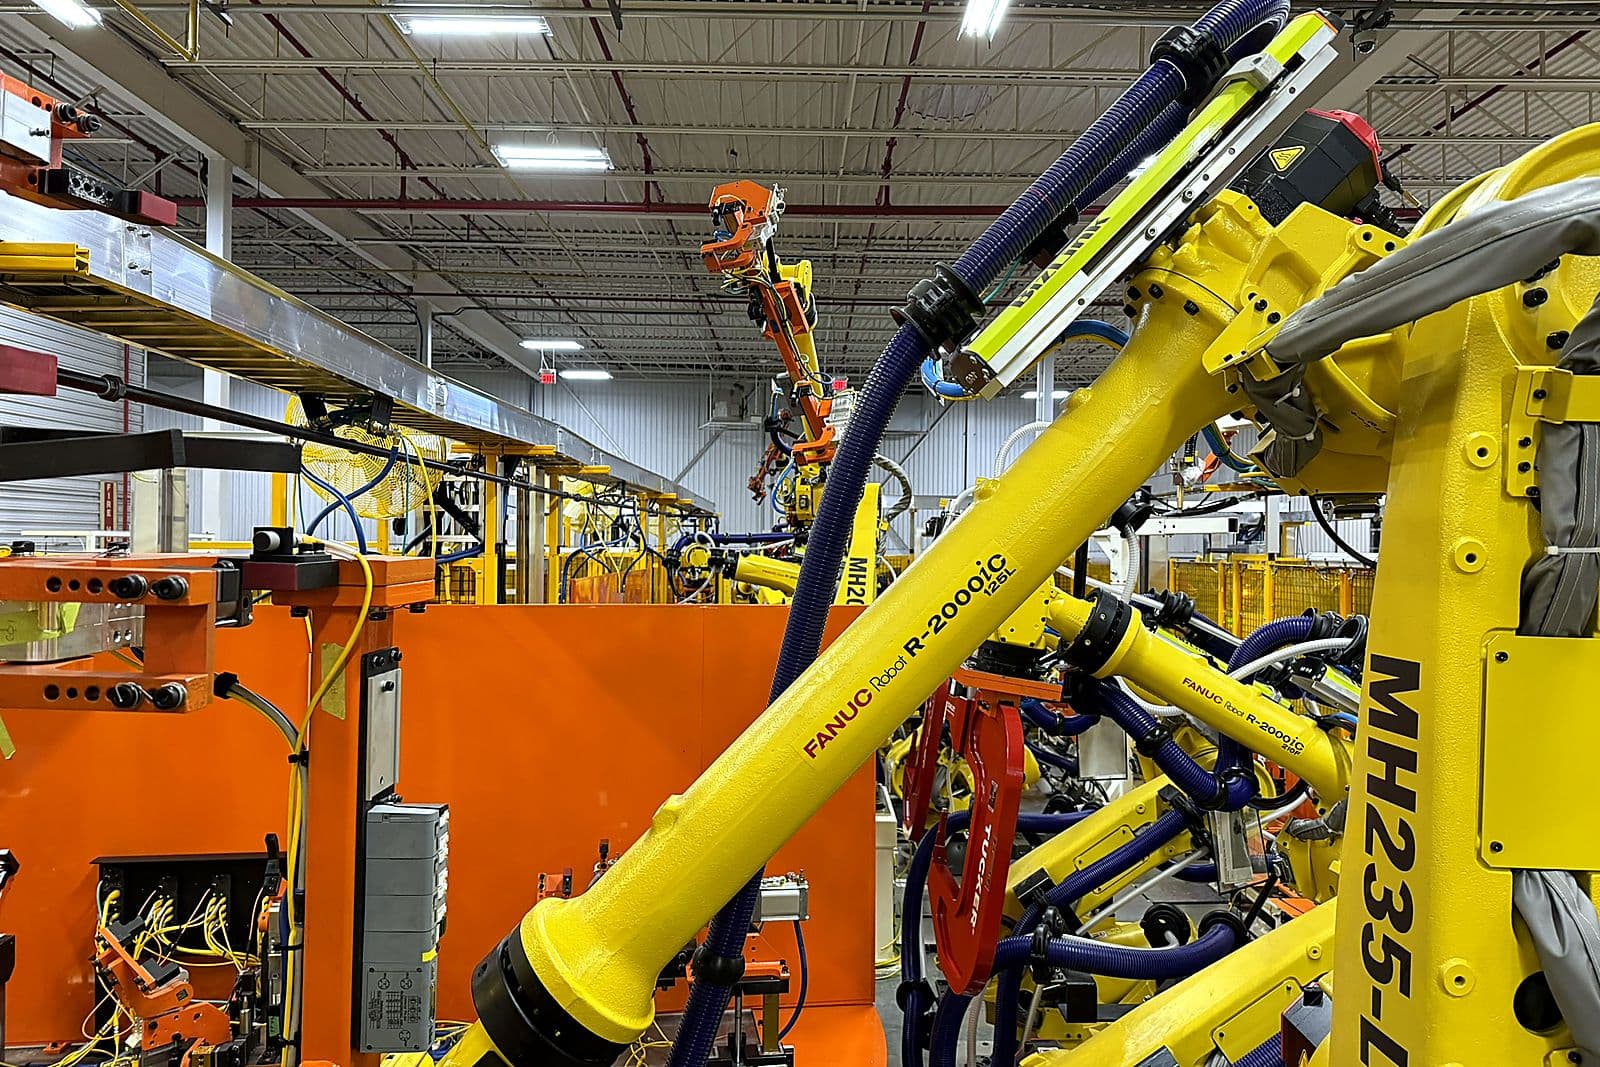
El tornillo gira hasta a 5000 rpm con 675 lbf (3,000 N) empujándolo. La fricción calienta el metal hasta ablandarlo; el tornillo penetra; el material desplazado se extruye formando un collarín alrededor del vástago; en ese collarín se forma la rosca sin cortar viruta; el tornillo jala la segunda lámina contra la primera y se aprieta a torque. Cuatro robots en la línea cargan sistemas flow drill de Atlas Copco para hacerlo.
Sin barrenado previo. Sin punzonado. Sin acceso a la parte trasera de la pieza, lo cual importa enormemente, porque el interior de una extrusión cerrada es un lugar al que ninguna herramienta va a llegar.
Sostener una pieza que no se puede tocar
Esas 675 lbf tienen que ir a algún lado. La pieza tiene que sostenerse quieta contra ellas, lo que significa sujetarla fuerte.
La extrusión llega con recubrimiento electroforético, y es una superficie Clase A, visible en el vehículo terminado. No se puede marcar. Ni rayar, ni abollar, ni dejar huella, en ningún lado, con nada.
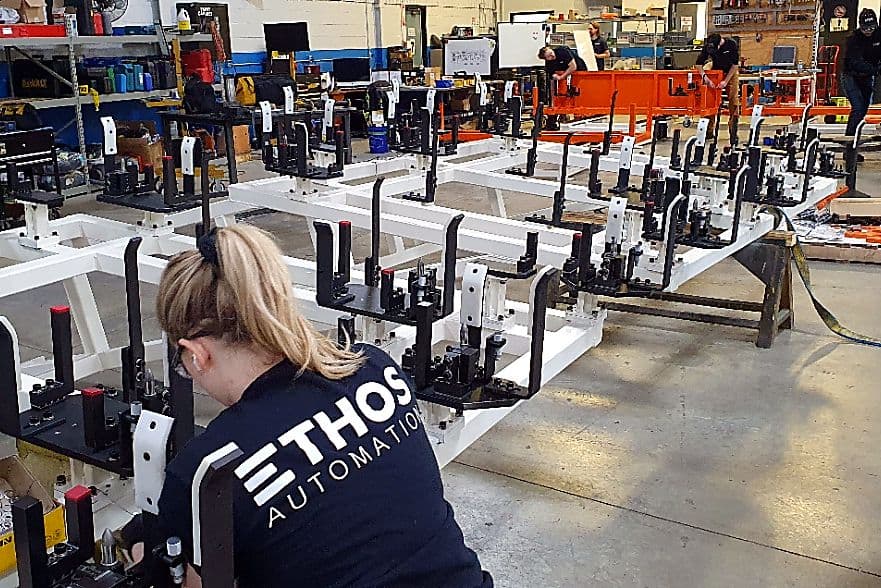
Así que cada zapata de prensa y cada zapata de nido que la toca se maquinó en acero de herramienta, se le quitó media pulgada de la cara y se sumergió en poliuretano para reponer esa media pulgada. Fuerza de sujeción plena, rigidez de acero debajo, y nada en contacto con el recubrimiento que pueda marcarlo.
Los pernos localizadores se dimensionaron 0.15 mm por debajo de la condición de material mínimo con tolerancia de una décima de milésima, a partir de un estudio de apilamiento: lo bastante cerrados para sostener el ensamble a escuadra, lo bastante holgados para que un operador de verdad pueda bajar una pieza sobre ellos unos cientos de veces por turno.
Y una vez hecha la unión, la mayoría de esos pernos se retraen. Conforme los subcomponentes se vuelven un solo ensamble, heredan los barrenos de datum unos de otros, y una pieza sostenida por demasiados pernos queda sobrerrestringida: un robot que intenta levantarla puede sobretorquear un servo de junta. Pernos neumáticos se retiran para que solo queden dos localizadores engranados, y la pieza sale limpia.
Punzonar sin atravesar
Un remache autoperforante une un paquete sin agujero previo y sin atravesar.
El remache se clava en la lámina superior, la perfora, y después, en vez de salir por la lámina inferior, un dado debajo lo obliga a abrirse hacia afuera, expandiéndose dentro del material inferior y trabando mecánicamente. La lámina inferior se deforma pero nunca se rompe. Queda sellada, así que no hay camino para la corrosión, y la unión sostiene por entrelazado mecánico y no por fricción. Dos robots cargan sistemas de remachado de Stanley Engineered Fastening.
El problema es que todo lo que determina si esa unión es buena ocurre dentro del metal. Distancia de entrelazado, espesor remanente de la capa inferior, enrase de la cabeza: invisibles una vez puesto el remache, y medidos convencionalmente cortando la junta por la mitad y fotografiándola bajo microscopio.
Eso no se le puede hacer a una pieza que se pretende embarcar.
Nadie había escrito la especificación
Aquí está la parte que no aparece en ningún folleto.
Para dos de los tres componentes que se unen con flow drill, no existía especificación de junta. No "existía pero había que adaptarla": no había datos. Nadie había publicado cómo se ve una junta buena en ese paquete particular de materiales a esos espesores, porque nadie lo había necesitado antes.
Así que el equipo de automatización la dedujo. Tomaron las especificaciones que sí existían, trabajaron con el proveedor del equipo y establecieron ellos mismos los requisitos para las aplicaciones adicionales: qué torque, qué profundidad de engrane, qué constituye una junta que pasa.
Lo mismo valía para la tecnología en general. El flow drill y el remachado autoperforante eran ambos nuevos para Ethos en este trabajo. Los proveedores se sentaron con los programadores a enseñarles las interfaces y a establecer parámetros base, y el equipo trabajó desde ahí hasta un proceso estable. Vale la pena decirlo sin rodeos en vez de insinuar un dominio que llegó después: la primera vez que alguien hace esto, lo está aprendiendo.
Después el producto cambió debajo de ellos. Una liberación tardía de CAD alargó los tornillos flow drill de 21 mm a 25 mm y especificó un material más duro al cual entrar. Cada ubicación de tornillo necesitó un perfil de torque completamente nuevo, creado y probado desde cero, en equipo que hubo que convertir para adecuarlo.
Medir el hacer, no el resultado
Como ninguna de estas uniones se puede inspeccionar después, la línea se construyó para medir el proceso. Si la manera de hacer la unión fue correcta, la unión es correcta, y la evidencia hay que capturarla en el momento de hacerla.
Cada tornillo flow drill tiene retroalimentación servo en rotación y en recorrido lineal, vigilando torque contra profundidad de engrane a lo largo de todo el ciclo. Cada remache tiene fuerza, desplazamiento y velocidad monitoreados a lo largo de la carrera. Cada cordón de adhesivo se mide en vuelo por un láser Coherix que revisa volumen, ancho y posición 400 veces por segundo contra la trayectoria programada, antes de que se coloque nada encima.
Todo eso aterriza contra el número de serie de la pieza. Cada ensamble sale de la línea cargando un registro de cómo se hizo realmente cada unión que lleva.
Y la celda no deja pasar una mala. Un tornillo que se alimenta mal dispara hasta tres recargas antes de llamar a un operador. Las cajas de remaches quedan bloqueadas por RFID hasta que el alimentador confirma el tipo correcto de remache, porque el pilar B y el pilar C llevan remaches distintos e intercambiarlos produce una junta que se ve perfecta y no lo es. Los tambores de adhesivo se escanean por código de barras en la bomba y el sistema se niega a dispensar pasada la fecha de caducidad. Un cronómetro arranca en el momento en que se tiende un cordón, y cualquier pieza que no se cierre dentro de trece minutos se rechaza automáticamente.
Cinta negra sobre una pieza negra
El mejor problema de este trabajo también fue el más chico.
Dos tiras de cinta anti ruido van sobre la extrusión, y la celda tiene que confirmar que están ahí antes de continuar. En CAD se veía trivial: la cinta se renderizaba azul contra aluminio desnudo, un contraste fácil para cualquier cámara.
En la realidad la extrusión llega con recubrimiento electroforético negro. Y la cinta es negra.
El equipo de automatización trabajó con lentes y configuraciones de cámara hasta encontrar lo que las separa: no el color, sino el acabado. La cinta es mate; el recubrimiento es brillante. Ajustada para eso, la cámara ve la diferencia de forma confiable.
Es una historia pequeña y es la textura honesta de este tipo de trabajo. Un detalle invisible en el modelo se vuelve una semana de pruebas en piso, y la respuesta no es más tecnología, es notar que una superficie refleja y la otra no.
Un producto que no se quedaba quieto
Para fines de 2023 el trabajo cargaba veintiún cambios de ingeniería, una buena parte de ellos porque el cliente del cliente siguió revisando la pieza después de haber cortado herramental.
Los barrenos de datum de la extrusión principal se redujeron de 13.5 mm a 8.5 mm, así que los pernos localizadores se rediseñaron, se rehicieron y se reinstalaron. Se agregaron un tornillo de proyección adicional y una tuerca de soldadura al pilar A, y ese cambio hizo cascada: el barreno al que se suelda la tuerca se estampa antes de formar la pieza, así que su posición no es idéntica de pieza a pieza. Encontrarlo de forma confiable significó agregar una estación de visión cuyo único trabajo es localizar ese barreno, dos robots más de manejo de materiales, herramental rediseñado para acceso de soldadura, mesas de entrega, una simulación nueva y poka yoke adicional en tres estaciones de la línea principal.
También hubo una sorpresa genuina. El herramental de una estación se había diseñado alrededor de equipo nuevo, con el apoyo del proveedor, y cuando llegó el equipo, la orientación del producto estaba 180 grados de donde tenía que estar. Rediseñar ese fixture como se debe habría obligado a rediseñar otros cuatro aguas abajo. En vez de eso el equipo agregó una estación de volteo que regresa la pieza a su orientación original, conteniendo el daño a una estación en vez de cinco. Costó alrededor de cuatrocientas horas de ingeniería. Ahorró bastante más.
Tres cosas que no tenían nada que ver con unir
Todo lo anterior es la ingeniería novedosa. Nada de eso es lo que decidió si la línea iba a cumplir su número.
Un montacargas lo decidió. El rack de salida sostiene trece piezas. Ethos corrió un estudio cronometrado en la propia planta del cliente y encontró que el tiempo promedio para que un operador retirara un rack lleno y pusiera uno vacío era de 7.6 minutos. Con un solo rack la línea se detendría dos veces por hora durante 15.2 minutos combinados, topando la salida en 39 piezas por hora y quedando 34.56% por debajo del objetivo de eficiencia. Nada sobre los robots habría arreglado eso. Así que cada posición de entrada y de salida se duplicó. El robot tarda poco más de trece minutos en llenar un rack; el operador necesita menos de ocho para cambiar el otro. La línea nunca espera a un montacargas.
Un gripper que no cabía lo decidió. El robot de fin de línea tiene que mover una pieza de la inspección automatizada a una estación de inspección manual y de ahí al rack de embarque, todo dentro del ciclo, y la estación manual tiene que vaciarse antes de poder llenarse de nuevo, lo que se come el tiempo que un operador tiene para de verdad mirar la pieza. La respuesta de manual es un efector final dual que sostiene una pieza mientras toma otra. Aquí no estaba disponible: la carga ya estaba al límite y una herramienta dual físicamente no podía entrar al rack de producto terminado. Así que el equipo construyó dos estaciones de inspección manual idénticas e hizo que el robot alternara entre ellas. Una siempre está vacía y lista; la otra siempre tiene una pieza en inspección. El espacio de piso compró lo que la carga no pudo.
Un haz de luz lo decidió. Un operador carga la mesa giratoria, libera con la palma y toca la cortina de luz vertical al salir. La mesa se detiene a media rotación. Como la mesa misma es la guarda cuando está totalmente girada, una mesa a medio girar significa que la celda está abierta, lo que significa un paro de emergencia de toda la zona. Siete robots detenidos en seco porque alguien rozó un haz al irse. Los paros de emergencia repetidos desgastan componentes mecánicos y destruyen la disponibilidad alrededor de la cual se dimensionó toda la línea.
La solución fue un segundo juego de cortinas de luz, horizontales, dentro de la zona del operador. Ahora un roce contra la cortina vertical solo detiene la mesa giratoria. El paro de emergencia completo queda reservado para alguien que de verdad entra a la celda. No es práctica típica, y existe porque alguien pensó en lo que un operador realmente hace en vez de en lo que el estándar supone.
Para qué se construyó
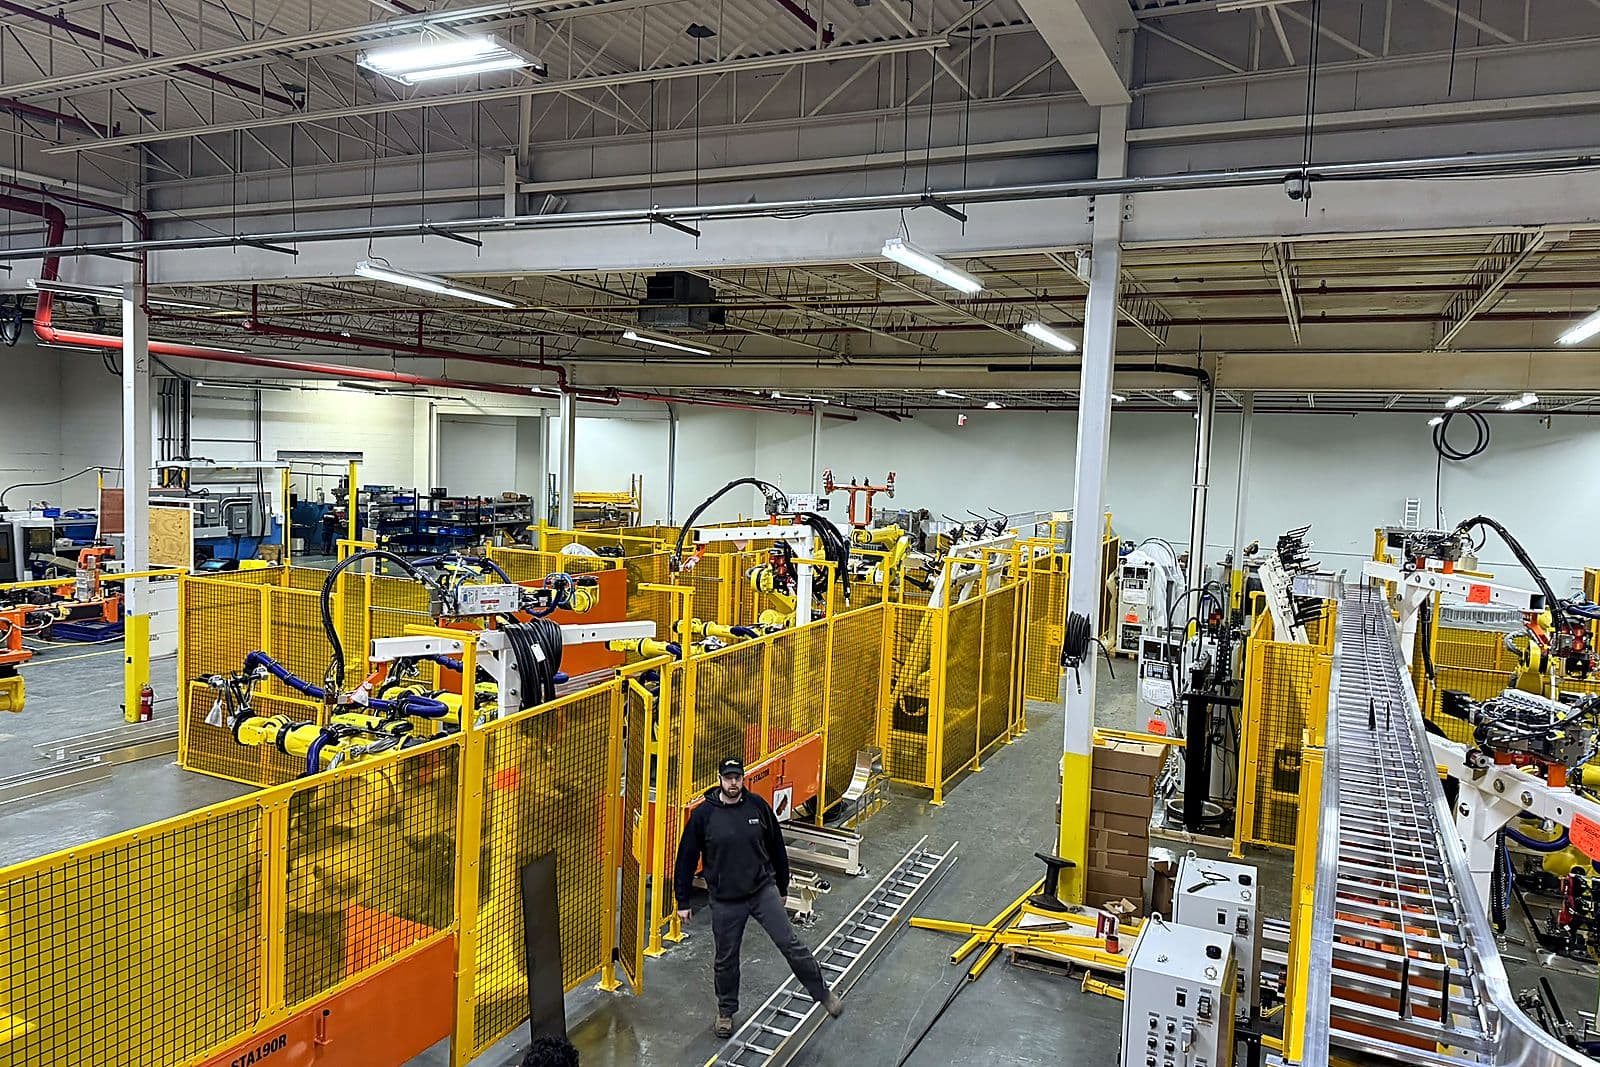
Dos líneas espejo completas. Veintidós robots. Diecisiete estaciones cada una. Un tiempo de ciclo de 60.4 segundos, derivado de un volumen anual de casi 296,000 juegos vehiculares a tres turnos con 85% de eficiencia. Capacidad de calidad de 1.67 PpK en una corrida de treinta piezas y 1.33 Cpk a ritmo.
La línea se construyó. Se certificó. Los fixtures se calzaron y se reportaron dimensionalmente, estación por estación, lado a lado, mano izquierda y mano derecha. Se liberó en el piso de Ethos y cumplió todas las métricas que se había contratado cumplir.
La línea que nunca corrió
En 2024, el programa vehicular se canceló.
No la línea. La línea estaba terminada y funcionando. El programa para el que se construyó se canceló aguas arriba, parte de un repliegue más amplio en la industria frente a los volúmenes de vehículos eléctricos que todos habían pronosticado tres años antes. El cliente había ordenado una línea para fabricar una pieza de un auto que ya no se iba a hacer.
Nunca se instaló. Nunca corrió una pieza de producción. Dos líneas de ensamble completas, veintidós robots, cuatro tecnologías de unión y dieciocho meses de ingeniería, liberadas cumpliendo todos los requisitos, y el número de ensambles terminados que han embarcado a un cliente es cero.
No hay versión de eso que no sea difícil de escribir.
Qué valió de todas formas
Vale la pena ser honestos sobre qué cambia y qué no.
No cambia si la ingeniería estuvo bien. Las uniones eran sanas, el monitoreo de proceso funcionaba, el tiempo de ciclo se cumplió, el caso de seguridad estaba completo y calculado de forma independiente. Una máquina apagada no es una máquina que falló. La verificación ocurrió, los números eran reales y las métricas se cumplieron frente al cliente.
Lo que cambia es quién recibe el beneficio. Nadie de ese programa lo recibe.
Pero el conocimiento no se evaporó con el programa. Alguien en este trabajo dedujo cómo se ve una junta flow drill sana en un paquete de materiales que nadie había especificado. Alguien dedujo cómo ver cinta negra sobre una pieza negra. Alguien dedujo cómo sujetar una superficie Clase A con seiscientas libras de fuerza sin dejar marca, y cómo contener una sorpresa de 180 grados en una estación en vez de cinco. Nada de eso estaba en un manual al inicio y todo eso está hoy en el edificio.
La unión multimaterial no se va a ir: es lo que requiere toda estructura ligera en todo vehículo eléctrico. El número de integradores en Norteamérica que han construido una línea de producción haciendo adhesivo, tornillos flow drill y remaches autoperforantes a estándares automotrices, y lo han demostrado, es pequeño. Ethos está en esa lista por este trabajo.
Ese no fue el retorno que nadie quería. Es, sin embargo, el retorno que estaba disponible, y no es nada.