
Un auto eléctrico es una batería con un vehículo construido a su alrededor, y la batería es pesada. Cada kilogramo que la estructura devuelve es autonomía, o capacidad de carga, o un paquete de baterías más chico y más barato. Así que cuando se puso a diseñar una nueva plataforma eléctrica, su subchasis delantero fue concebido para hacer algo que un ensamble estructural automotriz no había hecho antes.
No iba soldado. Iba pegado.
El bastidor es de aluminio en su totalidad: cuatro nodos fundidos, una fundición trasera grande, extrusiones de unión y una placa inferior. Lo que lo mantiene unido es adhesivo y remaches. Nada más.
El pegado con adhesivo en un auto no es nuevo. Se usa mucho en paneles clase A, las partes cosméticas visibles donde la unión carga apariencia y no esfuerzo. Lo nuevo aquí era la estructura. Este bastidor es una ruta de carga. Es parte de lo que mantiene vivos a los ocupantes del auto en un choque, y va unido con pegamento.
Hasta donde Ethos Automation sabía en ese momento, no se había intentado antes un ensamble automotriz de aluminio pegado estructuralmente íntegro. La línea para construirlo tampoco existía.
Cómo corre la línea
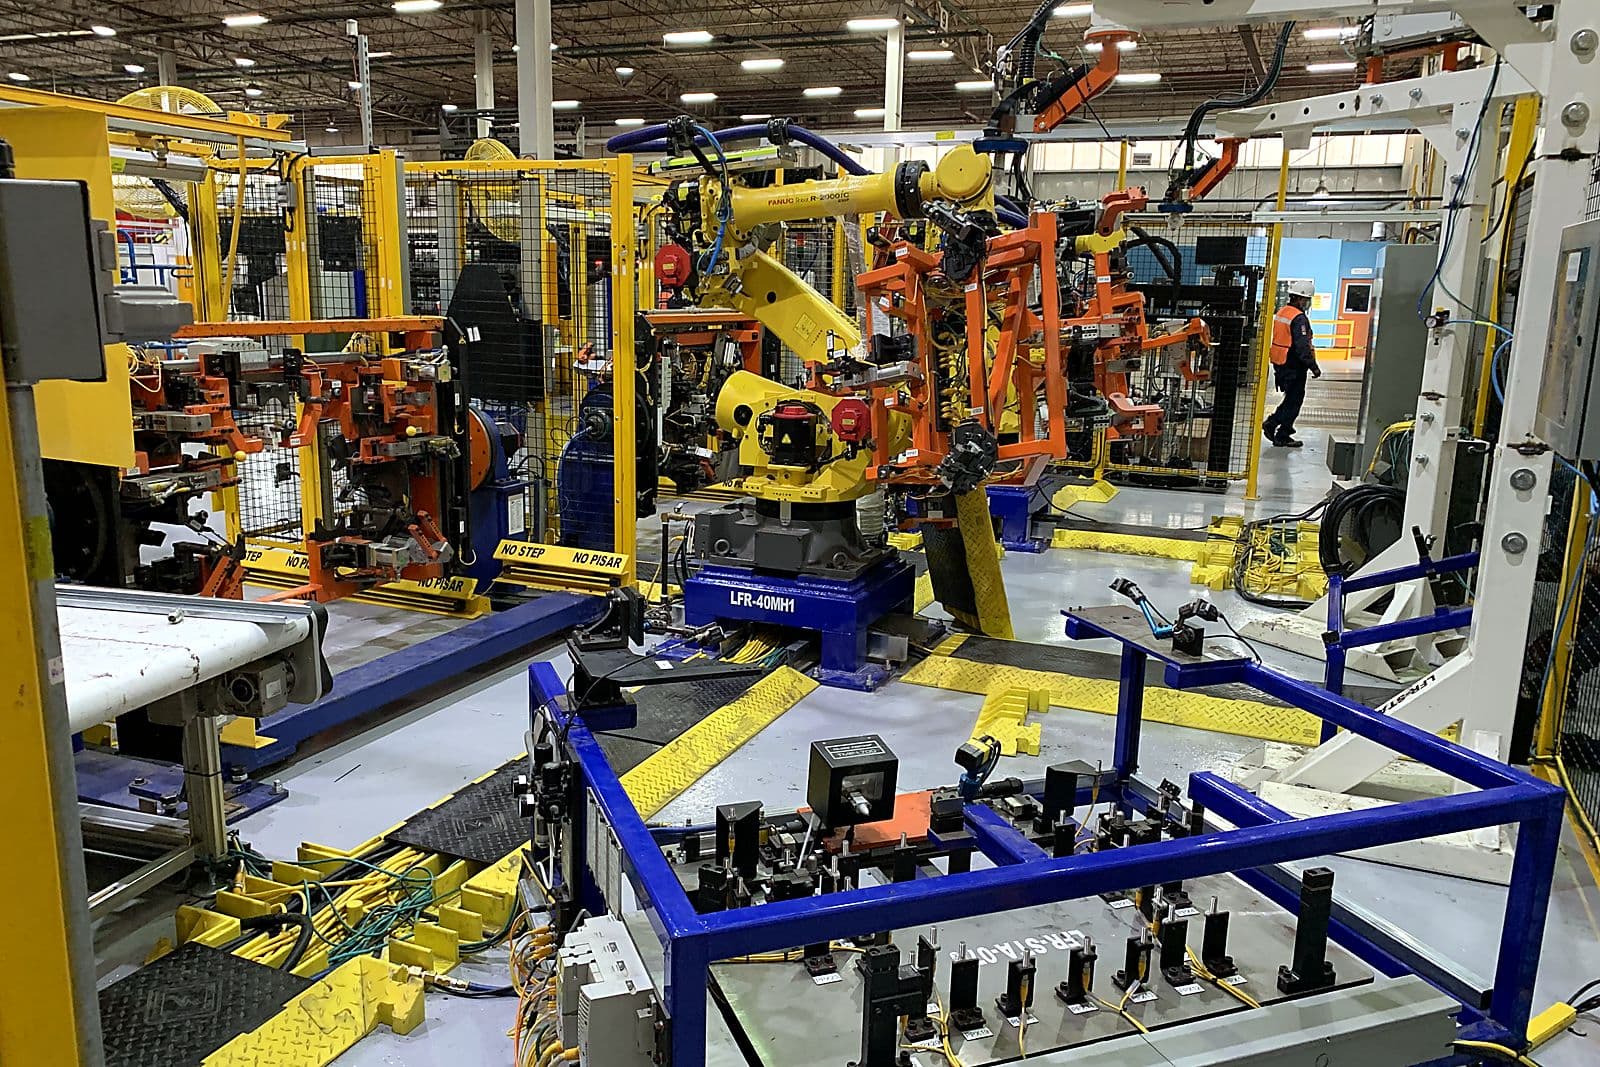
Vale la pena imaginarse la celda, porque no es lo que la frase "línea de ensamble automatizada" suele evocar.
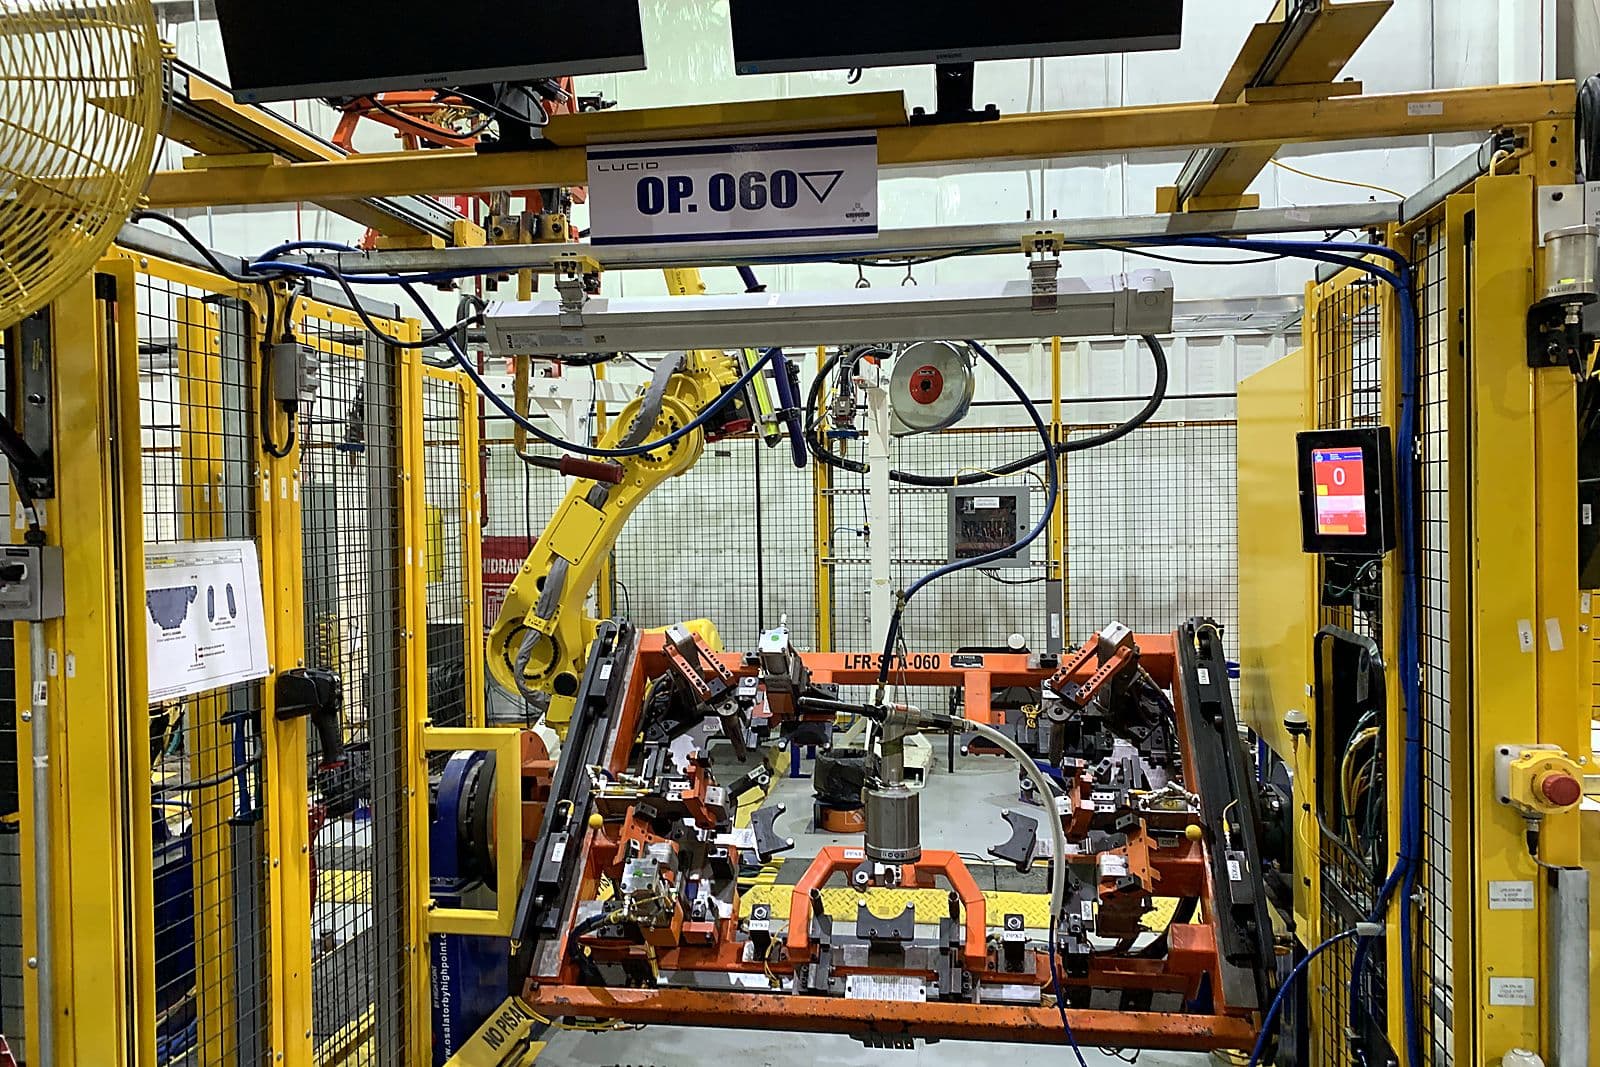
Siete estaciones. Las personas cargan, las personas remachan, y los robots mueven material. Los operadores colocan fundiciones y extrusiones en nidos burdos a mano. Dos robots de manejo de materiales toman los subensambles y los llevan entre estaciones. Y las estaciones de adhesivo no se mueven en absoluto: las pistolas están fijas, y el robot lleva la pieza a la boquilla, presentando cada superficie de unión por turno. Hay dos, una a mitad de la construcción y otra cerca del final.
La construcción avanza por subensambles. Los ensambles delantero y trasero se cargan y se pegan primero, después el manipulador los lleva a adhesivo, y de ahí a una estación construida alrededor de un muñón con un lado A y un lado B. Un operador carga extrusiones en el lado A, sale, libera con la palma, y la estación gira para que el lado opuesto se pueda cargar mientras el robot deja fundiciones en el lado que acaba de quedar libre. Después el operador regresa y pone remaches a mano, cuatro de un lado, veintiuno del otro.
De ahí la pieza va a una estación de verificación, donde el robot la reposiciona seis veces frente a los sensores para confirmar que cada remache y cada tuerca remachable está presente. Luego a la segunda estación de adhesivo. Luego a la estación final, donde un operador pone otros diez remaches, cierra dos componentes más con una prensa de paquete, y el bastidor terminado sale con una grúa viajera sobre un asistente de izaje.
Así que la descripción honesta es un híbrido. Los robots cargan, presentan y verifican. Las personas cargan y remachan. Lo que está automatizado es la parte del trabajo donde la consistencia decide si la unión pasa, y lo que se deja a las personas es la parte donde el criterio y la destreza todavía le ganan a una máquina.
Noventa por ciento, y nada asomándose
La especificación se veía simple escrita. Cada unión tenía que alcanzar 90 por ciento de cobertura superficial de adhesivo. Sin escurrimiento, sin salientes de más de tres milímetros. Y se verificaría por ensayo destructivo, lo que significa abrir ensambles terminados y mirar.
Y hay muchísimo. Un solo bastidor lleva alrededor de treinta y cuatro metros de cordón de adhesivo. El noventa por ciento de cobertura no es un requisito sobre una junta, es un requisito sobre los treinta y cuatro metros, en cada bastidor, y la única manera de saber si se cumplió es destruyendo la pieza.
Simple de enunciar, y muy lejos de ser simple de lograr, porque la cobertura es el resultado de un gran número de variables que interactúan entre sí. Viscosidad del adhesivo. Volumen y ancho del cordón. Velocidad de aplicación. El ángulo entre la pistola y la superficie. La separación entre las dos piezas que se unen. La presión con que se prensan, y por cuánto tiempo.
Ninguno de esos números estaba disponible. Las pistolas de aplicación las suministró el cliente, y el fabricante de las pistolas no ofreció guía sobre parámetros de aplicación para este uso. Todos hubo que encontrarlos experimentalmente.
Después la geometría se llevó las respuestas fáciles, y lo hizo por ese arreglo de pistola fija.
Un robot que sostiene una pistola puede elegir su aproximación. Un robot que sostiene una pieza no, o no libremente: cómo tiene que sujetar la fundición para no perder los datums dicta cómo puede ofrecer esa fundición a la boquilla.
El fabricante de las pistolas especificó un ángulo de aplicación de cero a diez grados respecto a la superficie. El manejo de pieza y el tiempo de ciclo obligaron a aplicar muchas uniones entre treinta y cinco y cincuenta grados sobre superficies cónicas, muy fuera de lo que el equipo estaba especificado para hacer. El pegamento aplicado en ese ángulo no se distribuye parejo cuando las piezas se prensan; se embarra de forma asimétrica, y las trayectorias hubo que reescribirlas para compensarlo.
Encontrar los números
El trabajo de adhesivo se hizo con robots FANUC R-2000iC/210F, máquinas de 210 kilogramos de capacidad llevando fundiciones de aluminio a las pistolas fijas del cliente, y se hizo de la única manera en que se podía: probando cosas y abriendo los resultados.
Como la pistola está fija y la pieza llega a ella, la boquilla tiene que alcanzar lo que la pieza presente: rendijas, elementos interiores, superficies que quedan hondas dentro de la fundición. Ethos diseñó sus propias boquillas aplicadoras para las pistolas con tal de lograr ese alcance. La longitud de la boquilla interactúa entonces con la temperatura, porque una boquilla más larga pierde más calor, y la temperatura fija la viscosidad, y la viscosidad fija todo lo demás. Así que el trabajo se volvió controlar el calor en relación con la longitud de la boquilla para mantener el adhesivo a la temperatura correcta en el punto donde sale de la boquilla, no donde está almacenado.
De ahí, el ancho de cordón y el mojado se mapearon contra la velocidad del robot, que aquí significa qué tan rápido pasa la pieza frente a la boquilla. Muévala más lento y el cordón se tiende más ancho, lo que da más cobertura y también aumenta la posibilidad de rebase más allá del límite de tres milímetros. Esa velocidad además es tiempo de ciclo, así que cada ganancia en cobertura se paga en otro lado.
Las pruebas se registraron estación por estación. Dos rondas en cada una de dos estaciones solo en diciembre de 2020, cada una un conjunto de piezas pegadas, ensambladas, cortadas y fotografiadas.
De ahí salió un conjunto de estrategias en vez de una receta única, que es el resultado honesto de ese tipo de trabajo. Las superficies grandes admiten un cordón mucho mayor. Las superficies pequeñas solo necesitan una purga corta de adhesivo y muy poco recorrido del robot. Y para las superficies cónicas que más problema dieron, el espaciamiento y la dirección de la trayectoria resultaron ser las variables de control, y la respuesta fue empezar arriba y tejer hacia abajo.
Sostener un bastidor que no se queda quieto
El segundo problema es el que no existe cuando uno suelda.
Una junta soldada queda fija en el instante en que se hace. Una junta adhesiva está líquida, y sigue líquida mientras cura, y durante ese tiempo el ensamble tiene que sostenerse en exactamente la relación correcta por algo que no sea la junta misma. Todo enfoque estándar de sujeción y anidado supone que uno puede simplemente apretar las piezas una contra otra. Aquí la presión de sujeción era en sí misma una variable de proceso, porque determina cómo se distribuye el adhesivo y cuánta superficie cubre.
Además tenía que admitir una separación. Dos superficies pegadas necesitan espacio entre ellas para que el adhesivo lo ocupe, que es lo contrario de cómo funciona normalmente un fixture, y al inicio nadie podía decir qué tan grande tenía que ser esa separación ni con qué precisión se podía sostener.
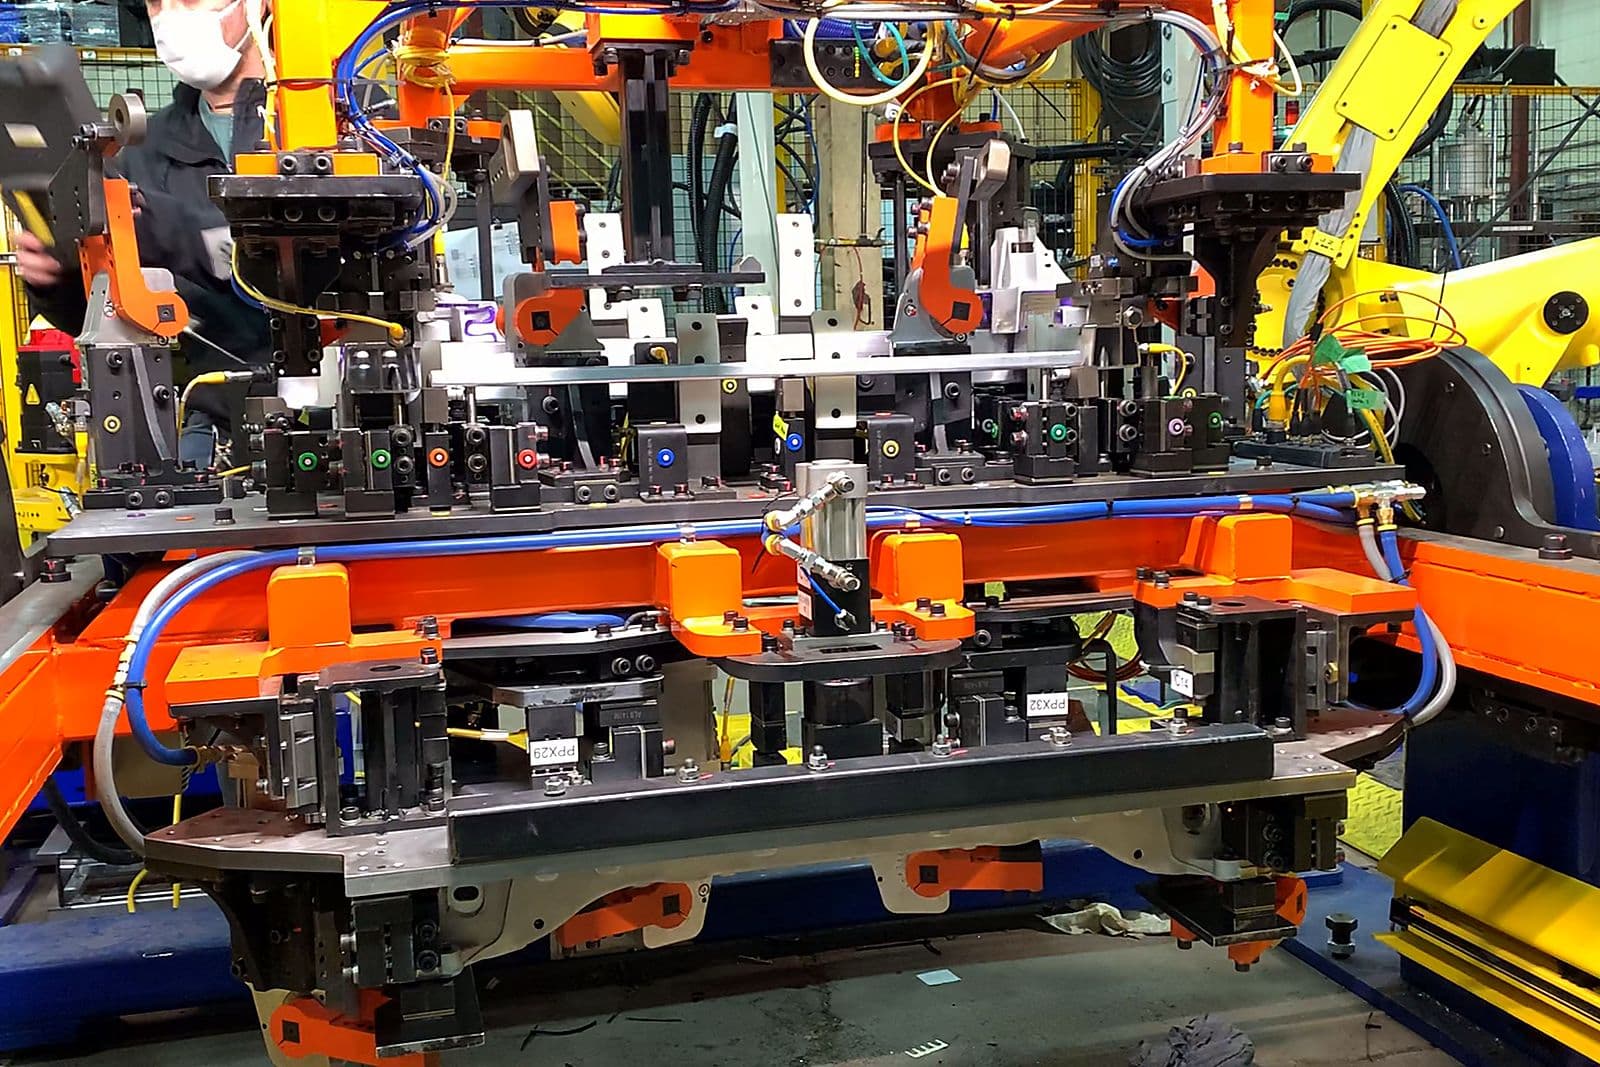
Y lo que había que sostener era flexible. Fundiciones y extrusiones de aluminio, con claros entre ellas para el pegamento, producen un ensamble con juego. Dejado a su suerte se torcería y se deformaría bajo su propio peso y bajo las fuerzas aplicadas.
El fixturado que salió de esto se inventó en buena medida para el trabajo.
En la estación que pega el frente del bastidor, el enfoque estándar sería cargar un componente a la vez para que cada uno se alinee contra pernos conforme entra. Aquí no se podía, porque cargar en secuencia destruiría los datums de las fundiciones de los que dependen las superficies de unión. Así que los operadores cargan las extrusiones en un fixture, y el robot de manejo carga las fundiciones, y ambas llegan a posición de forma simultánea. Sostener eso requirió presionar las fundiciones desde arriba mientras se empujaban las extrusiones hacia arriba contra ellas, sin agarrotarse, lo que llevó a nidos guiados con resorte con presiones y alturas de resorte determinadas experimentalmente.
Para aplicar la fuerza de acoplamiento a través del robot, Ethos desarrolló dedos hexagonales rectos capaces de cargar la junta en una sola dirección sin arrastrarla de lado. Se modificaron grippers para trabajar en reversa, sujetando al abrir en vez de al cerrar, para sostener una pieza en un espacio demasiado estrecho para un gripper convencional.
Los barrenos de remache tenían que coincidir dentro de dos décimas de milímetro entre fundición y extrusión. Eso llevó a un diseño de perno localizador escalonado que mantiene concentricidad de treinta milésimas a lo largo de su longitud, y resultó genuinamente difícil de fabricar: las pruebas fueron tanto de maquinado y tratamiento térmico como del perno mismo, porque el temple distorsiona la pieza que uno acaba de cortar con precisión. Un perno adicional tenía que detectar si había helicoils M8 pequeños a profundidad, lo que significó negociar rigidez del perno contra espesor de pared hasta que un sensor pudiera verlos.
Cambiar la pieza para que el proceso funcione
Algunos problemas no se podían resolver en el herramental, y aquí es donde el proyecto deja de ser un trabajo de automatización y se vuelve un ejercicio conjunto de ingeniería.
Cuando la estación final giraba el bastidor sobre su muñón, el peso de las fundiciones de absorción flexionaba el bastidor y abría separaciones en las juntas. Atrás, el juego entre fundiciones y extrusiones dejaba que el bastidor se torciera. Ninguno de los dos es un problema de fixture. Son consecuencias de una estructura unida por un material que todavía no fragua.
Así que el diseño del bastidor del cliente cambió mientras se construía la línea. Se agregaron remaches adicionales, y dónde iban hubo que resolverlo contra la línea y no de forma aislada, con algunos entrando lateralmente para no estorbar operaciones posteriores.
La fundición de absorción cambió por otra razón: falló las pruebas de choque. El reemplazo usó una estructura de caja plegada con un fondo cónico anidado adentro, que era mejor para el desempeño en choque y peor para la automatización, porque un contorno de labio doblado sobre la cara superior de la fundición quedaba exactamente donde el robot necesitaba estar. Soportar la pieza, sostener la caja contra la superficie superior y aun así alinear los barrenos de remache tomó otra ronda de experimentación.
Corrió
La línea se puso en marcha y corrió a tiempo de ciclo, sin problemas.
Doscientos cincuenta y cinco segundos por bastidor. Catorce bastidores por hora, cuarenta mil al año a dos turnos.
Es un conjunto corto de frases al final de un proyecto largo, y son las correctas. Todo lo descrito arriba era incertidumbre en el momento en que se estaba trabajando. Nadie había construido un ensamble de aluminio pegado estructuralmente de este tipo, así que no había línea previa que copiar ni proveedor con una respuesta probada. El requisito de cobertura solo se podía confirmar cortando bastidores terminados. El fixturado hubo que inventarlo, porque una estructura pegada y flexible no se queda quieta como una soldada. La pieza misma tuvo que cambiar para que el proceso fuera posible siquiera.
Nada de eso garantiza que la cosa funcione cuando se enciende. Hay muchas máquinas primeras en su tipo que son técnicamente correctas y aun así pelean con sus operadores durante meses.
Esta se puso en marcha, hizo bastidores al ritmo para el que fue diseñada, y después se embarcó a la planta del cliente. La medida de toda la ingeniería previa es que, al final, no quedaba nada que decir al respecto.
Qué se aprendió
El resultado duradero de este proyecto no es la línea. Es conocer las relaciones.
Ethos salió de él entendiendo cómo los parámetros de aplicación de adhesivo, el movimiento del robot, la separación entre superficies y la presión de sujeción se combinan para producir resistencia de unión y mojado, lo bastante bien para elegir una estrategia a partir de la geometría de una junta en vez de descubrirla por ensayo. Salió con un conjunto de mecanismos de fixturado, los nidos con resorte, los dedos hexagonales, los pernos escalonados, los grippers invertidos, que existen porque pegar una estructura flexible de aluminio exige cosas que atornillar y soldar nunca piden. La mayoría de esas piezas no aparecería en una construcción convencional.
Y salió habiendo ayudado a dar forma al producto. Ubicación de remaches, nervaduras y refuerzos, estructuras de caja plegada, la configuración misma de las superficies de unión: todo eso resultó estar en la intersección entre integridad estructural y si la cosa se puede construir siquiera.
Hay una lección más, registrada internamente y no en ningún documento técnico, y vale la pena repetirla porque es el estándar al que se sostuvo el trabajo: las máquinas que construimos deben esperarse que duren diez años.
Por qué importa
Aligerar un vehículo no es un ejercicio de estilo. En un vehículo eléctrico, la masa estructural es autonomía, y la autonomía es batería, y la batería es lo más caro del auto. Las estructuras multimaterial pegadas son una de las pocas rutas que quedan para quitarle peso significativo a una carrocería sin ceder rigidez ni desempeño en choque.
El obstáculo nunca fue realmente si el adhesivo puede cargar esfuerzo estructural. Es si una estructura pegada se puede construir de forma repetible, al ritmo requerido, con la calidad de la unión demostrada en vez de supuesta. Ese es un problema de manufactura, y es el que esta línea se construyó para responder.
El bastidor se arma con pegamento y remaches, al 90 por ciento de cobertura, verificado cortándolo. Esa es la parte que no se había hecho antes.