
Pregúntele a un cuarto lleno de integradores qué hace difícil un trabajo y la mayoría dirá tolerancia, o tiempo de ciclo, o espacio. De vez en cuando alguien dice el cliente.
La respuesta correcta, más seguido, es la combinación. Cualquier restricción por sí sola es un problema de ingeniería. Cuatro de ellas a la vez, jalando una contra otra, es otro tipo de trabajo.
El proyecto 240003 tenía cuatro. Las piezas medían ocho pies (2.4 m) de largo. Pesaban cerca de 400 lb (180 kg). Estaban destinadas a un programa grande de modernización nuclear en Ontario, lo que significaba que el papeleo que acompaña a cada componente importaba tanto como el componente mismo. Y el cliente quería toda la celda abierta. Sin enrejado.
Un programa nuevo, no un reemplazo
Vale la pena ser claros sobre qué fue este proyecto, porque no es la historia habitual de automatización.
Al fabricante le acababan de adjudicar el programa. No estaban reemplazando una línea automatizada existente ni arreglando un proceso que hubiera salido mal. Estaban arrancando la producción de una pieza que no habían fabricado antes, y decidieron desde el inicio automatizarla en vez de dotarla de personal.
Esa decisión se entiende mejor sabiendo cómo se manejaban componentes comparables. Productos similares se movían con grúas pluma y grúas viajeras de bahía, con los operadores controlando por completo la carga. Dos personas por maniobra, en cada maniobra. Ese es el enfoque estándar de la industria para piezas de este tamaño, y no tiene nada de malo, pero pone a dos personas en contacto cercano con varios cientos de libras de metal suspendido en cada ciclo, en una planta que iba a correr veinticuatro horas al día, siete días a la semana.
El encargo a Ethos, a través del proveedor de máquina herramienta que estaba metiendo dos centros de maquinado mill-turn grandes a la planta, era sacar a las personas de ese circuito por completo. Cargar carros en un extremo, retirar piezas terminadas y marcadas en el otro, y dejar que un robot haga todo lo de en medio.
La pieza es el problema
El dato que da forma a todo este proyecto es la geometría de la pieza.
Un end fitting en esta etapa de manufactura mide de 93 a 98 pulgadas (2.36 a 2.49 m) de largo, con un diámetro exterior de zona de sujeción de alrededor de 6.5 pulgadas (165 mm), y pared delgada. Semiterminado, pesa de 370 a 380 lb (168 a 172 kg). Después del maquinado, de 280 a 287 lb (127 a 130 kg). Una variante anterior llegaba a pesar 801 lb (363 kg) antes de maquinar.
Ahora considere lo que el robot tiene que hacer con eso. La pieza llega acostada en horizontal dentro de un carro. Tiene que entrar al husillo del centro de maquinado en vertical. Así que en algún punto entre el carro y la máquina, un robot tiene que tomar una columna de metal de ocho pies y 400 lb y pararla.
En esa rotación vive la ingeniería. Sujetar la pieza es directo. Sostenerla a lo largo de una reorientación de noventa grados, mientras el centro de gravedad recorre un brazo de momento largo, no lo es.
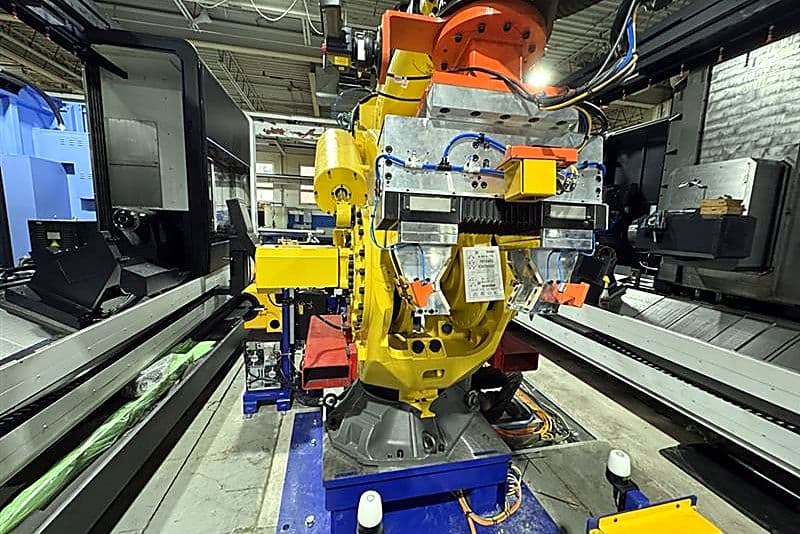
El sistema se construyó alrededor de un FANUC M-900iB/700E, un robot de carga pesada, cargando un gripper servo Schunk ELG-120. El equipo de diseño mecánico modificó el gripper en el piso de Ethos para corregir un desbalance de peso en el eje de muñeca del robot, y corrió cálculos formales de carga a través del grupo de ingeniería de aplicación del fabricante del gripper para validar el resultado. Esos cálculos fijaron una restricción dura que el resto del diseño tuvo que respetar: con un factor de seguridad de dos, la pieza no podía inclinarse más de diez grados respecto a la horizontal durante el manejo.
Reto uno: controlar fuerza, no posición
A la mayoría de los grippers robóticos se les comanda una posición. Cierra hasta esta dimensión, detente. En una pieza forjada cuyas dimensiones de entrada varían, y donde demasiada fuerza de sujeción daña una superficie que va a pasar décadas dentro de un reactor, el control de posición es la herramienta equivocada.
Así que la celda se construyó sobre control de torque, y eso resultó bastante más difícil de lo que suena. En palabras del propio equipo de automatización:
"El reto técnico principal fue que no estábamos controlando posición, sino torque, para sujetar de forma confiable una pieza relativamente pesada. Eso introdujo variabilidad e inestabilidad en el sistema. El motor del gripper experimentaba carga excesiva al intentar generar suficiente torque para evitar que la pieza se resbalara. Eso llevó a alarmas frecuentes de sobrecorriente. Además, empezamos a encontrar tiempos de espera de In-Position, porque el gripper no lograba estabilizarse y mantener su posición comandada bajo condiciones de carga dinámica."
La solución no fue un parámetro. Fue una estrategia, alcanzada por iteración, y el archivo de programas del robot registra la búsqueda: una rutina original de sujeción por entradas y salidas digitales, abandonada. Un segundo intento, abandonado. Un cierre monitoreado por torque que sobrevivió hasta la construcción final. Después un perfil aparte, de menor fuerza, porque una pieza que perdió 90 lb (41 kg) de material en el centro de maquinado y movió su centro de gravedad unos 0.6 in (15 mm) no se puede sujetar igual que la cruda. Después una variante de esa rutina con detección de colisión. Después una rutina que verifica el estado de sujeción antes de que el robot se mueva siquiera.
El enfoque final toma la pieza al veinticinco por ciento de torque, gira el robot, y solo entonces se compromete con la reorientación, con el perfil de fuerza elegido según de qué operación viene la pieza. Dos perfiles de sujeción, elegidos por el sistema, para lo que un observador casual llamaría la misma pieza.
Lo que el gripper no debe hacer
Sostener la pieza es solo la mitad del requisito. La otra mitad es no dañarla.
Un end fitting terminado es un componente nuclear maquinado de pared delgada, y las superficies sobre las que cierra el gripper son superficies que van a inspeccionarse. La fuerza de sujeción suficiente para sostener 400 lb (180 kg) a lo largo de una rotación de 90 grados también es suficiente para rayar o marcar la pieza, y un end fitting rayado es desecho, no retrabajo.
Eso descarta sujetar directamente sobre el acero, así que las caras de contacto llevan zapatas. Elegir de qué están hechas esas zapatas es donde lo nuclear deja de parecerse a cualquier otra industria.
La respuesta obvia es un polímero suave, y las respuestas obvias están en su mayoría prohibidas. Los halógenos y el azufre en un material de contacto son un contribuyente reconocido al agrietamiento por corrosión bajo esfuerzo en componentes de reactor, así que una zapata que deja trazas de cloruro en una superficie destinada a pasar décadas en un ambiente presurizado de agua pesada es un problema genuino, no teórico. El cliente especificó límites, Ethos envió muestras a prueba independiente, y los resultados regresaron por debajo de 100 microgramos para halógeno y por debajo de 350 para azufre. La revisión de esos resultados se volvió un punto formal de aprobación en la aceptación de fábrica, en la misma lista que la validación de paro de emergencia y la inspección eléctrica.
Las zapatas que lo cumplieron son de PEEK, maquinadas en diseños de dedos a la medida.
Después se agregó un soplador de aire al herramental de punta de brazo para limpiar las superficies de sujeción antes de cada toma. En un componente nuclear, una viruta atrapada entre una zapata de PEEK y la pieza es exactamente el mecanismo que las zapatas existen para evitar: una partícula dura, sujetada a fuerza plena, prensada contra una superficie terminada.
Reto dos: quitar el enrejado
El cliente quería la celda totalmente abierta. Sin guarda perimetral, por razones de acceso y de operación.
Para un robot de carga pesada que balancea piezas de ocho pies entre dos centros de maquinado, esa es una petición genuinamente difícil, y no había precedente establecido para la configuración. Todos los atajos que da un enrejado desaparecen. No puede confiar en una barrera física para mantener a la gente fuera de la envolvente, así que el sensado tiene que hacerlo todo, y tiene que funcionar alrededor de piezas lo bastante grandes para proyectar sombras sobre él.
La respuesta fueron cuatro escáneres de área, dos del lado de entrada y dos del de salida, con campos de detección deliberadamente traslapados, porque la colocación estándar no podía cubrir toda la envolvente de trabajo entre dos máquinas sin nada donde montar un enrejado. Encima de eso había tres zonas de comportamiento: libre, y el robot corre a velocidad plena. Advertencia, y baja al veinticinco por ciento mientras la zona protegida se extiende 0.6 m más. Intrusión, y la celda toma un paro protector que requiere reinicio manual.
La resolución de los escáneres se fijó en 70 mm, fina como para detectar un tobillo, porque sin guarda no hay nada que impida que el pie de alguien entre a nivel de piso.
Dos detalles de este trabajo merecen atención, porque muestran lo que de verdad cuesta no tener enrejado.
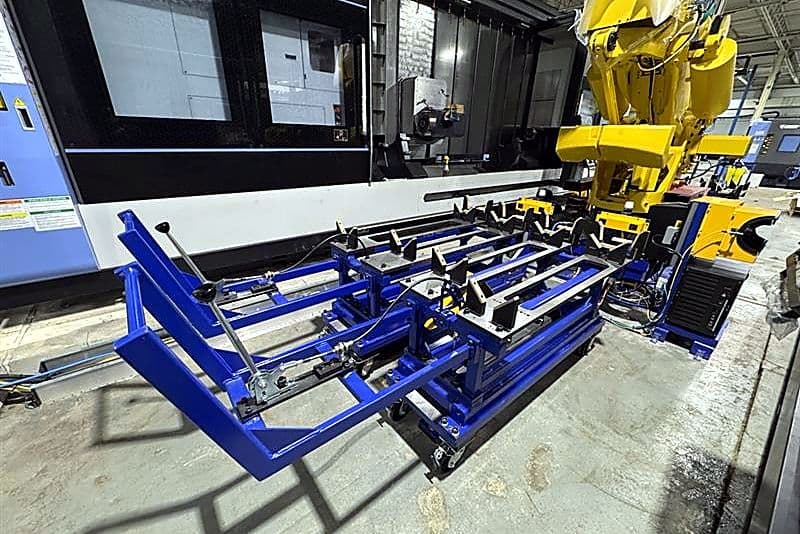
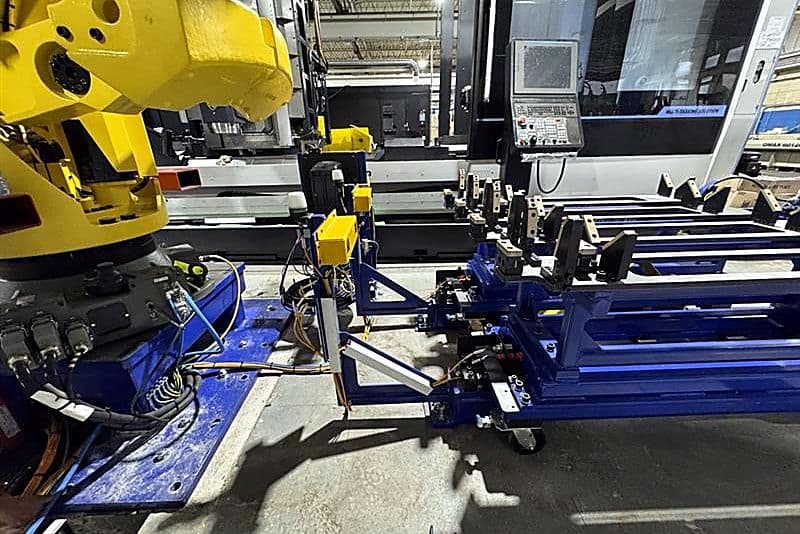
El primero es que los carros se volvieron parte del sistema de seguridad. Los cuatro tienen que estar acoplados, con interruptores de seguridad sin contacto en estado permisivo, antes de que la celda corra siquiera. Un carro en este diseño es simultáneamente un fixture de pieza, un dispositivo de transporte y una barrera física. Así no funcionan normalmente los carros, y existe porque la geometría dejaba zonas muertas entre carros acoplados que ningún arreglo de escáner de catálogo podía cubrir. Esos huecos se cerraron con obstrucciones físicas en ángulo y marcado visual de advertencia, que no es tanto una solución elegante como una honesta.
El segundo es la distancia de paro. Un robot de carga pesada cargando 400 lb no se detiene rápido, y sin enrejado, la distancia que recorre mientras se detiene es la distancia en la que podría estar parada una persona. Así que se midió en vez de suponerse. Tiempo de respuesta del escáner de 336 milisegundos, tiempo de paro del robot de 322.6 milisegundos, tiempo total de paro del sistema de 0.6586 segundos, lo que da una distancia mínima segura de 2.25 m. Cada zona de escáner se trazó contra ese número.
Debajo de todo eso, el dual check safety del propio robot se configuró para monitorear velocidad y zonas de forma independiente del PLC de seguridad, de modo que la celda tiene dos sistemas separados vigilando lo mismo.
La revisión de salud y seguridad previa al arranque la completó una firma externa de ingeniería en octubre de 2025. Pasó sin recomendaciones.
Reto tres: el proceso cambió, dos veces
En abril de 2025, con la celda armándose en Brantford, llegó la instrucción de cambiar el proceso.
El diseño original repartía la operación entre los dos centros de maquinado. La revisión era flujo de una pieza, cada máquina corriendo la pieza completa, de modo que si una máquina se caía costara producción pero no detuviera la operación. La lógica era sana, y el equipo reconstruyó la secuenciación alrededor de ella.
Después se revirtió. La sujeción de pieza en los centros de maquinado no podía acomodar ambos diámetros en un flujo de una pieza automatizado, y ese descubrimiento obligó a volver a la operación repartida. Entre los dos cambios, el programa del robot y las secuencias de señal del CNC se reestructuraron dos veces.
Esta es la parte de un proyecto que nunca aparece en un folleto, y es exactamente la parte que separa integradores. La celda que existe hoy es la tercera arquitectura intentada, y funciona porque el equipo estuvo dispuesto a romper su propio trabajo dos veces en vez de forzar un proceso que las máquinas no podían soportar físicamente.
Reto cuatro: escribir una interfaz que no existía
Ethos no era dueño de los centros de maquinado, ni de la programación CNC, ni del sistema de medición. De lo que Ethos era dueño era de hacer que un robot FANUC, un PLC de seguridad Allen-Bradley, dos tornos Doosan, un sistema de palpado y un marcador láser se comportaran como una sola máquina. No había protocolo publicado para esa combinación.
El líder de controles describió el punto de partida sin rodeos:
"Empezamos con documentación burda del proveedor del CNC, basada en una configuración de controlador FANUC. La documentación no era lo bastante detallada para seguirla directamente, así que se volvió nuestro punto de partida y tuvimos que iterar desde ahí. Lográbamos que una secuencia funcionara en un modo de operación y luego descubríamos que fallaba o perdía señales en otro. Las revisiones fueron resultado directo de reconciliar lo que el CNC realmente necesitaba contra lo que el manual decía que necesitaba."
El mapa de interfaz pasó por cinco revisiones a lo largo de siete meses. El programa del PLC acumuló más de cincuenta revisiones de usuario. El diagrama de tiempos que definía cómo debían secuenciarse las señales se solicitó cinco semanas consecutivas antes de llegar, lo que significaba que el equipo estaba programando una interfaz mientras la especificación de esa interfaz todavía se escribía.
La integración del palpado fue todavía más difícil, según el mismo líder, porque agregaba un tercer eslabón a la cadena y tenía aún menos documentación detrás. Tomó de veinte a treinta iteraciones a lo largo de tres o cuatro días en sitio lograr que los datos de medición llegaran de forma confiable y en una forma sobre la cual el PLC pudiera actuar. El resultado del palpado determina si una pieza terminada pasa o se rechaza. Una pieza rechazada completa su trayecto normal al carro de salida y se queda marcada en pantalla para que un operador revise los datos de medición antes de decidir qué hacer con ella. Una pieza rechazada nunca se marca.
Reto cinco: cuando el plan de recuperación era el plan equivocado
La primera arquitectura de manejo de fallas se construyó sobre recuperación en sitio: más de veinte programas que cubrían cada combinación de máquina y posición de toma, cada uno intentando devolver a la secuencia una pieza mal cargada o caída.
Se abandonó por completo. La construcción final la reemplaza toda con otra filosofía. Si una pieza no se puede colocar correctamente, deje de intentar recuperarla en el lugar, sáquela de la celda como rechazo por una trayectoria segura contra colisión, y vuelva a producción. Posiciones de rechazo, manejo de carga incorrecta por máquina y rechazo en la entrada reemplazaron todo el árbol de recuperación.
La celda reconoce hoy cuarenta y cuatro condiciones de falla distintas, cada una con una causa definida y una acción de recuperación declarada. Muy pocas requieren que alguien se acerque al robot.
Reto seis: marcar una pieza que nadie había especificado todavía
Los componentes nucleares requieren serialización completa. Cada pieza carga una identidad, y esa identidad tiene que sobrevivir al proceso y poder demostrarse después.
El sistema maneja esto haciendo que el dato maneje a la máquina en vez de describirla. Un operador acopla un carro, y el RFID del carro confirma que está donde el sistema cree que está. Se escanean tres códigos de barras en cada pieza dentro de una ventana de noventa segundos. De ese escaneo el sistema resuelve la variante, que selecciona el programa de maquinado y el tamaño de barreno esperado. El registro después viaja con la pieza, y el robot no toma a menos que estén presentes tanto la pieza física como un registro de rastreo completo, y no suelta a menos que el destino esté vacío de ambos.
La complicación fue que la especificación de marcado misma no existía cuando empezó el desarrollo, y siguió moviéndose durante alrededor de diez meses. Los requisitos de marcado aparecieron por primera vez en marzo de 2025. Las muestras de código de barras siguieron en mayo. Los formatos se revisaron en agosto. Una tabla de búsqueda de variantes llegó en noviembre. Los dibujos de código de barras de las variantes aterrizaron en enero de 2026. En un momento el texto de marcado quedó sin resolverse siete semanas seguidas.
La construcción absorbió varias fallas genuinas en el camino. Las primeras etiquetas impresas no se dejaban escanear, porque el formato que salió no coincidía con lo que especificaba la documentación. El mapeo de datos entre PLC y CNC hubo que ampliarlo de 32 bytes a 48 cuando quedó claro que el número de parte necesitaba diez caracteres y la asignación original simplemente era demasiado chica. Y al láser mismo no se le pudo sacar una marca legible de forma confiable hasta que el equipo de soporte del fabricante reemplazó la unidad por una de mayor potencia, tras lo cual todos los parámetros de marcado hubo que reestablecerlos desde cero.
Las pruebas se complicaron por no tener disponibles al mismo tiempo variantes maquinadas y sin maquinar, lo que significó que algunas condiciones no se pudieron demostrar en secuencia y hubo que revisarlas después.
El resultado
La celda se liberó en sitio y se firmó el 30 de octubre de 2025.
En la porción del proceso de la que Ethos era responsable, los movimientos del robot y el sistema de trazabilidad, la celda corrió a más de 95 por ciento de OEE durante la corrida en sitio. Esa cifra excluye deliberadamente el tiempo de maquinado, que pertenece a las máquinas y a los programas que corren en ellas.
El tiempo de ciclo total lo gobierna cuánto metal hay que quitar, y varía según la operación. La parte que Ethos controla no. De la toma del robot a la colocación dentro del primer centro de maquinado, incluyendo la apertura y el cierre de la puerta de la máquina, es menos de treinta segundos.
La revisión de salud y seguridad previa al arranque y la inspección de seguridad láser se cerraron ambas en octubre de 2025. El manual de operación y el paquete completo de documentación, que cubre dibujos mecánicos y eléctricos, documentación de seguridad, código y mapeo de proceso, se cerraron en noviembre. El soporte a producción corrió en enero de 2026.
Lo que tiene la planta es una celda donde un operador carga un carro, escanea códigos de barras y se va, y donde componentes nucleares de ocho pies se tornean, se miden, se marcan y se apilan sin grúa, sin eslinga y sin una segunda persona en el otro extremo de la carga. En una línea que corre día y noche, siete días a la semana, esas son muchísimas maniobras que ahora ocurren sin nadie debajo.
Una nota sobre instalaciones
Una observación honesta de este proyecto, ofrecida porque es común a la industria y no particular de este cliente.
Ethos midió su propia eficiencia de instalación en sitio y encontró tiempo perdido por secuenciación y no por ingeniería: tomas de energía y líneas de aire llegando más tarde de lo planeado, charolas de cable de piso que hubo que cortar el mismo día, varios oficios trabajando la misma huella al mismo tiempo, y posiciones de equipo ajustadas ligeramente después del trazo. Nada de eso es inusual. Todo eso es caro.
La preparación del sitio es un problema compartido, y los integradores que la planean, en vez de darla por hecha, son los que cumplen sus fechas. Hoy es parte permanente de cómo Ethos planea sus ventanas de instalación.
Qué habilitó
El veredicto más claro sobre una pieza de automatización es si el cliente regresa.
En marzo de 2026 regresaron, con un cambio: marcar las piezas por ambos lados. Se definió el alcance, se emitió en una nueva orden de compra, se entregó y se firmó el 25 de mayo de 2026. Alrededor de dieciocho meses después del arranque, el mismo integrador y la misma hoja de aprobación.
Mientras tanto la historia del programa merece registrarse con precisión, porque es la parte que la mayoría de los integradores omitiría en silencio. La prueba final de celda se recorrió trece semanas y la corrida de liberación once, por la entrega de los centros de maquinado desde el extranjero y por la preparación del sitio. A lo largo de ese mismo periodo, cada hito que le correspondía a Ethos aterrizó en fecha o antes: aceptación de fábrica el día acordado, embarque el día acordado, instalación el día acordado.
Los programas de modernización nuclear en Ontario corren todavía por años. Las piezas van a seguir llegando.