
Cada megawatt de cómputo de IA llega a sus servidores a través de un transformador. La expansión de los centros de datos, la modernización de la red y la electrificación aterrizaron todas sobre la misma cadena de suministro al mismo tiempo, y los tiempos de entrega de transformadores pasaron de meses a años. La restricción no son los chips. Es el poco glamoroso equipo eléctrico entre la red y el rack.
Lo que hace que valga la pena saber cómo se fabrica realmente un núcleo de transformador.
Dentro de cada transformador hay un núcleo de acero eléctrico laminado: tiras delgadas, dobladas y apiladas en anillos sucesivos, cada uno envuelto alrededor del anterior. Un solo núcleo lleva entre 83 y 140 de ellas. Hasta hace poco, en el fabricante de este caso, cada una de esas laminaciones se colocaba a mano.
No porque a nadie se le hubiera ocurrido automatizarlo. Porque nadie lo había logrado.
Por qué siguió siendo manual
La razón está en las manos.
Un operador que arma un núcleo tiene que sostener apretado todo lo ya colocado mientras enhebra una laminación nueva por fuera. Deje que la pila se relaje y se desarma. Las manos humanas hacen esto sin pensar: sujetar, tensar, abrir, colocar, mantener la presión. Replicarlo es un problema de robótica genuinamente difícil, y antes de este proyecto Ethos no encontró evidencia de que nadie lo hubiera resuelto. Las conversaciones con proveedores y una búsqueda abierta no arrojaron nada. El proceso nunca se había automatizado.
La tolerancia para equivocarse también es menor de lo que parece. Los huecos entre laminaciones y la desalineación en la pila no son defectos cosméticos. Provocan pérdidas por corrientes parásitas y, en el peor caso, cortocircuitos en el transformador terminado. Un núcleo que se ve bien y está mal apilado es una falla esperando a que lo energicen.
Súmele la variación. Cinco tamaños de núcleo en alcance. Laminaciones que difieren en longitud, espesor y ángulo de doblez a lo largo del rango. Y un objetivo de doce segundos por laminación, cubriendo alimentación, corte, toma y colocación.
La máquina además tiene que absorber un patrón de demanda que nunca se asienta. Los cinco productos no se construyen contra pronóstico, se construyen contra pedidos conforme llegan, así que la mezcla cambia constantemente y no hay un volumen anual estable alrededor del cual diseñar. Lo que hiciera la celda, tenía que hacerlo en los cinco tamaños, en el orden en que llegara el trabajo, con un operador por máquina a tres turnos.
Así que el fabricante no pidió una línea de producción. Preguntó si la cosa era posible siquiera.
Tres etapas, cinco prototipos
Ethos corrió una prueba de principio antes de cotizar un sistema. Empezó en febrero de 2023 y partió el problema en las tres cosas que tenían que funcionar de forma independiente antes de que cualquiera pudiera funcionar en conjunto:
- Sacar una laminación de la dobladora y presentarla a un robot
- Lograr que un robot la sostenga y la abra
- Lograr apilarla dentro de un núcleo
Cada etapa se exploró con conceptos, después se construyó como prototipo y se probó. Cinco prototipos en cuatro meses. Dos de ellos fallaron, y esas fallas son la razón por la que el sistema de producción funciona.
Etapa uno: cuatro formas de atrapar una laminación, tres de ellas equivocadas
La primera pregunta era cómo una tira floja de acero sale de una dobladora y llega a algún lugar donde un robot pueda encontrarla.
Se consideraron cuatro familias de concepto, y el registro de por qué tres se descartaron es más útil que el que sobrevivió.
Sujetar la laminación mientras seguía en la dobladora se rechazó porque las laminaciones grandes vibran al alimentarse, y esperar a que se asienten quema un tiempo de ciclo que nadie tenía. En laminaciones chicas hay menos de media pulgada de material rígido donde sujetar, lo que deja la pieza suelta e impredecible en tránsito. En las grandes, esa misma sujeción de media pulgada más un movimiento rápido del robot arriesga deformar la pieza en los grippers.
Una cubeta para atrapar la pieza expulsada se rechazó porque el rango de tamaños de laminación necesitaría varios tamaños de cubeta, porque una pieza en caída libre puede aterrizar en cualquier orientación, y porque atraparla deja igual el problema de presentarla a un robot.
Lo que sobrevivió salió del concepto de la cubeta quitándole el fondo: un imán que sostiene la laminación durante el doblado y el corte, y después una rampa que la lleva a un tope fijo.
El cuarto concepto, una mesa pivotante con imanes integrados, vino del propio ingeniero del cliente y no de Ethos. Se prototipó junto al brazo magnético en vez de descartarse.
Antes de dibujar nada de esto en CAD, alguien corrió una prueba en piso para averiguar qué ángulo necesita una rampa de acero inoxidable para mover una laminación de forma confiable. Muy inclinada y se va de largo, muy plana y se detiene a medio camino. La respuesta fueron 23 a 24 grados. Ese número restringió después todo lo que se diseñó.
Probar en la planta, a mano
El 23 de marzo de 2023, dos ingenieros de Ethos y dos del cliente pusieron ambos prototipos en una dobladora en operación y corrieron laminaciones reales a través de ellos.
Los prototipos no tenían neumática ni actuadores. Se operaron a mano, con personas ejecutando los movimientos que la máquina eventualmente haría. Esa es una decisión deliberada: prueba la geometría y la física sin gastar dinero en controles para un concepto que quizá no sobreviva la mañana.
Los dos funcionaron. Y la prueba produjo un conjunto de números que ninguna cantidad de revisión de diseño habría encontrado:
Una laminación se puede comprimir contra la máquina durante la toma, pero no más de alrededor del 30 por ciento de su ancho, o el ángulo de doblez cambia. Una rampa de inoxidable tiene la fricción y la vida útil correctas, pero un borde todavía puede atorarse, así que hacen falta boquillas de aire a lo largo como vía redundante para mover la pieza. El tope y las paredes de la rampa tienen que cubrir alrededor del 30 por ciento de la altura asentada de la laminación para que no se caiga, dejando todavía una pulgada a pulgada y media de material expuesto para que un gripper lo alcance. Y las caras de los imanes, desnudas en los prototipos, necesitan blindaje detrás de acero inoxidable en producción.
La mesa pivotante también funcionó, pero está limitada por el tamaño de la abertura de la dobladora que tiene que ocupar. El brazo magnético escala mejor. Por eso avanzó el brazo magnético, y el razonamiento quedó registrado en vez de supuesto.
Etapa dos: el prototipo que falló, y el rollo de cinta
El herramental de punta de brazo tenía que hacer lo que hacen las manos del operador: tomar una laminación, abrirla y bajarla alrededor del núcleo que va creciendo.
La apertura se eligió temprano, por dos razones. Es lo que los humanos ya hacen, y mantiene la pieza a escuadra con los ejes de la máquina, lo que simplifica el trabajo del robot.
La lógica de diseño a partir de ahí es inusualmente legible. Una apertura rotacional, tipo tijera, cedió ante una lineal, porque lo lineal es más ligero y más simple, y el peso del herramental determina el tamaño del robot, que determina el costo de la celda. Fijar un gripper en su lugar y mover solo el otro le da al robot un datum fijo del cual partir, lo que significa menos sensado, menos costo y menos tiempo de ciclo. También significa un servo en vez de dos.
Después lo construyeron, y no funcionó.
Los dedos del gripper se diseñaron para rodar, dejando que la laminación viajara entre ellos conforme se abría. En la práctica el rodado era asimétrico y descontrolado. Las laminaciones salían desalineadas, y a veces salían por completo de los grippers. El material de los dedos no podía generar suficiente fricción para sostener horizontalmente las piezas más grandes.
Lo que pasó después es el momento más instructivo del proyecto. En vez de rediseñar y reconstruir, alguien quitó un dedo con rodillo de cada gripper y pegó la laminación con cinta al dedo restante, simulando físicamente un gripper que pivotea en vez de rodar. La apertura salió suave y simétrica de inmediato.
Un prototipo fallido y un rollo de cinta establecieron la regla de diseño de producción: un gripper fijo y uno accionado sobre un riel, cada uno capaz de pivotear para seguir la forma de la pieza conforme se estira. Caras de gripper cuadradas, no rodillos, de al menos media pulgada por una pulgada, en poliuretano y no en nylon. Dedos paralelos con hasta tres pulgadas de carrera para absorber la variación de dónde queda realmente la laminación. Y no tornillos de hombro en bujes de bronce, que funcionan en vertical pero se agarrotan bajo la carga lateral que ve esta herramienta.
Etapa tres: fallar a propósito
Ethos dijo desde el inicio que el ensamble sería la más difícil de las tres etapas, y lo fue.
El primer concepto sujetaba las laminaciones con cilindros neumáticos sobre las caras exteriores. Observar el proceso manual lo cambió. Un núcleo no se puede apretar por los cuatro lados a la vez; tiene que sujetarse progresivamente, cara por cara y esquina por esquina, y el cliente propuso la secuencia.
El prototipo construido para probar esa secuencia se simplificó deliberadamente por presupuesto y velocidad, bajando de ocho prensas de resorte a cuatro prensas de esquina. No pudo ensamblar un núcleo completo.
También produjo el hallazgo más valioso de la prueba de principio. Un núcleo de transformador no es cuadrado. Es ligeramente convexo. Un fixture interior cuadrado solo toca parte de cada cara y deja huecos en las esquinas, así que el fixture alrededor del cual se envuelven las laminaciones también tiene que ser convexo. Eso no es algo que un dibujo le diga. Es algo que le dice un fixture fallido.
El mismo prototipo estableció que los chaflanes que guían las laminaciones hacia la pila tienen que ser más inclinados que 45 grados y cortarse en acero endurecido, porque el filo de navaja del acero eléctrico corta el aluminio y se agarrota. Que sujetar las caras a ambos lados de una esquina no es lo mismo que sujetar la esquina, y deja huecos en el vértice. Que la cara que lleva el traslape de la laminación tiene que sujetarse en secuencia para que el traslape salga bien. Que la primera laminación tiene que colocarse a 180 grados de todas las de arriba, o el núcleo terminado no queda lo bastante rígido para levantarlo del fixture. Y que el fixture interno tiene que colapsarse o retirarse, o un operador no puede sacar el núcleo sin dañar la capa interior.
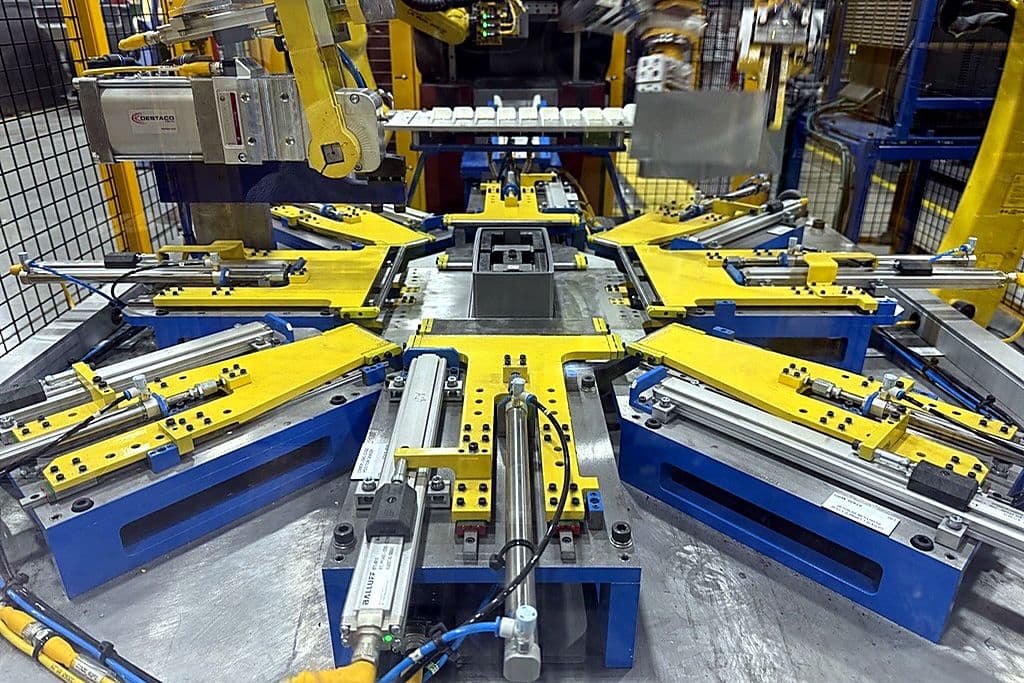
El quinto prototipo respondió todo: laminaciones cargadas desde arriba por el robot, una capa superior de rodillos que escuadra y masajea cada cara nueva en su lugar, una capa inferior sosteniendo presión ligera constante para que la última no se mueva, y un golpe de asentado desde arriba.
Cincuenta iteraciones de diseño de sujeción y fixture tomó dejar eso bien.
Qué compró la prueba de principio
Al final, el cliente tenía algo más útil que una cotización. Tenía evidencia, con las fallas incluidas y el razonamiento escrito.
Ese es el argumento a favor de las pruebas de principio en general. La alternativa es una especificación que promete todo, una orden de compra, y el descubrimiento de lo que de verdad es difícil seis meses después con la celda a medio construir.
Pero este proyecto también demuestra el límite de ese argumento, y sería deshonesto dejarlo fuera.
En qué se equivocó la prueba de principio
El concepto de imán y rampa que sobrevivió a la prueba de principio no sobrevivió a producción.
En la celda real, la toma era inconsistente. Las laminaciones se atoraban en la dobladora. Los imanes a veces agarraban la cara equivocada. La causa era la misma variación que había dado forma a todo el proyecto, ahora venciendo a los sensores: longitudes, ángulos y espesores moviéndose todos a la vez.
La solución fue dejar de esperar a la pieza. El ensamble de imanes se montó sobre un robot, que ahora viaja a la dobladora y recoge la laminación conforme se corta. Eso compró control y costó tiempo de ciclo, en una ventana de apenas cuatro segundos, y metió dos robots al mismo espacio físico sin lugar para una lanzadera que los separara.
Ethos compró ese robot a su propio costo, y la razón merece explicarse, porque en papel era innecesario.
El diseño original usaba una corredera servo y un cilindro para jalar la laminación fuera de la dobladora. No fue un fracaso. Funcionaba alrededor del 90 por ciento de las veces. El contrato requería 85 por ciento de OEE, así que un mecanismo corriendo al 90 habría cumplido la especificación y el proyecto se podría haber cerrado contra ella.
Dos cosas lo volvieron inaceptable de todas formas. La primera es el tiempo de ciclo al que se sostuvo la celda: a doce segundos por laminación, con 83 a 140 por núcleo, una falla cada diez tomas no es un error de redondeo, es un paro cada par de minutos. La segunda importa más. Cuando esta línea se detiene, quienes la vuelven a arrancar son el equipo de mantenimiento del cliente, no Ethos. Un mecanismo que necesita criterio para recuperarse es un mecanismo que le cuesta a la planta tiempo muerto real mucho después de que el integrador se fue a casa.
Así que el objetivo dejó de ser el 85 por ciento contractual y pasó a ser mejor que 99. Llegar ahí requería la flexibilidad de un robot y no una corredera de carrera fija, y como el robot no estaba en el alcance cotizado, Ethos lo pagó.
Esa es una decisión que cuesta dinero el año en que se toma y lo devuelve a lo largo de la vida de la relación. También es la diferencia entre pasar una prueba de aceptación y entregar algo que el cliente de verdad puede operar.
Después estaba el sensado, que es el problema más difícil del expediente. Tres sensores láser de distancia miden dónde está la laminación. Muy cerca y la pieza se aplasta. Muy lejos y los imanes no enganchan. Con varios dobleces en cada pieza, y longitud y espesor variando a lo largo del rango, no había un punto de referencia común desde el cual medir. No existía un elemento único en cada laminación en el que los sensores pudieran confiar.
Aun así cumplieron el tiempo de ciclo, incluida una segunda toma en la secuencia.
Las fallas que solo aparecen en un piso real
Dos problemas más salieron a la luz solo después de integrar la celda en sitio.
Aparecieron abolladuras inconsistentes en la cara interior de las laminaciones, rastreadas hasta los rodillos. Y los tornillos de hombro que sostenían esos rodillos empezaron a aflojarse después de más de doscientos ciclos, que es lo bastante adentro de producción para parecer un sistema resuelto y lo bastante cerca del inicio para ser un problema serio.
Los dos se corrigieron con material y mecanismo en vez de con ajuste. El bloque del fixture se rehizo en acero de herramienta A2 tratado térmicamente, lo bastante duro para detener el abollado. Los rodillos se rediseñaron alrededor de espigas integrales en vez de tornillos de hombro, lo que eliminó el aflojamiento por completo.
El herramental de compresión también cambió: dos capas de rodillos en vez de una, superior e inferior trabajando juntas para sostener la pila y empujar cada capa nueva, con un asentado mayor desde arriba. Secuenciar esos rodillos y balancear la presión entre las capas tomó hasta principios de 2025.
El clip
Un detalle resume qué tan lejos fue esto del encargo original.
Cuando un operador termina un núcleo a mano, lo encinta o lo zuncha para que no se abra en el momento en que se quita la presión. Una celda automatizada que no puede hacer eso no ha terminado el trabajo.
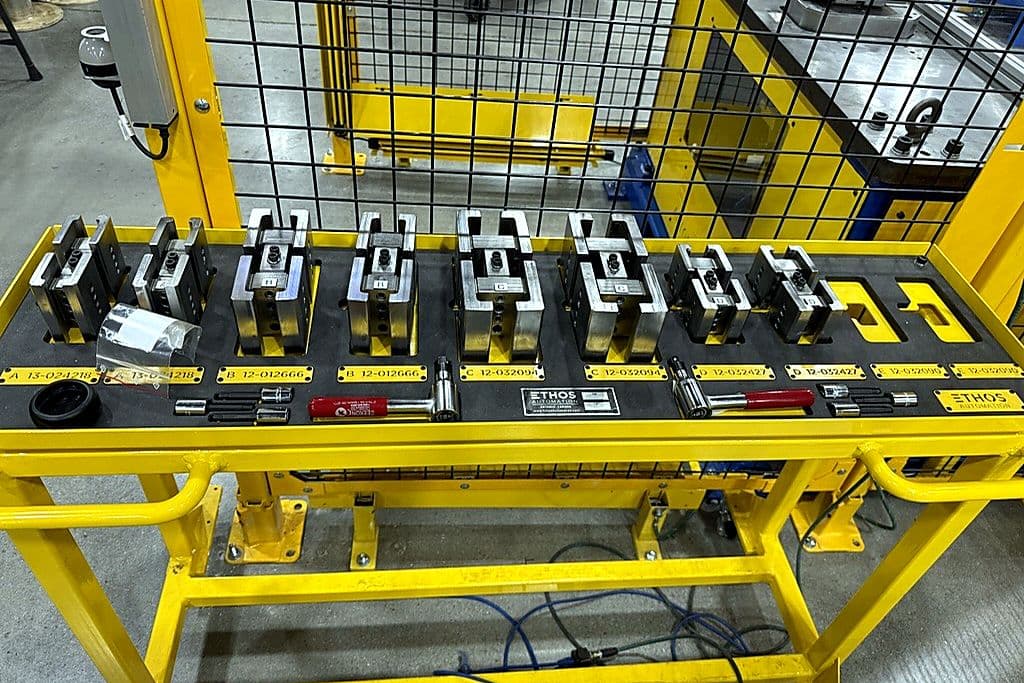
Así que Ethos diseñó un clip, impreso en 3D e iterado hasta que sostuviera núcleos de tamaño y espesor variables contra alta fuerza de compresión, y le enseñó al robot a tomarlo y colocarlo. Eso requirió posicionamiento preciso y tensión controlada, y calibración cuidadosa para que el núcleo se mantuviera estable durante la transferencia.
La automatización no se detiene en la última laminación. Se detiene donde se detenían las manos del operador.
El resultado
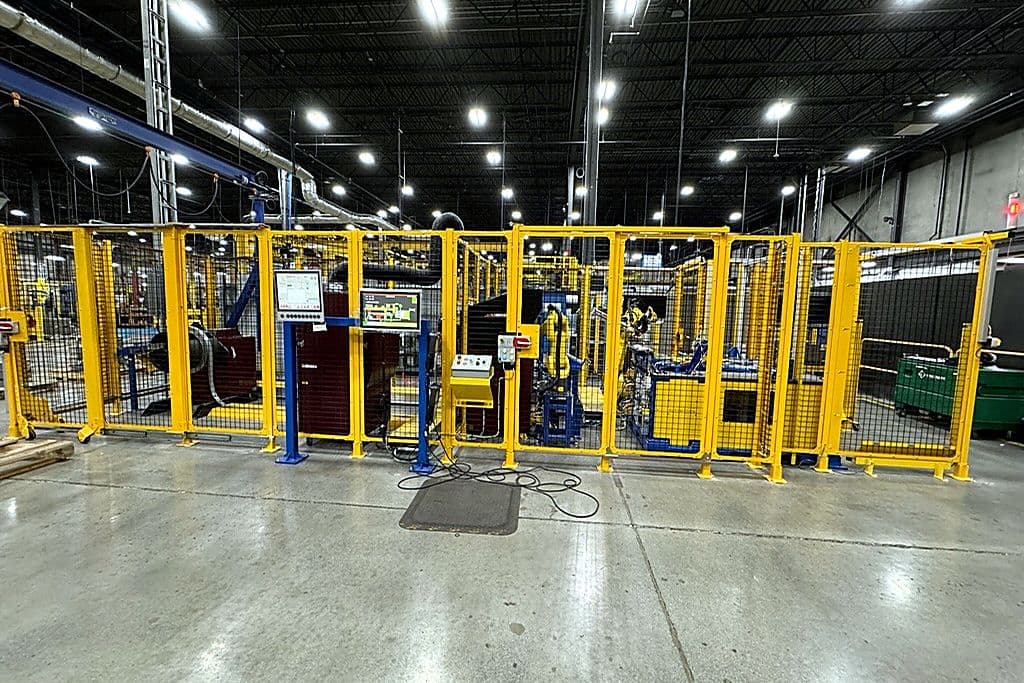
La celda corre a un promedio de doce segundos por laminación: 10.8 segundos en los núcleos chicos, 11.8 a 11.9 en los grandes. Un núcleo de transformador completo, de 83 a 140 laminaciones según el tamaño, sale del fixture en veinte a treinta minutos.
No hay una cifra destacada de núcleos por año, e inventarla sería engañoso. La planta fabrica contra pedidos conforme llegan y no contra pronóstico, en cinco productos, así que el volumen y la mezcla se mueven constantemente. Lo que cambió no es un número en una gráfica de capacidad. Es que la operación ya no corre a la velocidad de un par de manos, y la salida ya no depende de qué operador esté en cuál de los tres turnos.
El proceso que nunca se había automatizado está automatizado, en cinco tamaños de núcleo, en el orden en que llegue el trabajo, con un clip colocado por un robot.
Por qué esto importa ahora
La red es la restricción de la expansión de la IA, y los transformadores son la restricción de la red. La capacidad en esa cadena de suministro no está limitada por la demanda ni por el capital. Está limitada en parte por cuántos procesos siguen dependiendo de un par de manos con experiencia y no pueden correr más rápido de lo que esas manos se mueven.
Este era uno de ellos. Ya no lo es.
El método vale tanto como la celda. Dos prototipos fallidos, una prueba operada a mano sobre una máquina en operación, un rollo de cinta y cincuenta iteraciones de un fixture produjeron un sistema que funciona, y lo produjeron antes de que alguien se comprometiera a construir lo equivocado. Esa no es una historia sobre robots. Es una historia sobre enterarse a tiempo.