
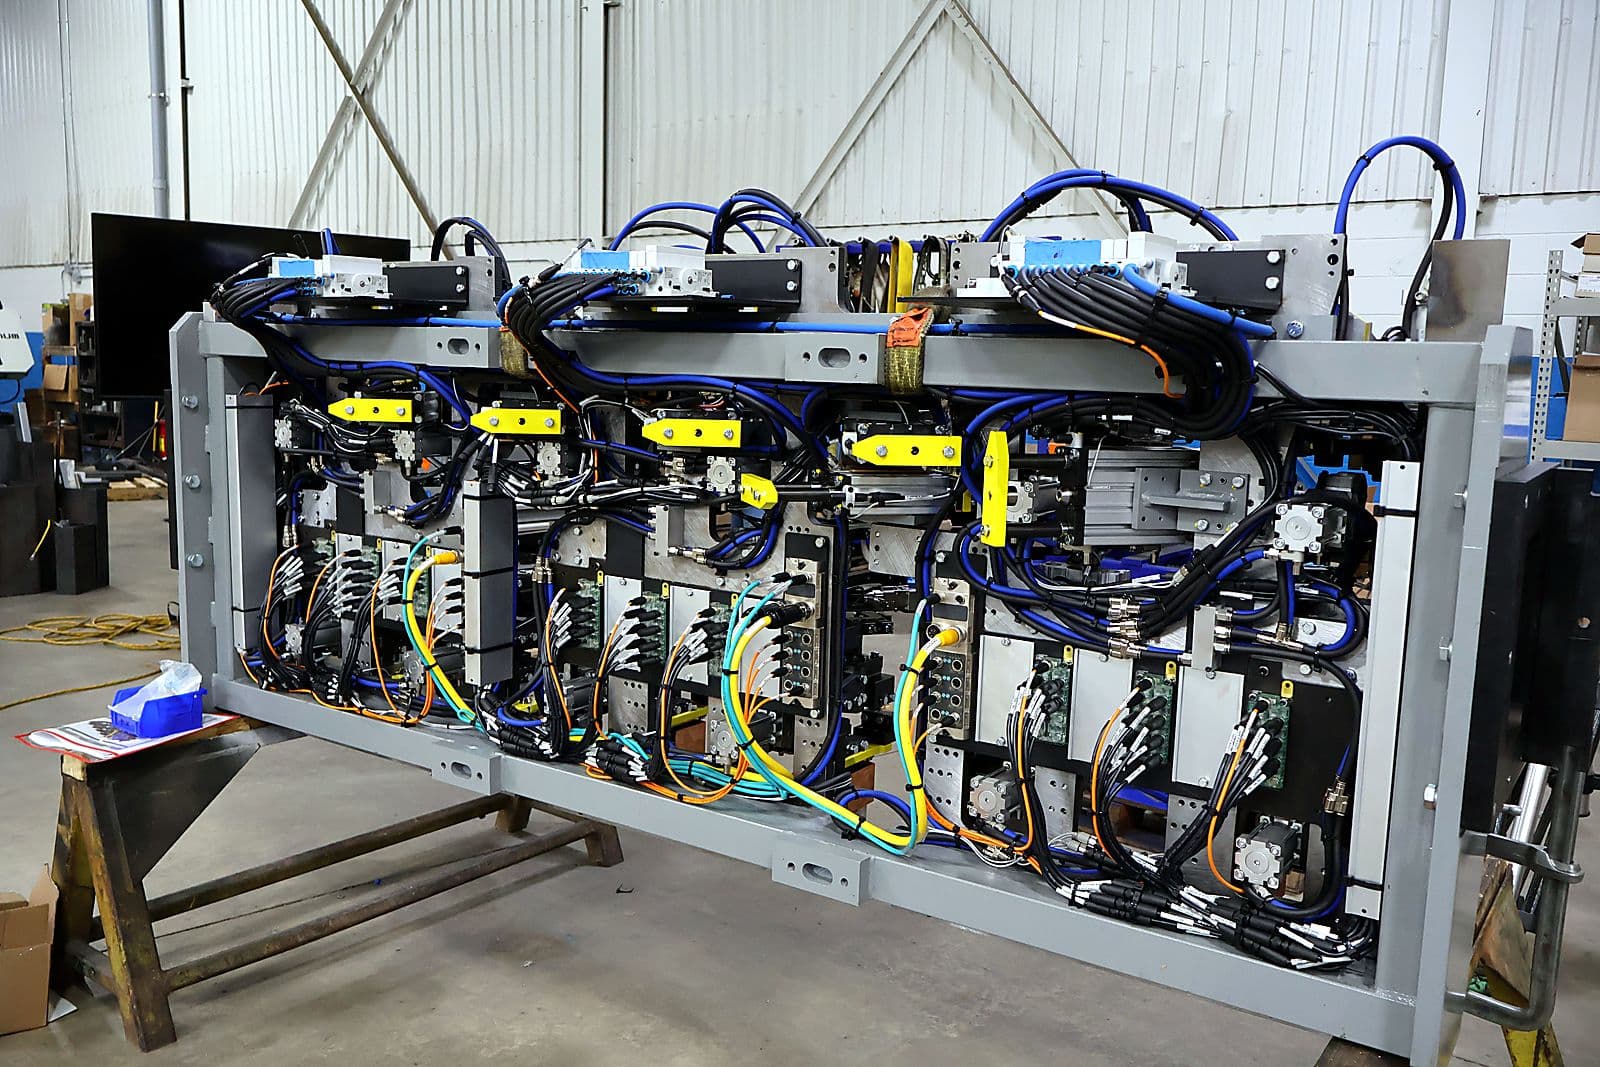
De esta celda sale una pieza terminada cada nueve segundos. En esos nueve segundos quedó totalmente soldada, inspeccionada automáticamente por defectos de soldadura, marcada con láser con su propio identificador y empacada en el contenedor correcto.
Ninguna estación de la celda corre a nueve segundos. Nada en ella se mueve tan rápido. El número viene de otro lado, y de dónde viene es toda la historia.
El cliente es un proveedor Tier 1 de conformado de metal. La pieza es un tubo soldado con una catarina, de esos ensambles que terminan dentro del asiento de un vehículo y que nadie ve nunca. Se fabrica en seis variantes, cuatro de mano izquierda y dos de mano derecha, y la planta necesitaba las seis saliendo de una sola línea, en volumen, a tres turnos, con un tiempo de ciclo requerido de cincuenta y cinco segundos.
La respuesta habitual es construir una celda, correr una variante, cambiar el herramental, correr la siguiente. El cambio de modelo es tiempo muerto y el tiempo muerto es todo el argumento. El cliente no quería cambio de modelo en absoluto. Quería todas las variantes vivas al mismo tiempo, soldadas, inspeccionadas, marcadas y empacadas cada una en su propio contenedor.
Y lo quería construido en buena medida con una celda que ya era suya.
Empezar con la máquina de alguien más
Una celda de soldadura existente se dio de baja en la planta y se entregó a Ethos en un camión.
Ese es un punto de partida muy distinto a un piso en blanco. La estructura y el marco llegaron. También la mesa giratoria y sus muñones, los robots y sus controladores, y las puertas enrollables. Todo había sido diseñado años antes para otra pieza, por alguien más, para resolver un problema que no era este.
La reutilización se vende normalmente como un ahorro, y lo es. Lo que se dice menos seguido es que también es una restricción, y rígida. Una celda nueva se diseña alrededor del proceso. Una celda reutilizada significa que el proceso tiene que diseñarse alrededor de lo que el acero ya hace. La mesa gira sobre el eje sobre el que gira. El marco mide lo que mide. La envolvente de alcance queda fija antes de dibujar una sola pieza nueva.
Así que el problema de ingeniería no era "cómo construiríamos esto" sino "qué podemos hacer que esto haga", que es una pregunta más estrecha y más interesante.
Seis en el fixture, sin cambio de modelo
El frente de la celda es donde está la ambición.
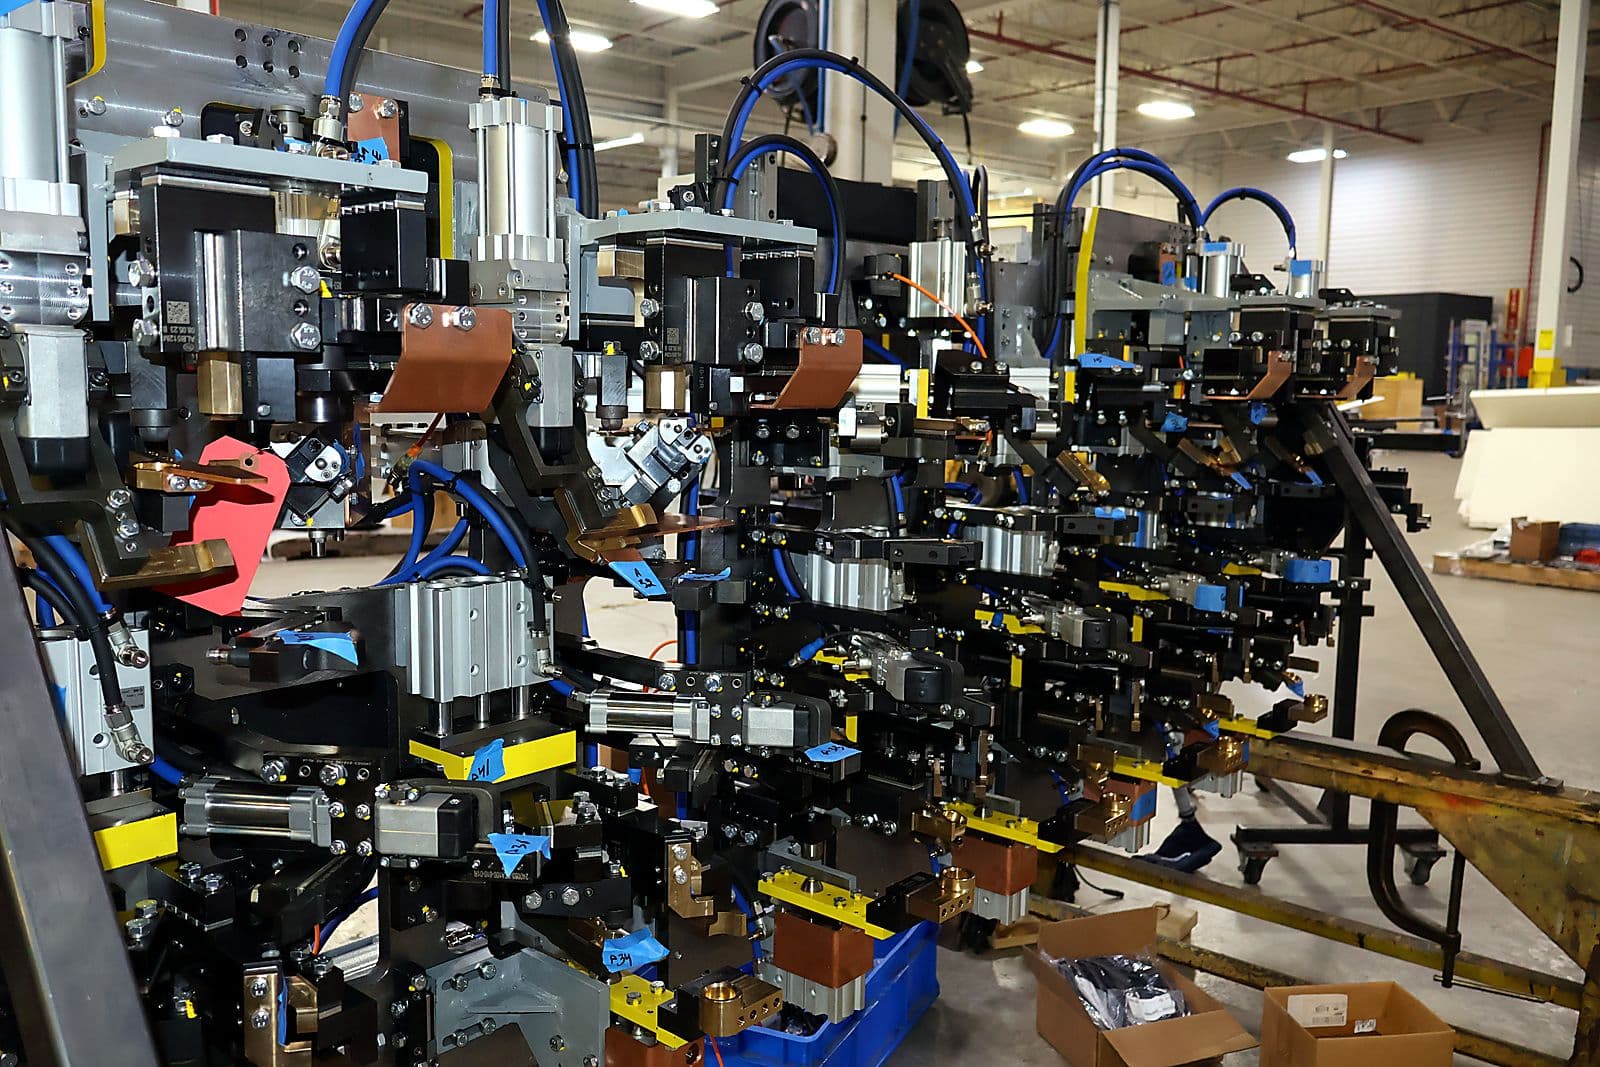
La estación de soldadura es una mesa de muñones con un lado A y un lado B idénticos. Los operadores cargan seis piezas en un fixture, tres nidos por fixture, y las piezas se sujetan neumáticamente. La mesa gira el lado cargado hacia dentro del encerramiento y los robots empiezan a soldar mientras los operadores cargan el otro lado. Doce cordones de soldadura por ensamble.
Lo que hace que funcione es el herramental. Un fixture de mano izquierda tiene que localizar y sujetar correctamente todas las variantes de mano izquierda, y uno de mano derecha tiene que hacer lo mismo con las de mano derecha, sin cambio de modelo entre ellas y sin que el operador decida cuál es cuál. La celda tiene que sensar qué le dieron y comportarse en consecuencia.
Eso es un problema de herramental antes que de automatización, y ahí es donde el proyecto gastó su esfuerzo de diseño. Elementos de localización que le sirven a varias piezas a la vez. Sensores que distinguen variantes cuando la diferencia entre dos de ellas es un escalón de milímetro y medio de profundidad. Poka yoke que atrapa una pieza cargada al revés, con un arreglo de pernos que solo acepta una orientación y un sensor de proximidad puesto un milímetro debajo de la superficie para cachar una pieza volteada.
Hay además un componente dentro del ensamble que tiene que confirmarse presente antes de soldar nada: un buje de dos capas, un cuarto de milímetro en total, con un recubrimiento de baja fricción que no se puede tocar ni marcar. Nada por contacto podía revisarlo. Nada magnético podía ver a través de tan poco material. Hicieron falta cámaras, iluminación cuidadosa y un buen tramo de trabajo de parámetros para distinguir de forma confiable un borde de un cuarto de milímetro del herramental que está detrás.
Nada de eso se ve en una fotografía de la celda. Todo eso es la diferencia entre seis variantes corriendo juntas y seis variantes corriendo de una en una.
Y después todo se mueve junto
Una vez terminada la soldadura, la celda deja por completo de manejar piezas de una en una.
Un robot de manejo de materiales con efector final dual saca los seis ensambles terminados de la estación de soldadura en un solo movimiento. La herramienta sostiene doce piezas, seis que salen y seis que entran, de modo que descargar la soldadora y cargar la siguiente estación son el mismo movimiento y no dos viajes. El robot nunca viaja vacío.
Las seis entran juntas a la estación de inspección, sostenidas en vertical para que las cámaras alcancen cada cordón desde todos los ángulos. Dos robots cargan las cámaras y trabajan sobre el conjunto, revisando las soldaduras de los seis ensambles en busca de defectos.
De ahí las seis pasan al encerramiento de marcado láser sobre una lanzadera. El marcador mismo va montado sobre un eje servo y viaja a cada una de las seis posiciones por turno, quemando el identificador en cada pieza. Marcar seis componentes de uno en uno habría sido el enfoque obvio y no cabe en el ciclo; mover el marcador en vez de las piezas es lo que lo hizo caber.
Después un segundo robot de manejo, con un efector final que carga las seis a la vez, levanta los ensambles marcados y coloca cada uno en su contenedor correcto de producto terminado. Cuatro bases, cada una con un contenedor de cuatro pies, cada una vigilada por un sensor que sabe si está vacía o llena. Seis números de parte distintos, seis destinos correctos, sin que nadie clasifique nada después.
Soldar, descargar, inspeccionar, marcar, empacar. Seis componentes, cada estación, cada ciclo, cincuenta y cinco segundos.
Que es de donde salen los nueve segundos. Divida un ciclo de cincuenta y cinco segundos entre las seis piezas terminadas que salen de él y la celda está entregando un ensamble completo cada nueve segundos: soldado, inspeccionado, marcado y empacado. No es una estación corriendo a nueve segundos. Son seis piezas compartiendo un ciclo, de principio a fin.
La parte que es fácil subestimar
Correr seis variantes a la vez suena a una historia de producción. En realidad es una historia de trazabilidad.
Cada una de esas seis piezas tiene su propio identificador quemado, su propio resultado de inspección y su propio contenedor. La celda tiene que saber, en todo momento, cuál de las seis cosas que trae en el gripper es cuál: a través de la soldadura, a través de una transferencia robótica, a través de una estación de inspección, a través de un marcador láser sobre un eje móvil, y hasta el contenedor correcto al final. Si pierde el rastro de una, no hizo una pieza de desecho, hizo una pieza buena mal etiquetada, que es peor, porque sale del edificio.
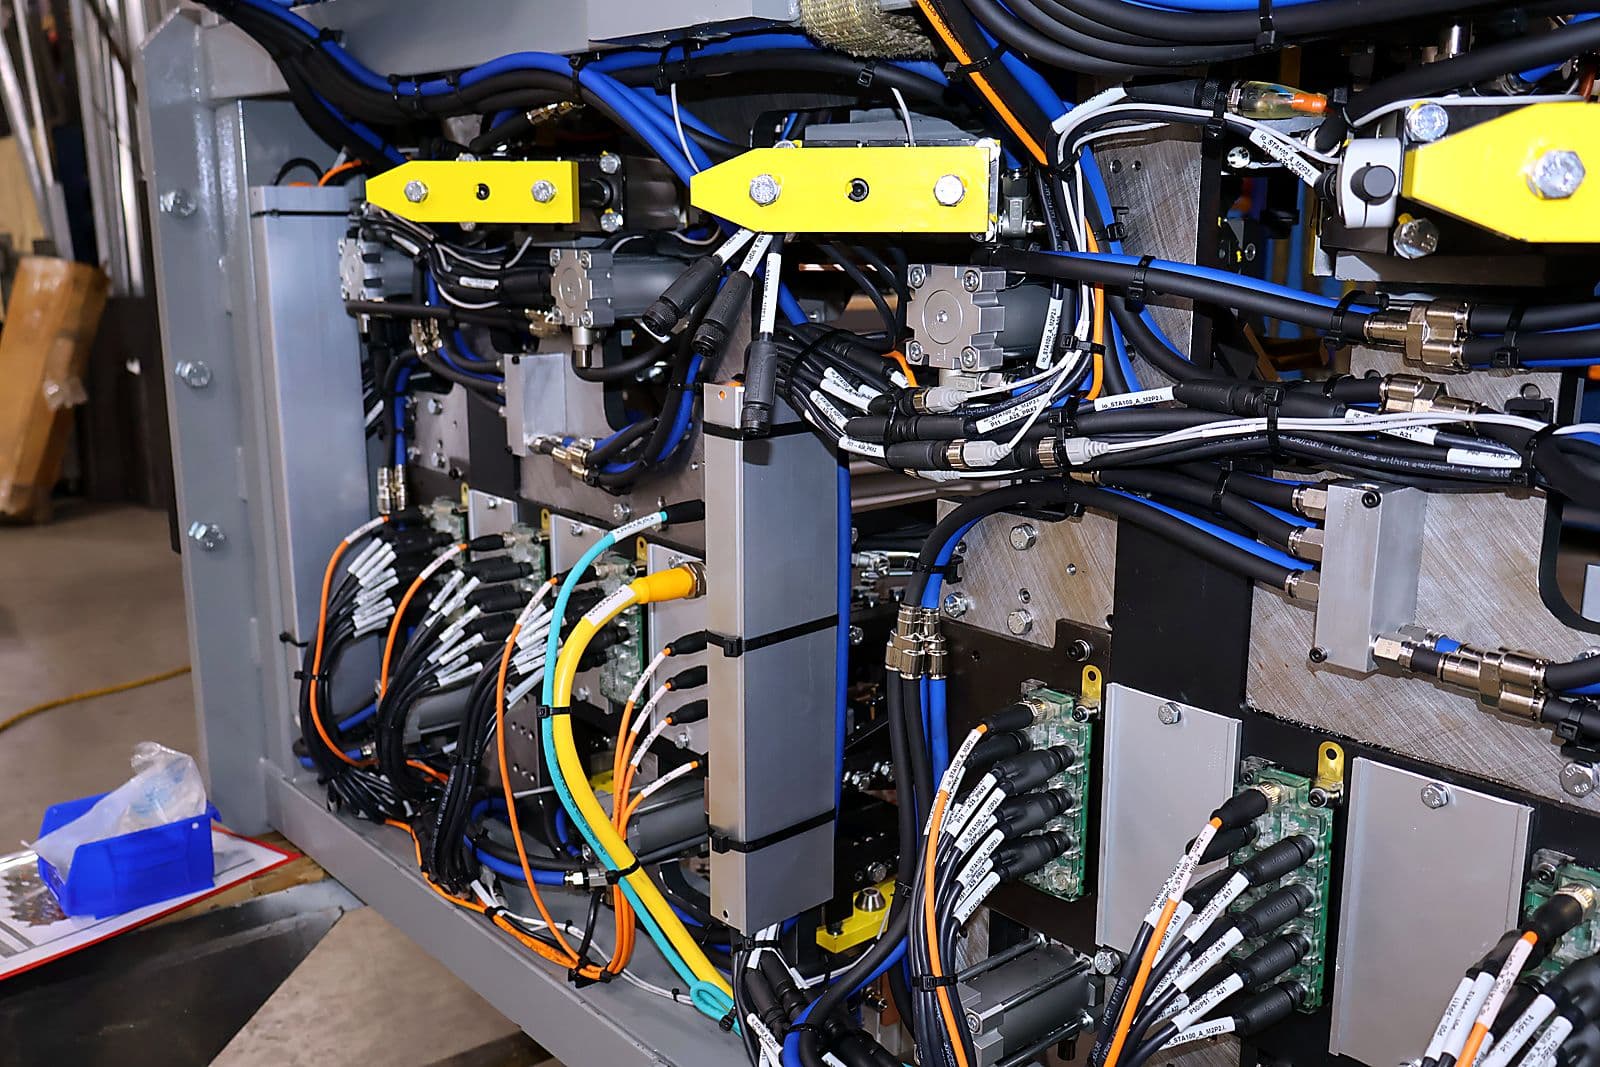
Esa contabilidad es invisible y es la mayor parte del trabajo de controles. También es la razón por la que las bases de producto terminado traen sensores. Una celda que sabe a qué contenedor pertenece una pieza también tiene que saber si ese contenedor está ahí y si está lleno.
Qué logró en realidad
La celda se diseñó, se construyó y se liberó en menos de seis meses desde el arranque, trabajando alrededor de una estructura heredada que se había construido para otra cosa.
El requisito eran cincuenta y cinco segundos, y la soldadura era la restricción. Todo lo de aguas abajo, manejo, inspección, marcado, empaque, se podía acomodar alrededor del tiempo de soldadura, pero el tiempo de soldadura mismo lo fija cuánto metal hay que depositar y qué tan rápido puede viajar un arco produciendo todavía un cordón sano. Doce cordones por ensamble, seis ensambles por ciclo, setenta y dos soldaduras dentro de cincuenta y cinco segundos. Ese era el número que todo el proyecto tenía que ganar, y es el que se ganó.
La prueba está en video. A fines de diciembre la estación de soldadura se grabó cinco veces por separado corriendo a 47, 47, 48, 48 y 48 segundos, contra un cálculo de 47.5. Cinco corridas consecutivas en cámara, ninguna a más de medio segundo de una cifra escrita siete meses antes, y todas cómodamente dentro de los cincuenta y cinco con los que se vendió la celda.
Las demás estaciones midieron donde tenían que medir: marcado láser a 28.54 segundos, la estación de inspección promediando 54.07 en trece ciclos en seco consecutivos. El ciclo total de celda en la liberación midió 57 segundos, dos por encima del objetivo, y la diferencia se cerró contra una lista de puntos abiertos en la aceptación en sitio un mes después.
Seis piezas de cada ciclo de cincuenta y cinco segundos. Un ensamble completo, soldado, inspeccionado, marcado y empacado, cada nueve segundos.
Vale la pena decirlo sin rodeos, porque los cálculos de tiempo de ciclo se equivocan de forma rutinaria por mucho más de medio segundo, y porque nadie habría sabido que este estaba bien sin alguien parado frente a la celda con una cámara grabando cinco ciclos seguidos.
Qué no aterrizó limpio
La inspección de soldadura fue la parte de este proyecto que más tardó en asentarse, y escribir alrededor de ello sería deshonesto.
En la preaceptación los robots de inspección estaban corriendo sus movimientos pero el resultado de aprobado o rechazado no llegaba de vuelta a la línea. Un mes después, en la aceptación en sitio, la lista de puntos abiertos registra, llanamente, sin cambios. Después vinieron los problemas físicos que solo aparecen cuando un sistema ya se mueve a velocidad de producción: un cable de comunicación rozando contra el herramental porque los robots se movían más rápido de lo que el cable estaba calificado para flexionar, una calibración que había que revisar, y la cobertura completa alrededor de un cordón que necesitó su propia ronda de trabajo. Cada uno se volvió un punto aparte y el último de ellos se extendió bastante más allá del final del proyecto.
Parte de eso es la naturaleza del escaneo robótico de soldadura, que es genuinamente difícil y que esta industria sobrevende. Parte es un subsistema que se integró antes de probarse por su cuenta. La lección que Ethos se llevó fue la segunda, y los subsistemas de inspección en proyectos posteriores ahora se prueban solos antes de que se les permita entrar a una celda.
El resto de la lista de pendientes se comportó como se comporta una buena lista. Cuarenta y dos puntos en la preaceptación: ajuste flojo corregido con laminillas, destellos de soldadura contenidos con guardas adicionales, acumulación de salpicadura en las prensas resuelta con guardas y un recubrimiento antisalpicadura, una pantalla de resumen de sensores rediseñada para que los sensores irrelevantes a la variante en curso se atenúen en vez de confundir al equipo de mantenimiento. Un robot de manejo rozó un encerramiento el dieciséis de enero y estaba corriendo de nuevo el diecisiete. La mayor parte de la lista se cerró en menos de un mes.
El resultado que cuenta
La celda está en producción.
Desde que entró, el cliente ha vuelto por una segunda celda de soldadura, por la transferencia de herramental a otra línea y por más trabajo de inspección. Mientras especificaba la segunda celda, uno de sus propios ingenieros describió lo que querían como idéntico a esta.
Un integrador puede escribir lo que quiera sobre un proyecto. La única evaluación que pesa es la de un cliente que ha visto la máquina correr un año y pide lo mismo otra vez.