
El shot peening no es un proceso glamoroso. No hace que las piezas se vean distintas y no cambia sus dimensiones. Lo que hace es que duren. Al bombardear superficies metálicas con medio esférico pequeño a alta velocidad, el granallado induce esfuerzo residual de compresión en el material, la misma capa de protección que permite a componentes de tren de aterrizaje y soportes estructurales soportar millones de ciclos de fatiga durante la vida de una aeronave.
Para un fabricante aeroespacial, el shot peening era además un cuello de botella.
El cliente produce componentes estructurales y de cierre para algunos de los programas de aviación comercial más exigentes en producción. Su línea de granallado procesaba piezas en dos cabinas, una cabina OD para superficies exteriores y una cabina ID para superficies interiores, manejando quince variantes de pieza distintas en tres programas de aeronave. Cada ciclo de granallado toma varios minutos. Algunos toman más. Cuando el proceso terminaba, la pieza esperaba. Esperaba a que un operador se diera cuenta, dejara lo que estaba haciendo, caminara hasta ahí, descargara la pieza terminada, cargara la siguiente y volviera a arrancar el ciclo.
En un proceso manual, esa entrega depende por completo de la disponibilidad del operador. En un piso ocupado, las piezas quedaban detenidas de forma rutinaria entre procesos, no porque la máquina no estuviera lista, sino porque no había nadie para moverlas. La restricción de producción no era el tiempo de ciclo. Era la atención humana.
Mover las piezas no solo era lento, era físicamente demandante e inseguro. Llevar componentes estructurales aeroespaciales a la orientación correcta para cada proceso de granallado requería dos grúas viajeras trabajando en conjunto, levantando e inclinando piezas pesadas a mano. Cada ciclo introducía el riesgo de una maniobra insegura, una carga mal asegurada o una lesión. Para una instalación que maneja piezas destinadas a aeronaves comerciales, ese riesgo era inaceptable como condición permanente de operación.
El cliente llegó a Ethos Automation con un objetivo directo: eliminar por completo la dependencia del operador en el proceso de granallado. Las piezas debían moverse de forma continua y segura, de cabina a cabina, orientadas correctamente para cada proceso, sin maniobras de grúa, sin manejo manual y sin esperar a que alguien apareciera. El sistema debía correr lights out una vez cargados los carros de entrada.
Construir la celda
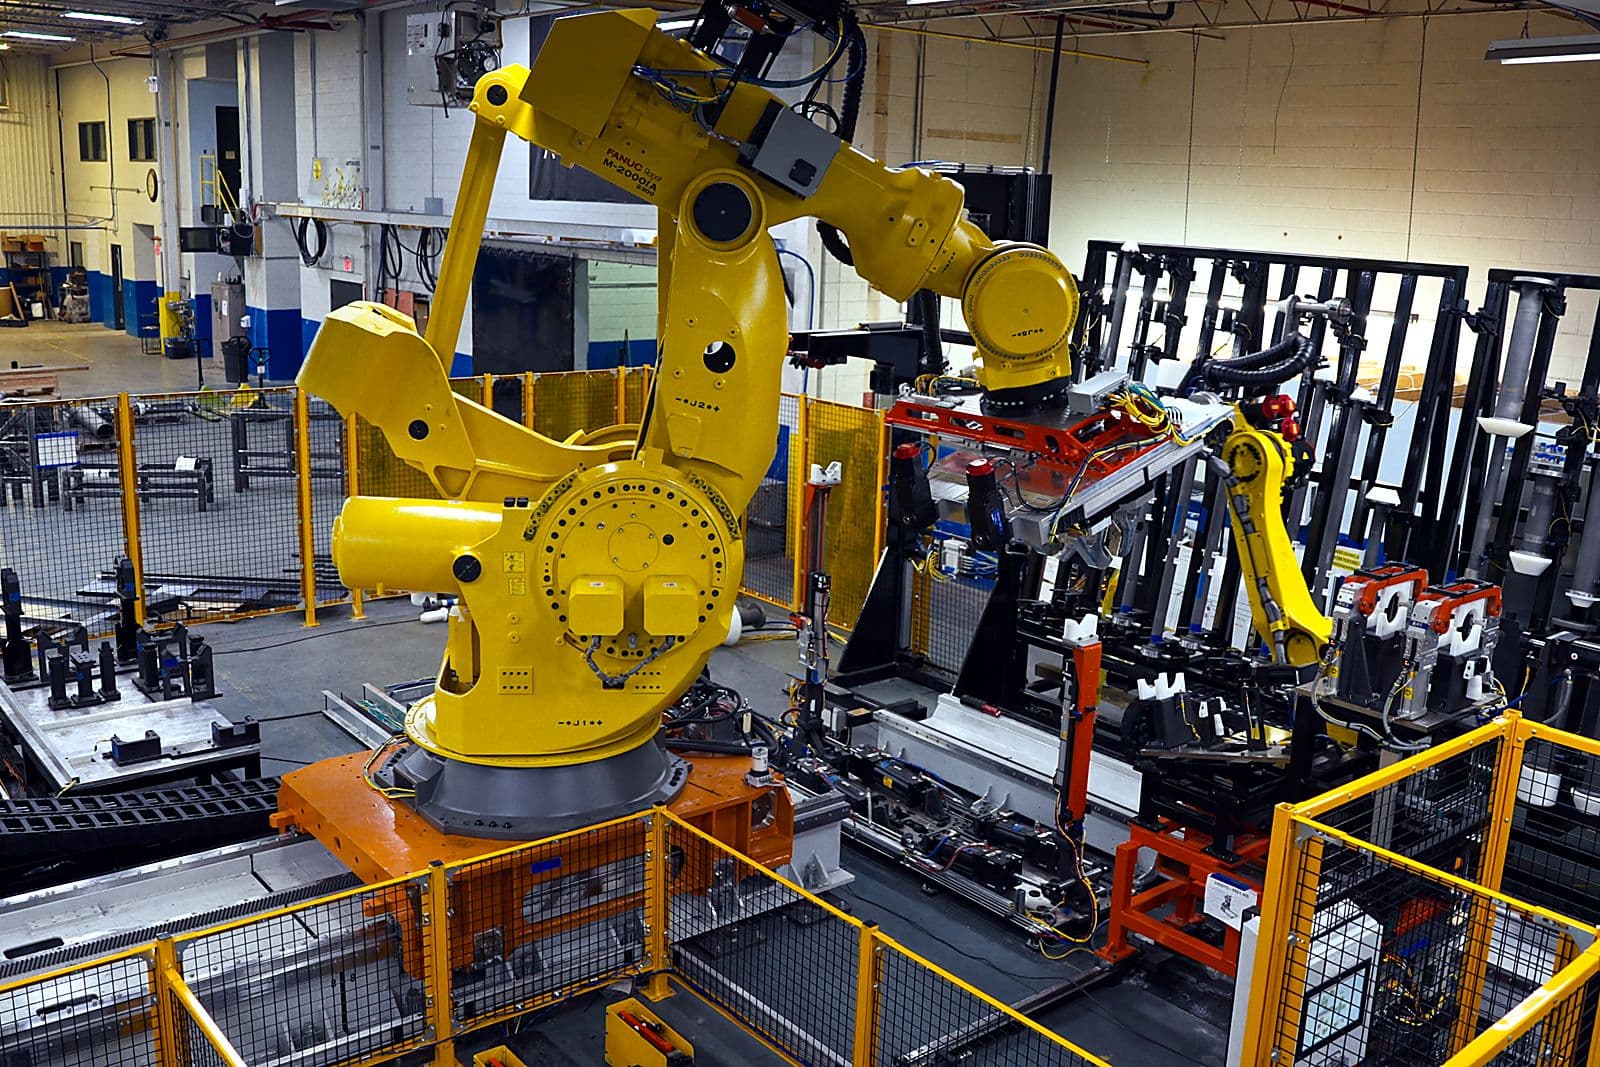
La solución que diseñó Ethos es una celda de manejo de materiales robótica totalmente integrada, construida alrededor de las cabinas de granallado existentes del cliente y de un sistema de tractor y transportador suministrado por el fabricante del equipo de granallado. Tres robots manejan cada paso del proceso. Los tres operan desde fosas bajo el nivel de piso, una decisión de diseño deliberada que mantuvo el acceso a la celda para vehículos y personal de mantenimiento durante la producción, y preservó la capacidad del cliente de intervenir manualmente si hiciera falta.
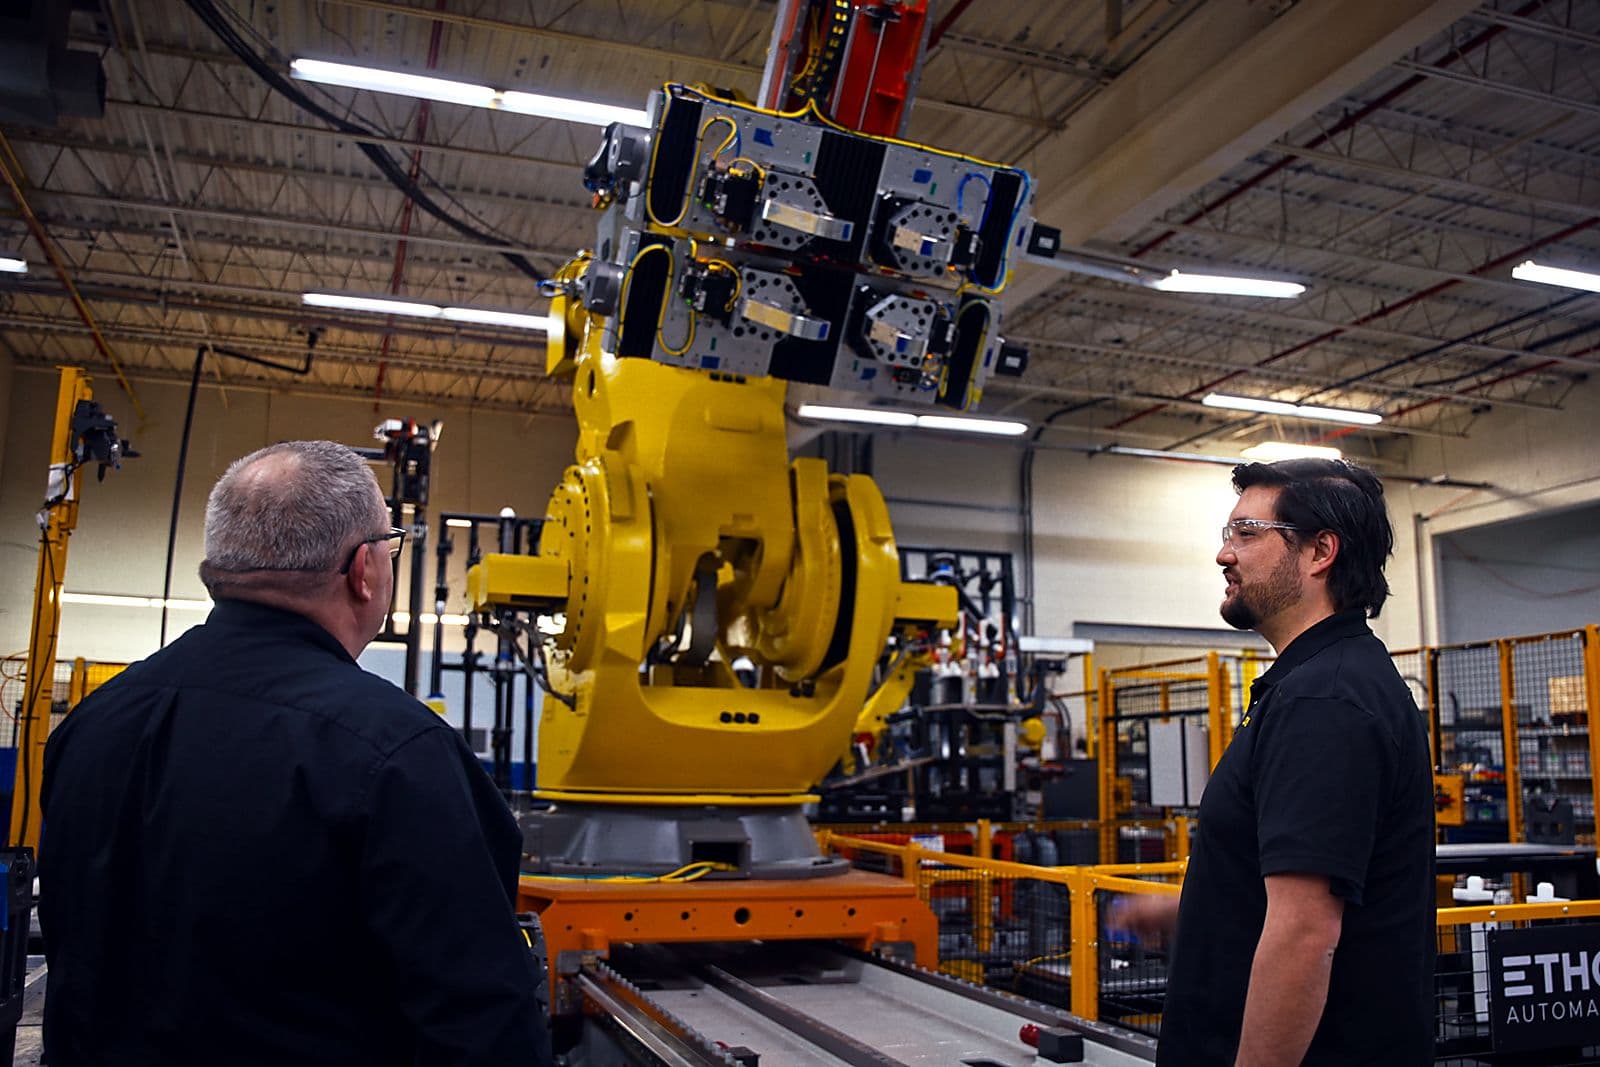
El manipulador principal es un FANUC M-2000iA/2300, uno de los robots de mayor capacidad del mundo, con 2,300 kg (5,070 lb) de carga nominal. Montado sobre un riel lineal de séptimo eje, es responsable de tomar cada componente de tren de aterrizaje y cada pieza estructural de las estaciones de carros de entrada, moverlos entre procesos y colocarlos en cada etapa de la secuencia. La clase de capacidad de este robot no se eligió al azar. Los componentes estructurales aeroespaciales de esta celda son pesados, y los requisitos de alcance a lo largo de toda la huella de la celda exigían una máquina capaz de mover masa a esa escala sin sacrificar precisión de posicionamiento.
Esa clase de capacidad no fue la que Ethos cotizó originalmente.
El robot de la propuesta era demasiado chico. El dimensionamiento se hizo contra los datos de pieza disponibles en ese momento, y conforme avanzó el diseño quedó claro que la máquina no cargaría los componentes más pesados a lo largo del alcance que la celda realmente requería. Las opciones en ese punto son las que todo integrador conoce: volver con el cliente con una orden de cambio, o absorberlo.
Ethos subió al robot más grande y pagó la diferencia. Sin orden de cambio, sin renegociación.
No es cómodo publicarlo, porque el hecho de fondo es que la estimación original estaba mal. Pero un error de cotización es un error de Ethos, y pasárselo a un cliente que ya se había comprometido con un precio habría sido la forma equivocada de empezar una relación en una celda tan crítica. La máquina más grande además es la máquina correcta, y eso importa más a lo largo de una década de producción que quién la pagó el primer año.
Meter el M-2000iA/2300 al piso requirió más que cavar un hoyo. La masa y la carga dinámica de un robot de ese tamaño, acelerando y frenando con piezas aeroespaciales completas en el gripper a lo largo de miles de ciclos de producción, imponen exigencias estructurales muy por encima de las especificaciones de piso industrial estándar. La fosa se excavó a seis pies (1.8 m) y se reforzó con varilla en toda su extensión para dar la rigidez necesaria para absorber las fuerzas que genera esta máquina en operación.
Un segundo robot, un FANUC R-2000iC/210F sobre su propio riel lineal, se encarga de otro tipo de trabajo. Antes de que un tren de aterrizaje entre a su proceso final y después de que sale, el R-2000iC/210F ensambla sobre la pieza los fixtures de herramental requeridos y los retira después. Es una operación de precisión. Los fixtures tienen que entrar correctamente, en la orientación correcta, en cada ciclo.
El tercer robot, un FANUC M-710iC/45M, está estacionado dentro de la cabina de granallado ID, donde maneja la manipulación de pieza durante el granallado mismo, moviendo el componente a través del patrón definido de chorro para asegurar cobertura superficial completa y consistente en cada pieza.
Apoyando a los tres robots hay una red de estaciones construida para manejar todo el rango de piezas y procesos: estaciones de acoplamiento de carros de entrada y salida de mano izquierda y derecha, diseñadas desde el inicio con previsiones para una futura integración de AMR y AGV que haría el sistema totalmente autónomo de punta a punta; árboles de mandriles que sostienen hasta dieciocho posiciones únicas de pieza en varios ensambles; mesas buffer para preparación de pieza; una estación de boquillas de granallado de dos bahías con ocho boquillas por bahía; y bases dedicadas de herramental para cada paso del proceso. Una interfaz de grúa viajera, diseñada con una zona de seguridad dedicada administrada por el PLC de la celda, permite el acceso de la grúa sin que los robots tengan que detenerse.
El gerente de proyecto de Ethos administró la integración entre tres participantes distintos: el fabricante aeroespacial como cliente final, el fabricante del equipo de granallado y Ethos como constructor del sistema de manejo de materiales. Tres partes construyendo cada una su pieza del sistema al mismo tiempo, y lograr que los robots de Ethos se interconectaran con precisión a un equipo que todavía se estaba diseñando en paralelo fue uno de los retos definitorios desde el primer día.
El diseño mecánico lo encabezó el líder del equipo de diseño de Ethos, con la programación de controles y de robótica cada una bajo su propio líder, y supervisión técnica de la arquitectura de automatización por parte del director de tecnología de Ethos.
Un gripper, dieciséis piezas
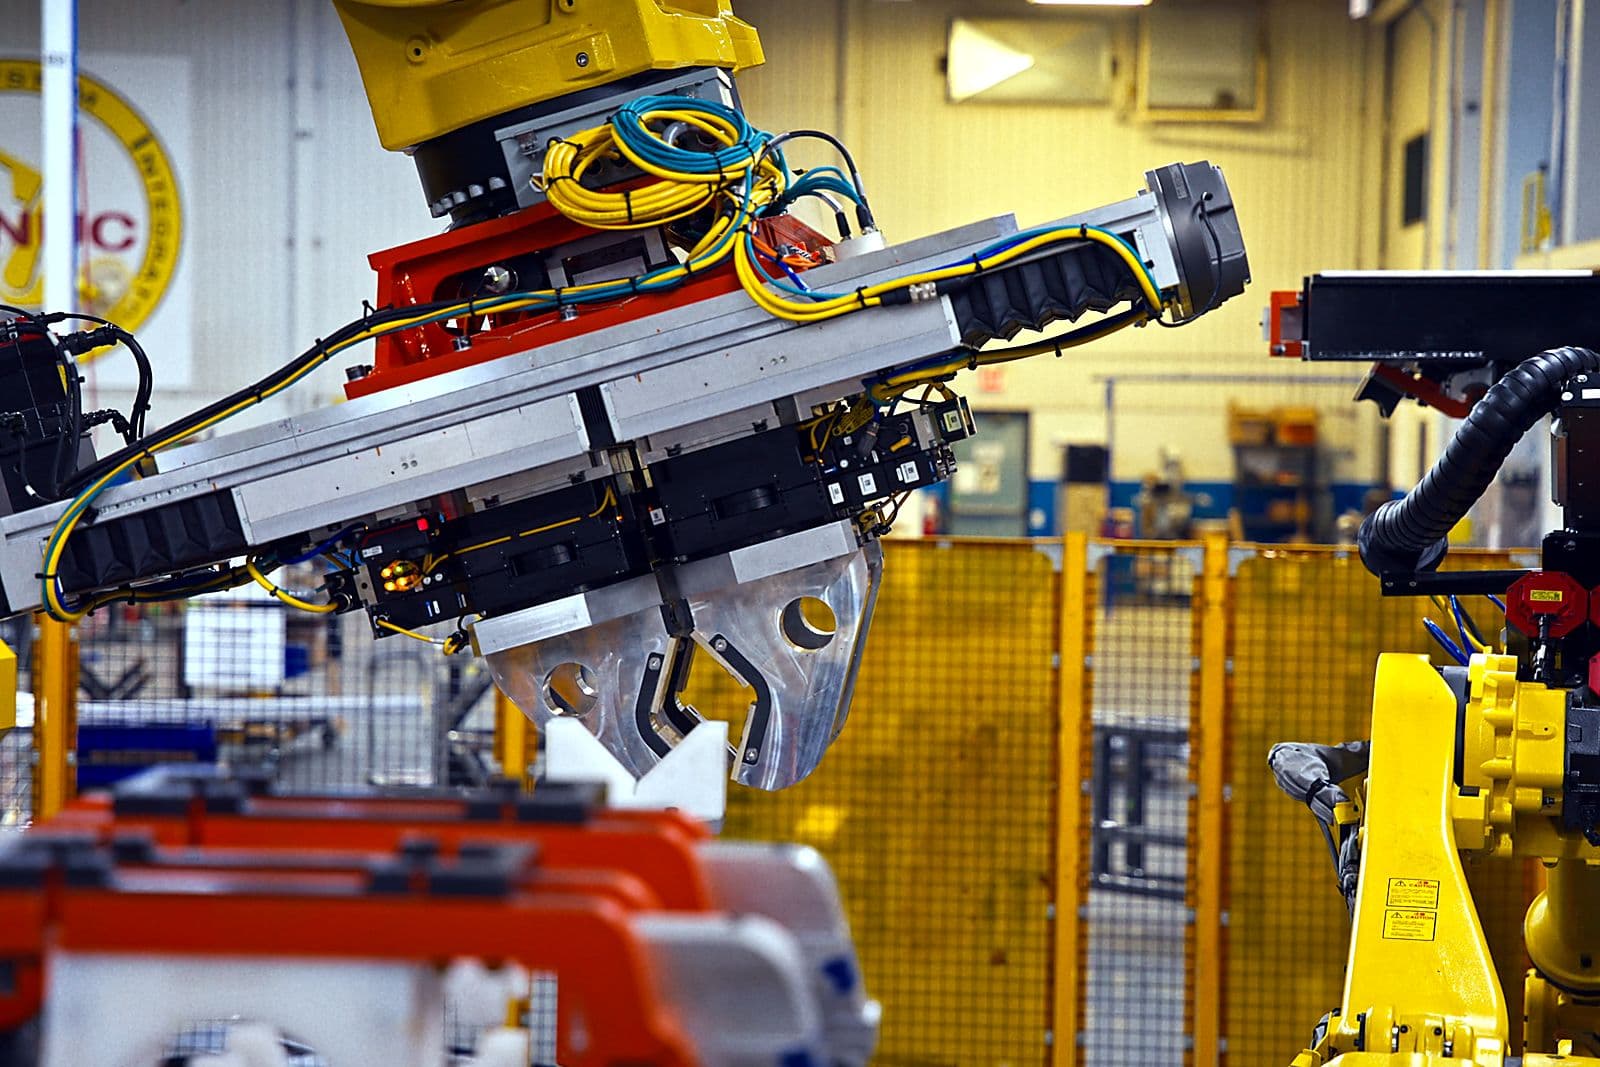
El elemento más restringido del diseño mecánico fue el herramental de punta de brazo del M-2000iA/2300. Ese robot maneja cada variante de pieza que fluye por la celda, dieciséis posiciones de pieza en tres programas de aeronave, cada una con geometría distinta, peso distinto y requisitos de orientación distintos para el granallado.
El objetivo de diseño era un solo herramental capaz de sujetar todas las variantes sin cambio, en posiciones angulares precisas definidas para cada programa de pieza. En el M-2000, un robot construido para mover toneladas, el gripper todavía tenía que ser lo bastante preciso para presentar componentes estructurales aeroespaciales al granallado en la orientación exacta que cada programa requiere. Cada kilogramo agregado al herramental reducía el margen de carga disponible del robot para las piezas más pesadas. Cada grado de ajustabilidad en los dedos del gripper tenía que equilibrarse contra la repetibilidad que exigen las tolerancias aeroespaciales.
Un trabajo extenso de simulación por parte del especialista de robótica y simulación de Ethos impulsó los estudios de alcance y verificó los claros en todas las variantes de pieza antes de construir herramental físico. Ese fue un paso crítico cuando la envolvente de la celda se estaba definiendo alrededor de equipo que seguía en desarrollo del lado del fabricante.
La integración que no dejaba de cambiar
El reto técnico más persistente del proyecto no fue el herramental, ni la fosa, ni la variedad de piezas. Fue el tractor.
El sistema de tractor y transportador del fabricante del equipo mueve las piezas por el interior de la cabina de granallado sobre una vía motorizada. La interfaz del robot con el tractor tenía que definirse temprano. Determinaba los estudios de alcance, el diseño del herramental y la distribución de la celda. Pero el diseño del tractor seguía evolucionando. Conforme el fabricante cerraba su sistema, el punto de interfaz cambió. El enfoque original tenía al robot tomando desde el exterior del mecanismo del tractor. A media obra, el diseño cambió a una toma interior, desde dentro del mecanismo, parecido a cómo un pull stud engancha en el husillo de un CNC.
El cambio fue la decisión de ingeniería correcta. La toma interior dio una presentación de pieza más confiable y consistente y eliminó la interferencia externa del ciclo de toma. Pero obligó a Ethos a rehacer estudios de alcance, adaptar el herramental y revalidar trabajo de simulación que ya estaba terminado. Cuando el diseño del tractor cambió, tocó casi todo lo que estaba aguas abajo del lado de Ethos. El trabajo de simulación ya hecho le dio al equipo una forma estructurada de resolver la nueva configuración rápido en vez de empezar de cero.
Ese tipo de onda expansiva a media obra es común cuando varias partes construyen en paralelo. Manejarla sin dejar que se convierta en retraso es un problema de gestión de proyecto tanto como de ingeniería. Ethos dio seguimiento a las dependencias de interfaz entre las tres partes a lo largo del proyecto, asegurando que los cambios de diseño del fabricante del equipo salieran a la luz con tiempo suficiente para adaptarse antes de congelar la fabricación.
Pruebas con piezas reales
Probar una celda de manejo de materiales para componentes aeroespaciales requiere piezas de verdad. No planos, no maquetas de espuma, sino piezas físicas de los mismos programas que la máquina va a correr en producción.
En las instalaciones del cliente, sacar piezas de producción para pruebas en Ethos significaba retirarlas temporalmente de un piso que todavía tenía pedidos que surtir. La logística requirió coordinación cuidadosa para asegurar piezas de prueba sin interrumpir la producción. Las piezas se rastrearon de cerca de ambos lados; algunas se apartaron específicamente para uso de Ethos y se mantuvieron fuera del piso de producción. Conseguir piezas de cada variante, en cantidad suficiente para validar todos los programas, fue un proyecto dentro del proyecto.
Esa fase de pruebas fue donde la programación del robot cobró vida contra hardware real. Cada variante de pieza requirió posiciones de toma verificadas, secuencias de orientación validadas y claros confirmados, trabajo que la simulación puede aproximar pero que solo las piezas reales confirman.
Dónde está hoy
La celda se construyó, se integró y se liberó en las instalaciones de Ethos en Brantford, donde los tres robots se probaron contra piezas aeroespaciales reales tomadas del propio piso de producción del cliente.
La instalación en la planta del cliente se retrasó y está en curso ahora. Vale la pena decirlo sin rodeos en vez de pasarlo por alto, porque es la condición ordinaria de este trabajo. Una celda que tiene que bajarse a fosas reforzadas dentro de una instalación aeroespacial en operación, interconectarse con un sistema de granallado construido por otra parte y ponerse en marcha alrededor de un programa de producción que nunca se detiene, no se instala en la primera fecha que alguien escribe. Lo que importa es que la ingeniería quedó resuelta antes de que el equipo saliera de Brantford.
Cuando la celda se entregue, un solo operador llevará los carros entrantes de piezas en bruto a la estación de entrada y los cargará. Todo lo que sigue es automático. El M-2000iA/2300 toma cada pieza y la mueve por la secuencia de proceso. El M-710iC/45M maneja el granallado dentro de la cabina ID. El R-2000iC/210F ensambla y retira los fixtures de herramental requeridos. Las piezas se mueven entre procesos sin esperar, sin maniobras de grúa y sin depender de la disponibilidad de nadie.
Las quince variantes de pieza que antes requerían dos grúas viajeras y un operador presente en cada maniobra fluirán por la celda de forma continua. En tres programas de aeronave comercial, el paso de granallado deja de ser una entrega y se vuelve un flujo.
Lo que sigue
Las estaciones de entrada y salida se diseñaron con el paso siguiente ya en mente. La arquitectura de acoplamiento de carros admite robots móviles autónomos y AGV, lo que significa que el único punto de contacto humano que queda, cargar los carros entrantes, es un punto de partida deliberado y no una restricción permanente. Cuando el cliente esté listo, el sistema se puede extender a operación lights out de punta a punta sin rediseño.