
Los procesos más difíciles de automatizar no son los complicados. Son los que nadie escribió nunca.
En un proveedor Tier 1 de asientos automotrices, dos líneas de ensamble fabrican los marcos laterales que forman la estructura del asiento de un auto, en un rango de modelos para un rango de vehículos. Todo lo que estaba aguas arriba era automatizado y estaba especificado. El fin de línea no.
Ahí, un montacargas colocaba un contenedor vacío sobre un soporte. Un operador tomaba cada marco terminado de una rampa, lo giraba y lo colocaba en el contenedor. Cuando una capa se llenaba, ponía una hoja de cartón encima y empezaba la siguiente. Pieza tras pieza, capa tras capa, hasta que el contenedor se llenaba y el montacargas se lo llevaba.
Nada de ese proceso estaba escrito de una forma que una máquina pudiera seguir. Las piezas se colocaban y se anidaban como el operador lo viera conveniente.
Esa frase es todo el problema. No es una crítica a los operadores, que estaban haciendo algo genuinamente hábil. Una persona que mira dentro de un contenedor a medio llenar puede ver dónde va a quedar un marco, juzgar si va a anidar contra su vecino, notar que este modelo es un poco distinto del anterior y ajustarse. Lo hacen sin poder articular nada de eso. Pídales que escriban la regla y no pueden, porque no hay regla. Hay criterio.
Un robot no tiene criterio. Todo lo que el operador decidía en el momento tiene que decidirse por adelantado, para cada modelo, cada capa y cada posición del contenedor, y después tiene que salir bien todas las veces.
Modernización, no reemplazo
Dos cosas dieron forma al trabajo antes de que empezara cualquier diseño.
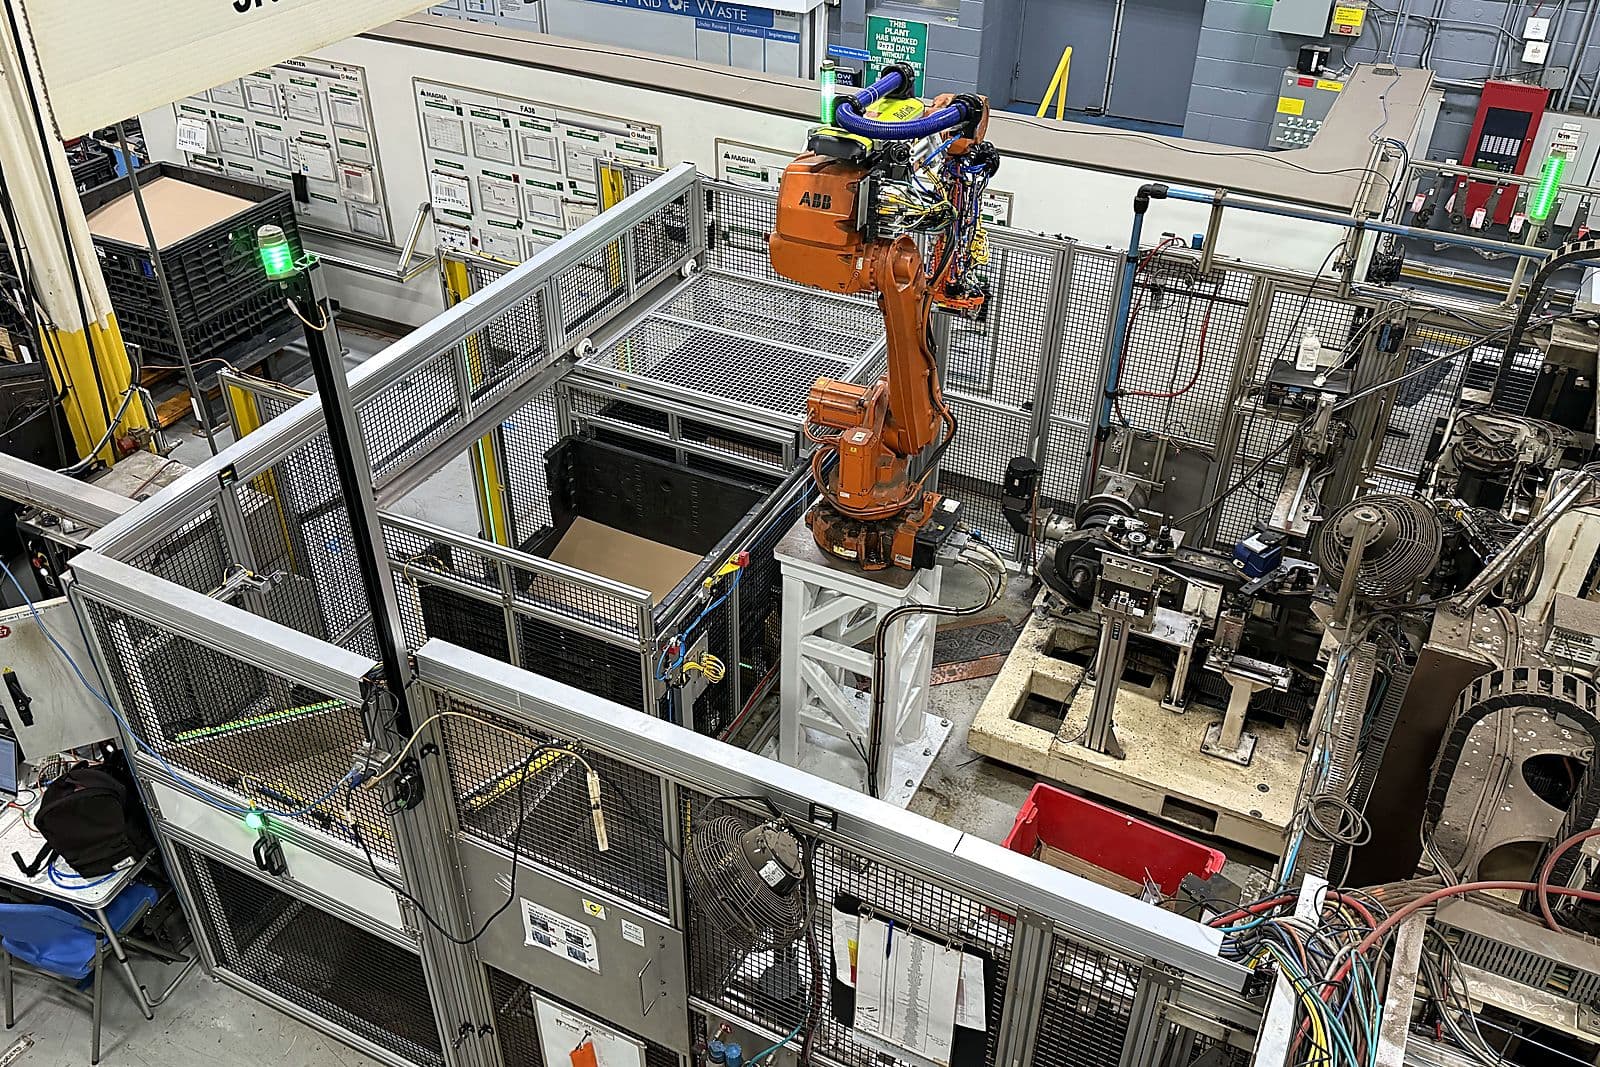
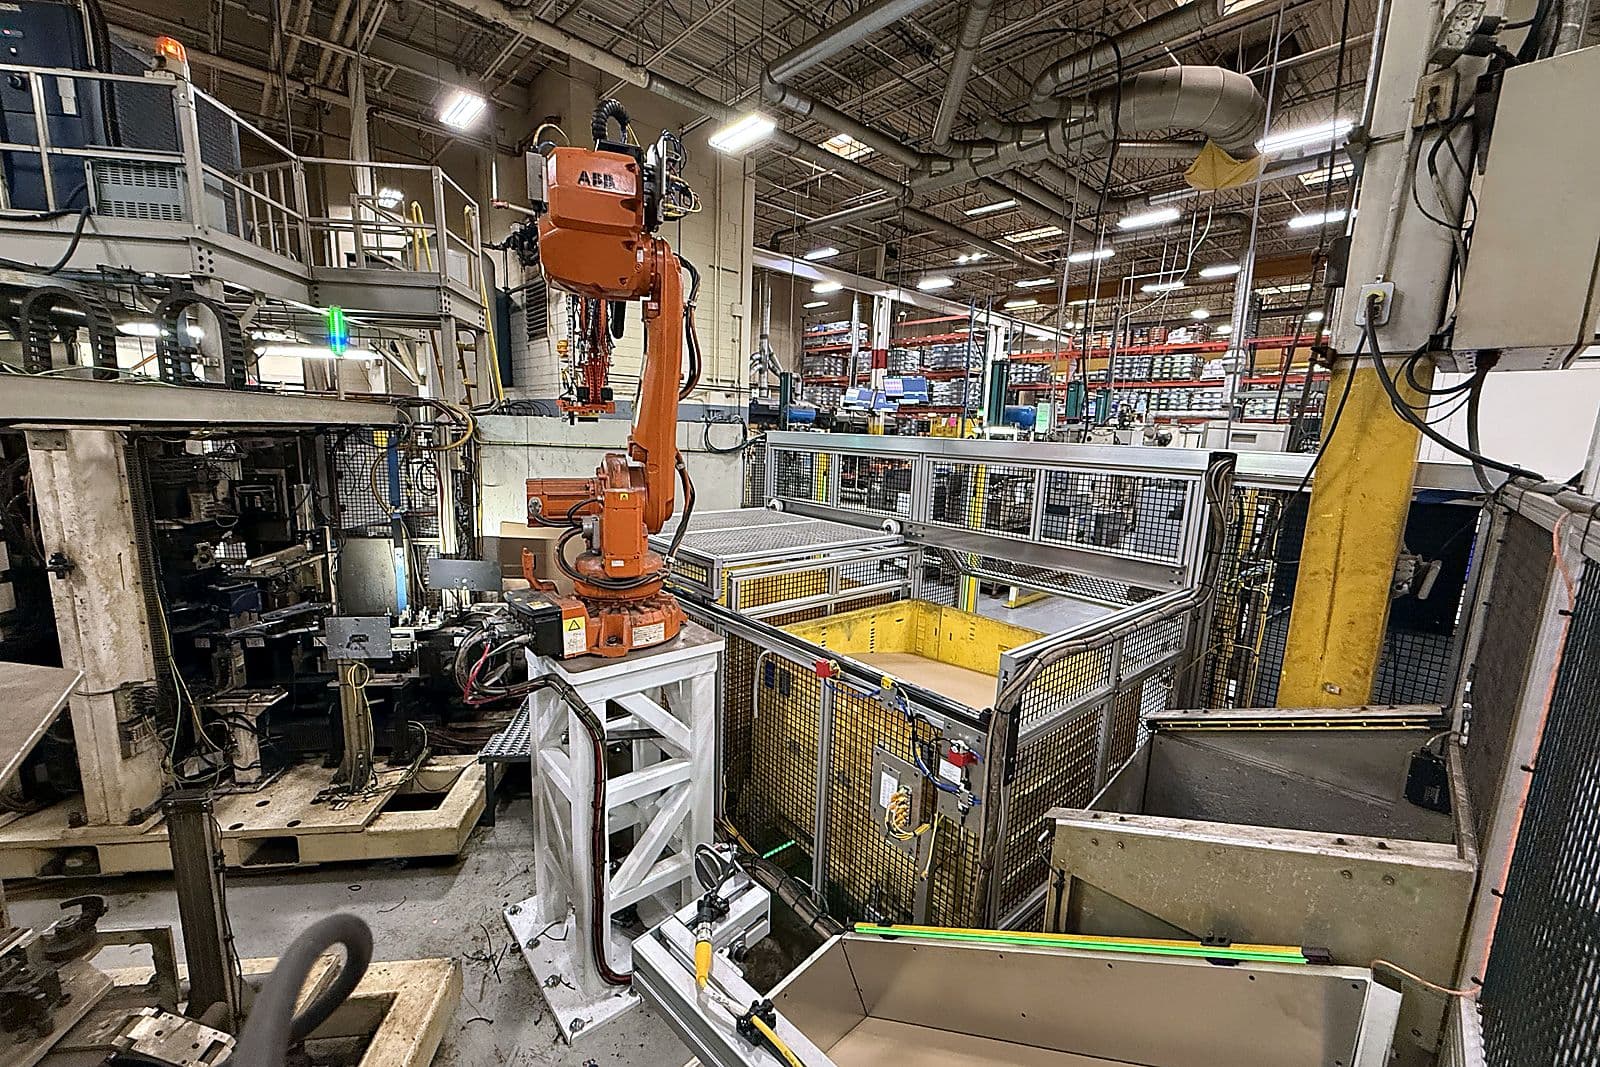
La primera es que esto era un retrofit de dos líneas ya en producción. Los robots ya estaban ahí, máquinas ABB propiedad del cliente, y el encargo era reutilizarlos en vez de comprar nuevos. Lo mismo valía para los bancos de válvulas y buena parte de la infraestructura alrededor. Todo lo que se diseñara tenía que caber en celdas que ya existían, alrededor de equipo ya anclado, en líneas que todavía tenían que hacer piezas.
La segunda es que eran dos. Dos líneas, cada una necesitando el mismo tipo de fin de línea, cada una necesitando que la línea existente se detuviera mientras se hacía el trabajo.
La decisión de ir más despacio
En abril el equipo evaluó instalar ambos retrofits dentro de la misma ventana y concluyó que era demasiado riesgoso.
Vale la pena detenerse ahí, porque la presión comercial corre exactamente en sentido contrario. Una movilización en vez de dos, un solo paquete de papeleo, una sola interrupción a la planta, y el cliente recupera ambas líneas antes. Todo lo de hacerlas juntas se ve mejor hasta que algo sale mal en una línea mientras la otra también está desarmada.
Así que una línea fue primero, sola, y la segunda siguió después. La segunda instalación llevó todas las modificaciones aprendidas en la primera, que es el verdadero beneficio: para cuando el equipo llegó a la segunda celda, los cambios que solo se revelan durante una instalación en vivo ya se habían encontrado y corregido en la primera.
Ir segundo es mucho más fácil que ir primero. La única manera de obtener ese beneficio es negarse a hacerlas al mismo tiempo.
Enseñarle a un robot a ver cartón
El cartón resultó ser uno de los problemas más interesantes.
Intercalar hojas entre capas es trivial para una persona. Para un sistema de visión es incómodo: el cartón es una hoja plana, de bajo contraste y no reflejante, puesta encima de otras cosas planas, dentro de un contenedor, con luz cambiante. Una cámara que mira hacia abajo a una pila de cartón la pasa mal para saber cuántas hojas quedan, o dónde empieza la de arriba.
El equipo consideró usar el sistema de visión para encontrar cada hoja y lo descartó, a favor de establecer un datum sobre la pila una sola vez y trabajar a partir de ahí. Un punto de referencia conocido y un conteo son más confiables que pedirle a una cámara que resuelva un problema para el que está mal equipada, y además es más rápido.
Ese tipo de decisión se repite a lo largo del proyecto. La pregunta rara vez es si algo se puede sensar. Es si sensarlo es la manera más barata y más robusta de saberlo.
Sujetar marcos llenos de barrenos
Los marcos laterales de asiento son de lámina estampada, y a lo largo del rango de modelos traen muchos barrenos en muchos lugares distintos.
Eso importa por dos razones. Un gripper de vacío necesita una superficie sellada, y los barrenos son donde los sellos fallan. Y lo que sujeta la pieza también tiene que confirmar que efectivamente la tiene, lo cual es más difícil cuando la superficie bajo el sensor puede ser un barreno en un modelo y metal sólido en el siguiente.
El enfoque elegido usó sujeción electromagnética en vez de neumática, probada primero contra el marco más grande del rango, bajo el principio de que si maneja el peor caso los demás vienen solos. El electromagnetismo también da una señal de pieza presente más limpia que el vacío en una familia de piezas donde la superficie de sellado se mueve de lugar.
La succión sigue presente en la celda, y la lista de pendientes abiertos registra algo que vale la pena repetir: revisar las mangueras de las ventosas por colapso. La automatización falla de maneras poco glamorosas, y una manguera parcialmente colapsada es el tipo de falla que produce un comportamiento intermitente y enloquecedor semanas después de que todos firmaron.
Seguridad alrededor de un contenedor que tiene que ser accesible
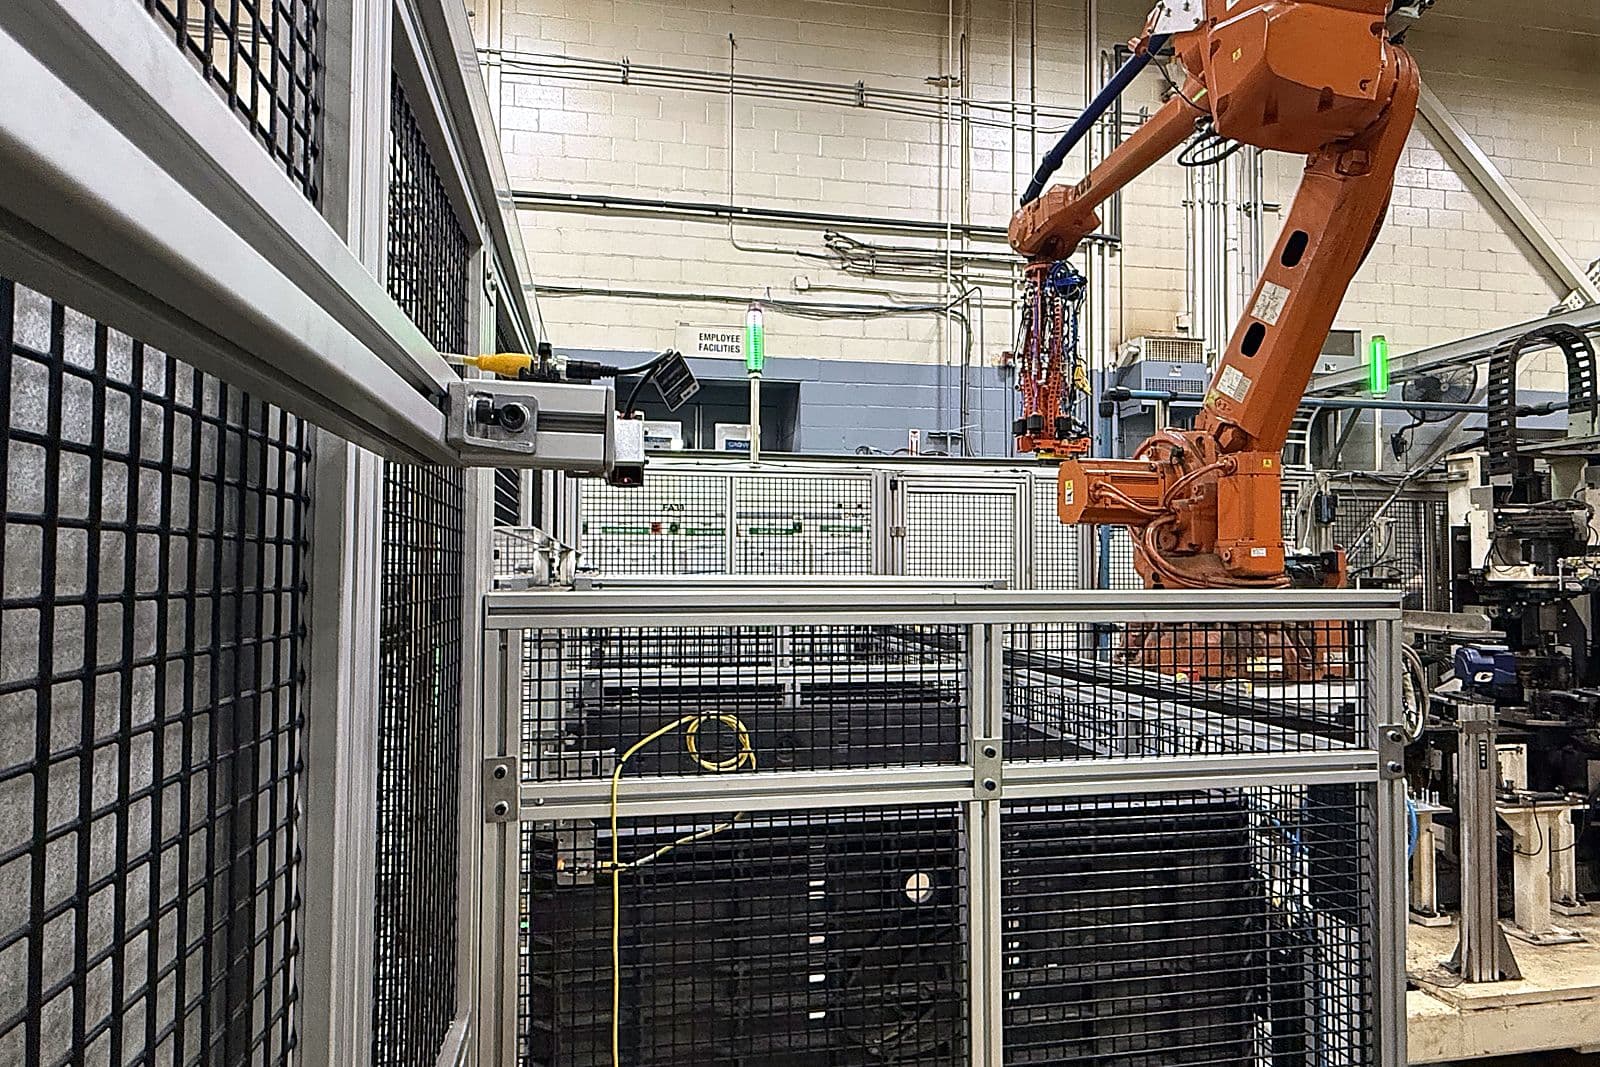
Una celda de empaque tiene una geometría de seguridad incómoda. Los contenedores tienen que ser accesibles, porque un montacargas los trae y se los lleva, y el robot tiene que alcanzar ese mismo espacio para cargarlos.
La solución combinó interruptores con enclavamiento y cortinas de luz con muting, de modo que el robot pueda cruzar la cortina como parte de su ciclo normal sin disparar un paro, mientras que una intrusión real sí lo dispara. Hacerlo bien no es cuestión de escoger partes de un catálogo: el primer número de parte de interruptor ofrecido no tenía las funciones que el diseño requería, y la alternativa tenía un tiempo de entrega que amenazaba la fecha de instalación, así que el equipo volvió a buscar en vez de aceptar la parte equivocada o el retraso.
Los robots también necesitaban software de supervisión de movimiento, que una línea ya tenía y la otra no, y eso hubo que resolverlo en los controladores del cliente y no cambiando hardware.
Marcado, manejo y el resto de la línea
El alcance creció más allá del empaque mismo, como suelen crecer los alcances de fin de línea.
Se trajo marcado láser de pieza a la celda, con cada modelo marcado en su propia ubicación y las variantes de mano izquierda y derecha manejadas por separado. Eso significó retirar equipo existente, conectarse a la extracción aérea de la planta, instalar el marcador, cablearlo, revisar las entradas y salidas y validarlo, y después resolver si las modificaciones a la cubierta afectaban su certificación.
Robots móviles autónomos mueven contenedores hacia y desde la celda, lo que requirió sus propios soportes, posicionamiento de reflectores e integración.
Y una parte del alcance salió directamente de observar correr la primera línea. En varios modelos la flecha del marco sobresalía por el fondo del contenedor, lo cual es un problema para apilar y manejar. La respuesta fue una estación de volteo al final de línea, para que la pieza se gire y la flecha apunte hacia arriba. Se diseñó, se cotizó, se construyó, se puso en marcha y se instaló.
El resultado
Ambas líneas están instaladas, puestas en marcha y corriendo.
Cada celda maneja todos los modelos del rango. La primera corre a 10.8 segundos por pieza, la segunda a 11.2.
Ese es el número que importa, porque un fin de línea no puede ser la restricción de una línea que ya es rápida aguas arriba. También es un número que solo existe porque alguien tuvo que decidir, por adelantado y para cada modelo, exactamente dónde va cada marco y en qué orden. La velocidad es consecuencia de la especificación, no un logro aparte.
Más importante todavía: el contenedor que sale al final ahora se empaca igual todas las veces. Cada marco en la misma posición, cada capa igual, cada hoja de cartón donde debe estar. No porque finalmente se haya escrito la regla, sino porque automatizar el proceso fue lo que obligó a alguien a averiguar cuál era realmente la regla.
Los operadores que empacaban esos contenedores hacían trabajo calificado bajo presión de tiempo, anidando piezas a ojo, turno tras turno. Ese trabajo desapareció, y lo que lo reemplazó produce un contenedor más consistente de lo que el criterio podría lograr, a un ritmo que el criterio no podría sostener.
Lo que dice sobre los retrofits
Hay una versión de la automatización que solo funciona en hoja en blanco: línea nueva, robots nuevos, proceso especificado, variación conocida. La mayor parte de la manufactura no se ve así. La mayor parte se ve como esta: líneas ya corriendo, equipo ya comprado, un proceso que funciona pero que nunca se especificó, y cero ganas de parar la producción mientras alguien lo descifra.
Meter automatización en eso es una disciplina distinta de diseñarla desde cero. Significa reutilizar los robots que están ahí. Caber dentro de una celda que ya existe. Averiguar cuál es realmente el proceso observando a la gente hacerlo, porque la documentación describe la intención y los operadores son el único registro de la práctica.
Y a veces significa hacer una línea a la vez cuando hacer las dos juntas se vería más rápido.