
La mayoría de los casos de automatización empiezan con un proceso manual. Este empieza con una línea que ya estaba automatizada, llevaba casi una década corriendo y nunca había hecho aquello para lo que se compró.
El cliente es un proveedor automotriz Tier 1 importante. El producto es un eje trasero de torsión para un vehículo de pasajeros eléctrico a batería. La línea que lo fabricaba llevaba de siete a nueve años en producción y en todo ese tiempo no había cumplido su requisito de calidad ni su tiempo de ciclo. No es que a veces fallara. Nunca los cumplió.
Esa es la parte en la que vale la pena detenerse, porque es la que la mayoría de la gente en manufactura reconoce. Nadie va a escribir un artículo sobre una línea que casi funciona. No falla lo bastante fuerte para desecharse y no corre lo bastante bien para dejarla en paz. Simplemente cuesta dinero en silencio cada turno, durante años, mientras todos aprenden a vivir con ella.
El encargo a Ethos era reemplazarla. La restricción era que Ethos tendría que construir el reemplazo con la vieja.
Manos atadas antes del primer dibujo
El momento explica la restricción. Cuando se definió el alcance de este programa, el mercado de vehículos eléctricos acababa de desplomarse debajo de todos. Volúmenes que dieciocho meses antes se pronosticaban con confianza de pronto eran conjeturas, y ningún Tier 1 iba a autorizar un piso lleno de robots nuevos para un producto cuya demanda nadie podía pronosticar.
Así que la instrucción fue reutilizar. No reutilizar donde conviniera: reutilizar como regla, con cada excepción requiriendo justificación. Ethos empezó el diseño con las manos atadas respecto a lo que podía y no podía especificar.
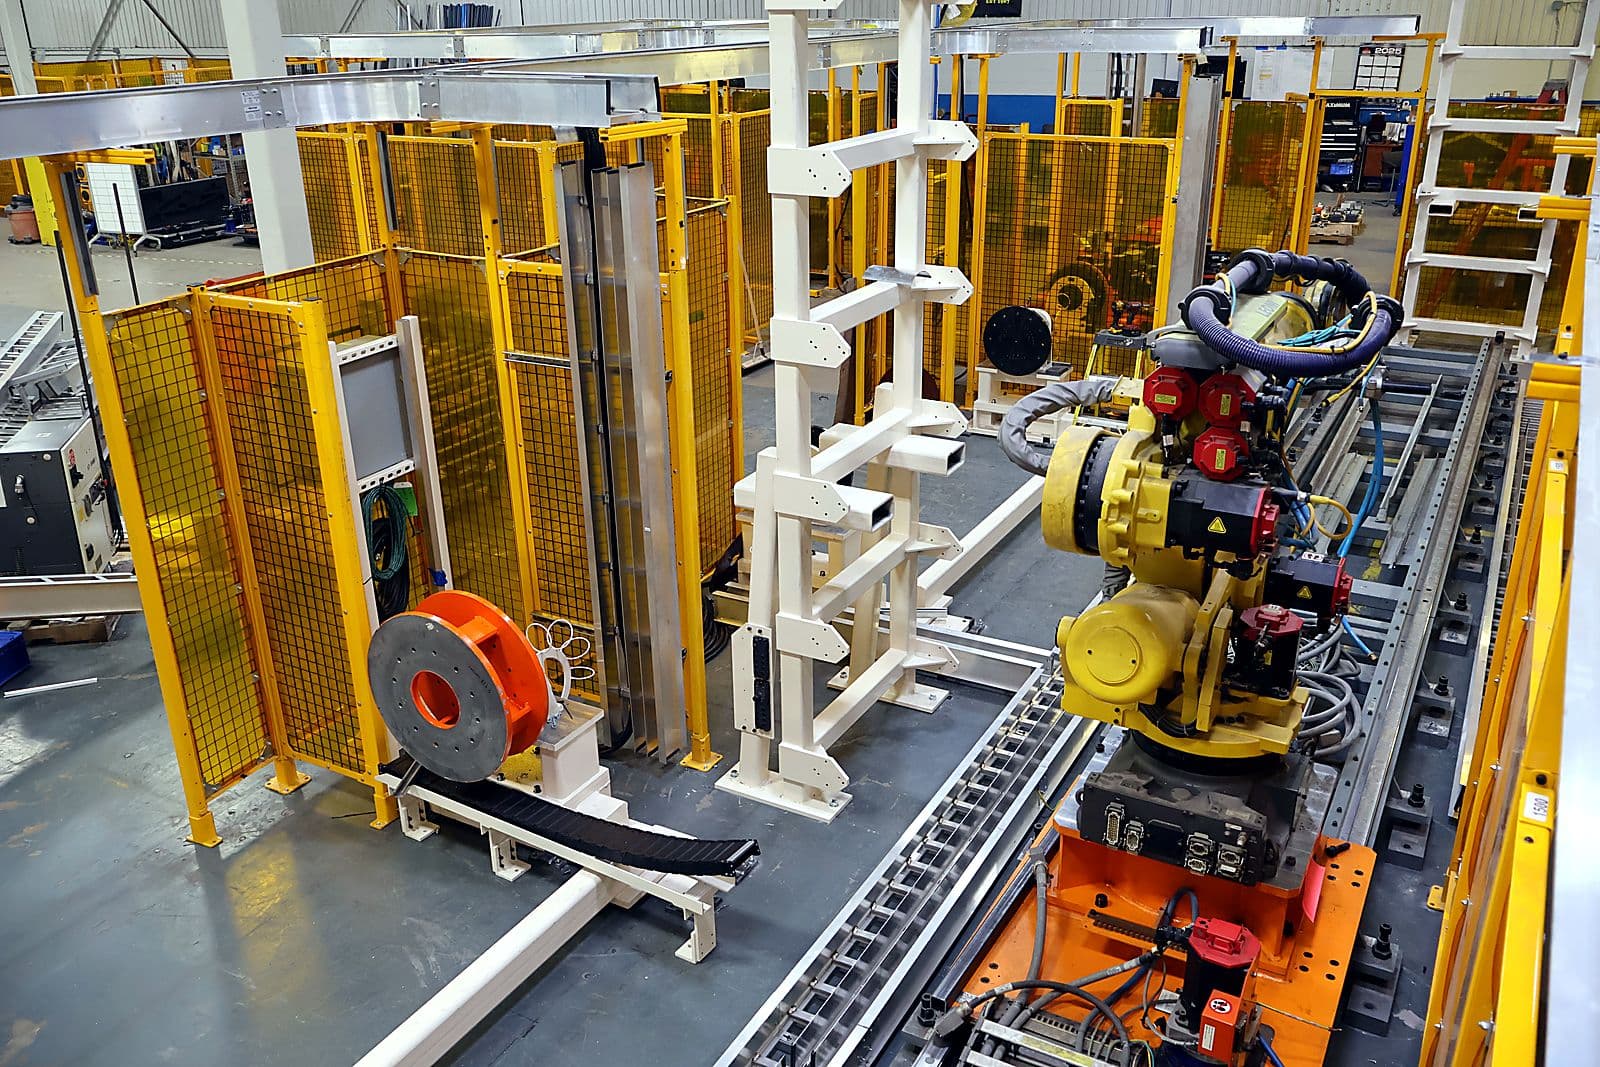
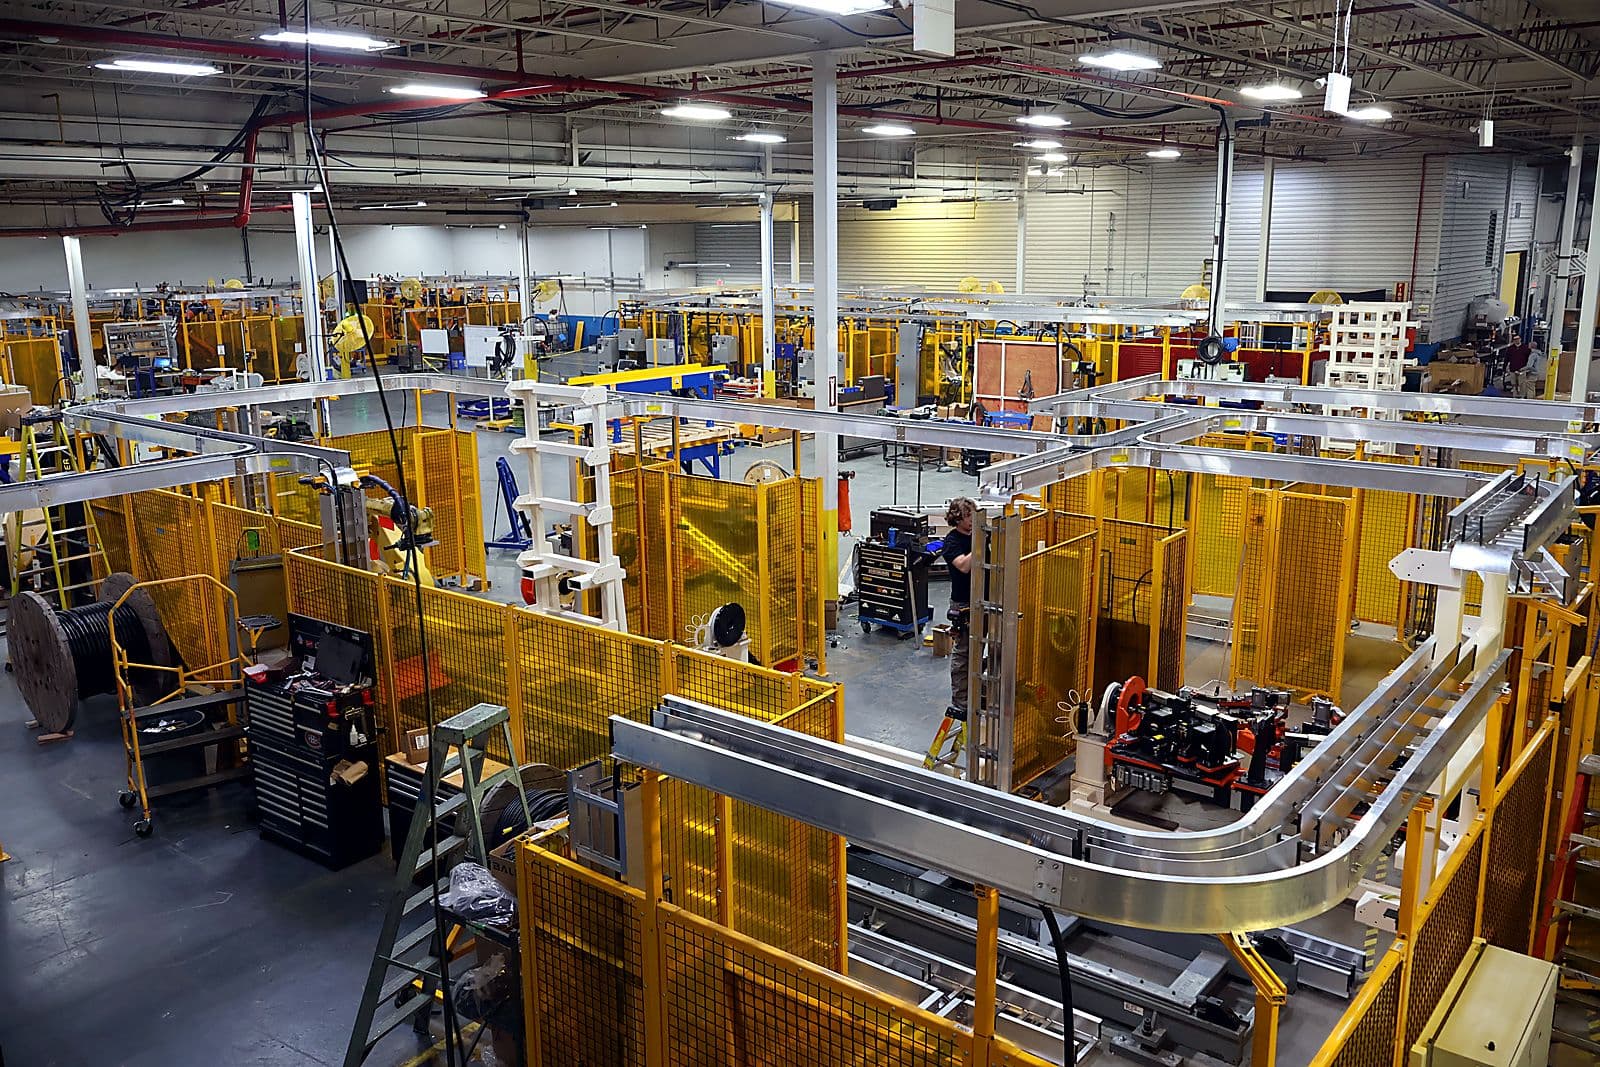
Lo que salió del desarme de la línea vieja, acreditado al proyecto como equipo en consignación, da idea de la escala: cincuenta y dos bloques de entradas y salidas Balluff, maestros y esclavos. Treinta y cinco prensas de potencia Destaco. Dieciocho pernos Welker. Cincuenta y ocho baleros lineales NSK y cincuenta pies de riel. Seis sensores láser de distancia. Dos lectores de código de barras y dos cámaras inteligentes. Cuarenta y seis cables de red preensamblados. Catorce ensambles completos de banco de válvulas de estación. Cabezales y contrapuntos de muñón. Enrejado, puertas enrollables, tableros de control, HMI. Ocho robots de soldadura MIG y cuatro robots de manejo de materiales, incluidos dos robots de soldadura del frente de línea que llegaron del piso de producción del cliente con sus programas viejos todavía adentro.
La condición era despareja y no se correlacionaba con nada útil. El enrejado estaba bien. Los bloques de entradas y salidas, los ensambles de muñón y las torres luminosas estaban viejos y gastados. Nada sobre el estado de un componente se podía establecer mirándolo, lo que significaba que cada supuesto del diseño cargaba un riesgo que solo se podía retirar poniendo la pieza en el banco.
Esa es la descripción técnica honesta de este proyecto: no una integración de robots, sino un ejercicio muy grande de ingeniería contra incógnitas heredadas.
El calentador por inducción que nadie entendía
El punto más difícil fue un sistema de calentamiento por inducción Ambrell.
Su función no es obvia si uno no conoce el proceso. El tubo del eje está tratado térmicamente, y el tratamiento térmico cambia la estructura de grano del acero de una manera que impide que una soldadura se adhiera correctamente. Así que antes de soldar los extremos del tubo, hay que devolverlos a temperatura por inducción. Hágalo mal y la soldadura se ve bien y no lo está.
Cuatro cosas eran ciertas sobre este sistema cuando llegó a Ethos.
Estaba completamente desarmado. La cuadrilla de desmontaje del cliente lo había desensamblado y los componentes llegaron desordenados. No había registro de en qué condición estaba antes de que empezaran.
Prácticamente no había documentación. Existía un manual con algunos diagramas de cableado básicos al momento de la integración, y desde entonces se perdió. Sin registros de mantenimiento. Sin especificaciones.
Ethos nunca había trabajado con un sistema Ambrell. Sin base de conocimiento interna, sin proyecto previo del cual partir.
Y nadie del lado de ingeniería o mantenimiento del cliente sabía nada tampoco. No se estableció contacto con el fabricante. No había a quién preguntarle.
Dos ingenieros eléctricos de Ethos aplicaron ingeniería inversa a todo el sistema a partir de su propio análisis: inventariaron las partes, dedujeron el cableado, lo reensamblaron, plomearon el agua de enfriamiento y le hicieron prueba de fugas antes de que nadie energizara varios kilowatts de equipo de inducción, y lo devolvieron a los parámetros de temperatura y permanencia que el proceso viejo había especificado. Esos parámetros eran lo único que sí existía en papel; todo lo necesario para volver a alcanzarlos de forma confiable hubo que reconstruirlo desde cero.
Las bobinas que nunca se dibujaron
Hay una nota al pie del sistema de inducción que en realidad es una historia sobre cómo se almacena de verdad el conocimiento de manufactura.
Las bobinas que precalientan la pieza no son artículos de catálogo. A lo largo de los ocho años que el programa llevaba corriendo, se habían fabricado y doblado a mano para seguir el perfil de la pieza, exactamente a la distancia correcta para lograr penetración de calor donde hacía falta, y conformadas para dejarle acceso a la antorcha. Cada uno de esos dobleces codifica una decisión que alguien tomó en piso.
Nada de eso se revisó nunca de regreso al CAD.
Así que cuando Ethos necesitó remanufacturar las bobinas, los dibujos en archivo describían una bobina que ya no existía en ningún lado, y las bobinas físicas en almacén describían una forma que nadie había registrado. El CAD del proveedor, cuando llegó, resultó ser de la bobina original y no de la que estaba en servicio. El único camino fue escanear en 3D las bobinas reales y usar el escaneo como modelo a partir del cual modificar.
Ocho años de conocimiento de proceso afinado a mano, guardado enteramente en la geometría doblada de un pedazo de cobre, recuperado con un escáner porque nunca se había escrito en ningún otro lado.
Corriente alta, fixtures que giran, y todo tratando de interferir con todo lo demás
La soldadura de esta línea usa movimiento coordinado. El muñón gira la pieza mientras el robot suelda, de modo que el cordón que recorre cada extremo del tubo se deposita como un solo cordón continuo: sin detener el muñón, sin romper la trayectoria de soldadura del robot, sin reinicio. En los reinicios es donde viven los defectos de soldadura, y en una pieza donde las soldaduras son estructurales, eliminarlos es una decisión de calidad tanto como de tiempo de ciclo.
Los robots que suministró el cliente no traían la opción de movimiento coordinado. Esa actualización hubo que gestionarla en el piso de Ethos a media construcción, y no fue la única opción faltante: después se encontró que esos mismos robots no traían su paquete Dual Check Safety, descubierto como una semana antes de que la celda tuviera que correr en seco.
Debajo del movimiento había un problema más difícil: el ruteo.
Los cables y la neumática tienen que entrar a un fixture que gira más de 270 grados, y las líneas de calentamiento por inducción que pasan por esa envolvente llevan suficiente corriente para interferir con los cables de tierra de soldadura y el ethernet que corre junto a ellos. La respuesta del equipo de diseño mecánico fue darles a las líneas de inducción sus propias charolas aisladas, una corrida dedicada y continua hasta la herramienta, lo que resolvió la interferencia y tuvo el beneficio adicional de evitar que las líneas de bobina se doblaran al girar el muñón. Se agregaron tambores de charola en el primer muñón de soldadura para manejar la rotación, y dos de los tres marcos de estación de muñón pasaron por un rediseño estructural completo, en dos niveles de revisión distintos, una vez que la geometría de la pieza se comparó contra ellos como se debe.
Luego estaba la restricción de entrega de potencia, que es el tipo de problema que solo aparece en un trabajo de reutilización. Las líneas principales de alimentación de los tableros de control a las unidades de cabeza de inducción eran cables de largo tiempo de entrega ordenados por el cliente, y se estaban reutilizando. Su longitud importaba: córralas más largas de lo necesario y la pérdida resistiva en el cable significa que la unidad de cabeza no recibe la potencia que necesita. Así que los tableros se reubicaron, las corridas se midieron y se minimizaron, y el cableado de los cables reutilizados se dedujo por ingeniería inversa para reconectarlos.
Nada de eso está en un alcance de trabajo. Todo eso tiene que pasar antes de que salga una sola pieza buena de la línea.
Noventa y cuatro versiones
El sistema de control es donde todo esto se convierte en una línea o se queda en una colección de estaciones.
Ethos lo construyó como una arquitectura de PLC de doble zona, dos tableros principales de control repartiéndose una celda de más de catorce estaciones, con una mezcla de sensado genuinamente inusual para una línea de soldadura: cámaras inteligentes 2D, inspección de perfil 3D, lectores de código de barras 2D para rastreo de pieza, medición de precisión con LVDT, escáneres de piso ligados a la arquitectura de seguridad, y las propias señales del sistema de inducción. Todo tenía que secuenciarse dentro del tiempo de ciclo, y la lógica de seguridad tenía que salir bien a la primera.
El registro de cómo fue está en el historial de versiones. El programa principal del PLC pasó de V002 al inicio del proyecto a V096 en la puesta en marcha final: alrededor de noventa y cuatro versiones discretas de desarrollo, con el programa de seguridad corriendo sus propias treinta y nueve en paralelo. La HMI se construyó en cinco archivos de zona separados.
La medición de precisión merece mención aparte, porque es el ejemplo más claro de por qué el requisito de calidad de esta línea no era negociable. Después del maquinado, sensores LVDT miden la superficie maquinada de las placas de balero. Esa superficie fija la convergencia y la caída de las ruedas traseras del vehículo. Si está fuera, el auto no va derecho. No hay inspección aguas abajo que lo detecte ni manera de ajustarlo después. La medición es la última mirada honesta que alguien obtiene.
Agregar un sistema de inspección a media obra
A media obra, la alta dirección del cliente tomó una decisión: querían certeza sobre la calidad de soldadura, no confianza. Eso se convirtió en una nueva estación de inspección construida alrededor de un escáner de perfil 3D SmartRay, agregada al proyecto como un cambio de ingeniería por 172,824 dólares y soportada por dos robots de inspección dedicados.
SmartRay usa triangulación láser con luz estructurada para construir un perfil 3D de la zona de soldadura. Es un método de sensado fundamentalmente distinto al de las cámaras inteligentes 2D que ya había en la celda, y era el primer proyecto de Ethos con esa tecnología.
El problema de integración era el tiempo. Escanear toma tiempo, y una estación que detiene la línea mientras un sensor piensa es una estación que se come el ciclo. La adquisición de datos tenía que correr de forma asíncrona, en segundo plano, mientras el robot seguía moviéndose, y ni la documentación de FANUC ni la de SmartRay cubrían cómo hacerlo. El propio ingeniero de aplicación de SmartRay confirmó que un programa de fondo a la medida en el robot era la única ruta. Ethos lo escribió y lo puso en marcha, construyó la estación, la geometría de montaje del robot, las guardas y las modificaciones de celda para acomodarlo, y desarrolló el marco de integración y las trayectorias del robot antes de que un ingeniero de SmartRay llevara la programación de aplicación el último tramo.
El cambio de ingeniería pasó por cuatro revisiones a lo largo de nueve meses conforme el cliente afinó lo que quería. La estación se instaló en sitio en febrero de 2026, alrededor de ocho meses después de que la línea principal entrara en producción: un segundo proyecto atornillado al final del primero.
Vale la pena ser claro sobre lo que significa comercialmente esa adición de alcance. Un cliente que le entrega a su integrador otros 173,000 dólares de trabajo a media obra, para un sistema de calidad, es un cliente que ha decidido que el integrador lo va a hacer bien.
Ocho semanas
Seis semanas después del arranque, el cliente comprimió el programa en ocho semanas.
Ese es el dato que vuelve más difícil todo lo anterior, porque comprimir un programa no reduce el trabajo, elimina la holgura que absorbe los retrasos de los demás. Y en un proyecto donde la mayor parte del hardware era del cliente, los retrasos de los demás eran el riesgo principal del tablero.
Los robots se recorrieron cerca de un mes contra su primera fecha prometida. La charola portacables tenía un tiempo de entrega tan largo que el equipo construyó la celda entera con la medida equivocada, sabiendo que se sacaría y se reemplazaría en la instalación final, en vez de esperar. Los postes de enrejado llegaron cortos. Algunos paneles de enrejado llegaron doblados. La unidad hidráulica de la estación de perforado llegó y no funcionaba: reutilizada de otra línea, con tablero nuevo, sin el cable principal de comunicaciones entre tablero viejo y nuevo, y con todos los cables de sensor cortados. No había dibujo eléctrico actualizado. Ethos la recableó y dedujo las conexiones por ingeniería inversa.
Hubo versiones más chicas de la misma historia por todos lados. Un gripper al que hubo que agregarle limpiadores laterales porque los barrenos de la pieza quedaban desfasados del punto de toma, así que al levantarla se inclinaba y se atoraba en los pernos localizadores y fallaba el robot, justo en el único herramental del frente de la celda que tenía que librar el herramental de los tres muñones de soldadura, los racks buffer, la herramienta de perforado y el centro de maquinado. Un enfriador de agua que el cliente decidió eliminar a media obra, plomeado al suministro de planta, y después parcialmente restituido cuando mantenimiento pidió de vuelta el filtro y quiso la opción de agregar el enfriador después.
Se levantaron y se aprobaron diez desviaciones formales al estándar de construcción del cliente a lo largo del proyecto, cubriendo cosas como retirar la pistola de soldadura del stickout estándar de 16 mm a 20 mm para librar una tuerca en un soporte, y especificar actuadores no estándar donde los estándar físicamente no cabían.
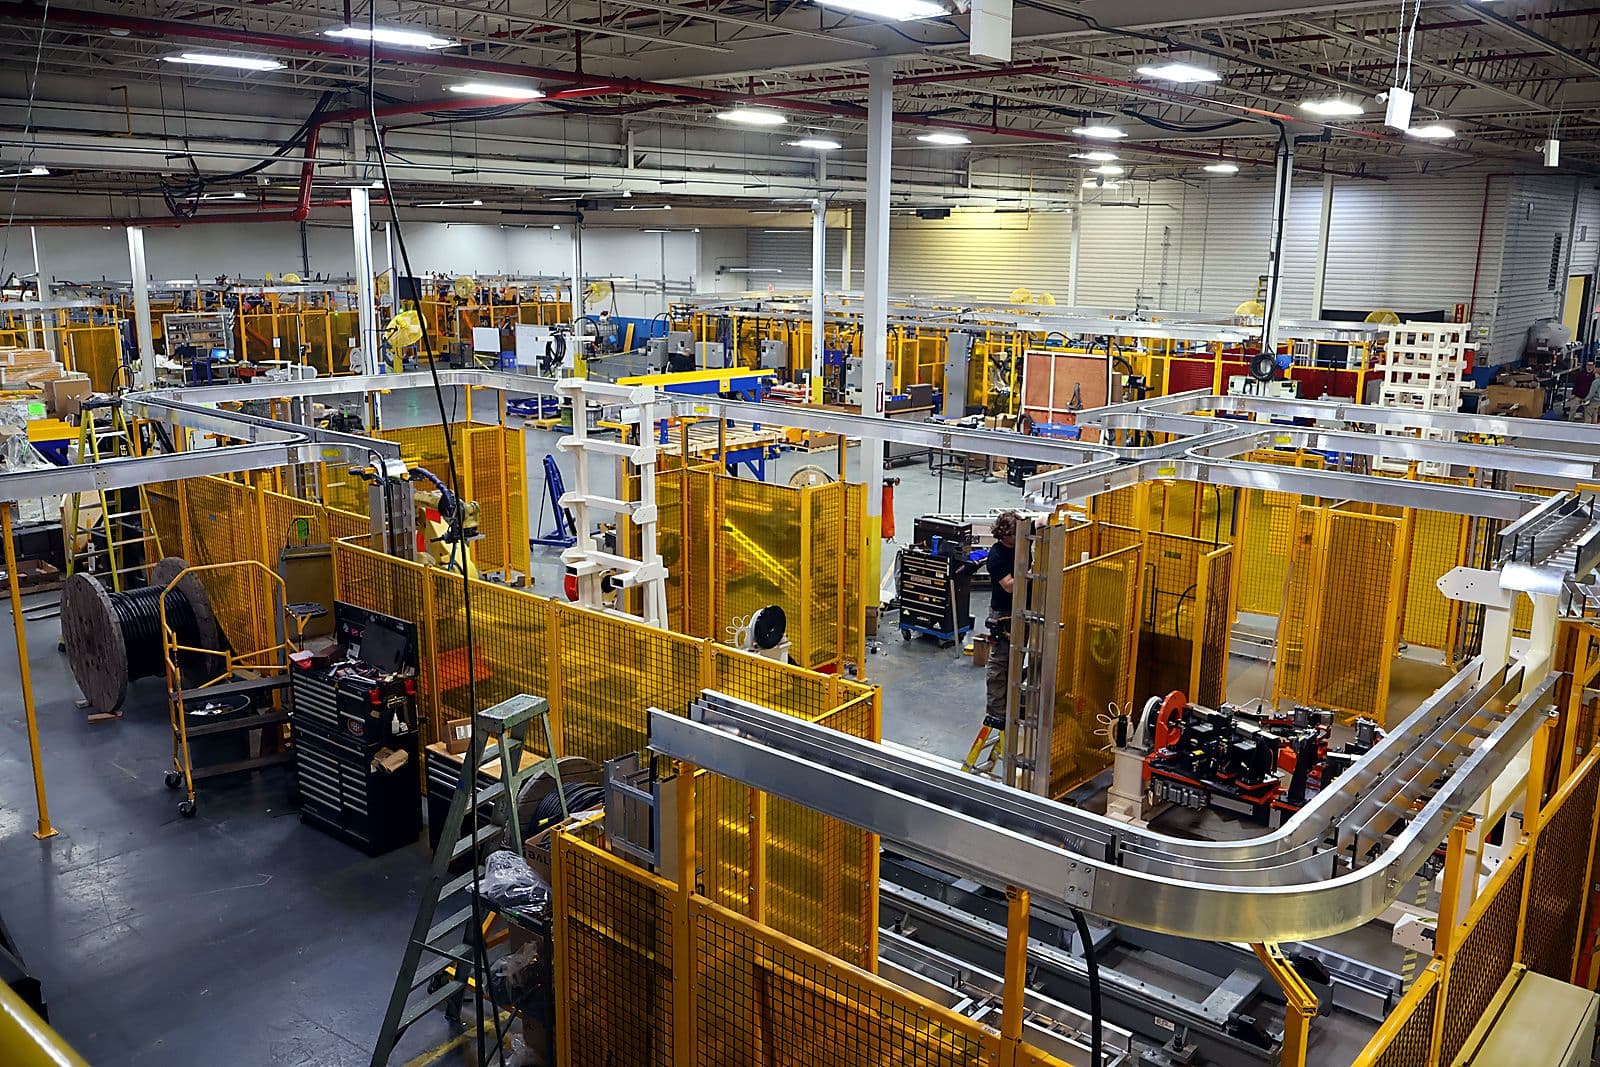
La línea se construyó, se integró, se energizó y se corrió a ritmo en el piso de Ethos. El desarme empezó en abril de 2025 y la instalación en la planta del cliente quedó completa en junio. La programación de robots había empezado en el piso de Ethos en marzo; la programación en sitio no pudo empezar hasta junio, cuando la planta tuvo energía en la celda, y corrió hasta julio.
El resultado
La instalación aterrizó a tiempo. El proyecto aterrizó a tiempo en general, incluidas las ocho semanas que el cliente le había quitado a media obra.
La corrida a ritmo se logró. La línea se diseñó a un tiempo de ciclo base de 164.3 segundos por juego. Corre a 158.3 segundos promedio. Está en producción hoy, capaz de más de las 56,350 unidades al año por las que se contrató, y fabricando lo que su cliente realmente ordene.
La calidad es el número que más importa aquí, dada la historia. La línea califica arriba de 95 por ciento en PIST, cerca de la calificación perfecta.
El número de personas no cambió. Ese nunca fue el punto. El punto era una línea que cumpliera sus números, después de nueve años de una que no.
Lo que dijo el cliente
La respuesta más reveladora no quedó escrita en ningún lado. Se dijo en voz alta, y fue que Ethos les había cambiado la opinión sobre los ejes de torsión.
Los ejes de torsión tienen una reputación en esta industria, y la reputación es que son miserables. Largos, soldados, estructurales y dimensionalmente implacables, con una calidad que se desvía a lo largo de la vida de un programa y un impuesto constante de bajo nivel por andar persiguiendo piezas de regreso a especificación. Suficientes proveedores Tier 1 se han quemado como para que un buen número simplemente no los cotice.
La línea que entregó Ethos produce una pieza que está en especificación sin que haya que pelearla hasta ahí, y se mantiene en especificación sin que haya que perseguirla. Esa es una propuesta distinta a la de una línea que meramente funciona, y es la razón por la que un cliente cambia de opinión sobre una categoría entera de producto.
Que es la respuesta real a de qué trató este proyecto. No de doce robots. No del calentador por inducción ni del escáner 3D, por satisfactorios que hayan sido. De una pieza que sale bien, en una línea armada en buena medida con el mismo equipo que llevaba casi una década sin lograr hacerla bien.