
Piense en la última pieza del contenedor.
Al inicio de un contenedor, la pieza está cerca de arriba y es fácil de alcanzar. Al final, el operador está doblado sobre el borde, estirándose hacia el fondo con la espalda más allá de noventa grados de flexión, varias veces por minuto, durante todo un turno. Los ergónomos tienen una palabra para esa postura y no es amable. Y pasa al final de cada contenedor, en cada turno, para siempre.
Ese era el trabajo en un fabricante de tren motriz antes de este proyecto. Un operador parado en cada uno de dos centros CNC, sacando componentes de transmisión de un contenedor a mano y cargándolos en la máquina. Un tercer operador cargando el marcador láser de pieza. Tres personas cuyo papel completo era mover piezas de un contenedor a una máquina.
Con eso venían tres problemas, y se acumulaban.
La planta no podía cubrir esas posiciones de forma confiable. Hoy nadie puede, para trabajo así.
La postura estaba haciendo daño, y el daño era peor justo en el momento en que el trabajo era menos evitable.
Y las máquinas solo podían correr tan rápido como alguien las cargara. El ciclo del CNC no era la restricción de la producción. La persona frente a él sí.
La demostración que siempre funciona
La respuesta es obviamente un robot con una cámara 3D. Todos los integradores tienen esa demostración. Un robot, un sistema de visión, una caja de piezas y un video donde el brazo mete la mano y sale sosteniendo algo.
La demostración siempre funciona. La producción es donde deja de funcionar, y deja de funcionar por razones que casi no tienen nada que ver con tomar la pieza.
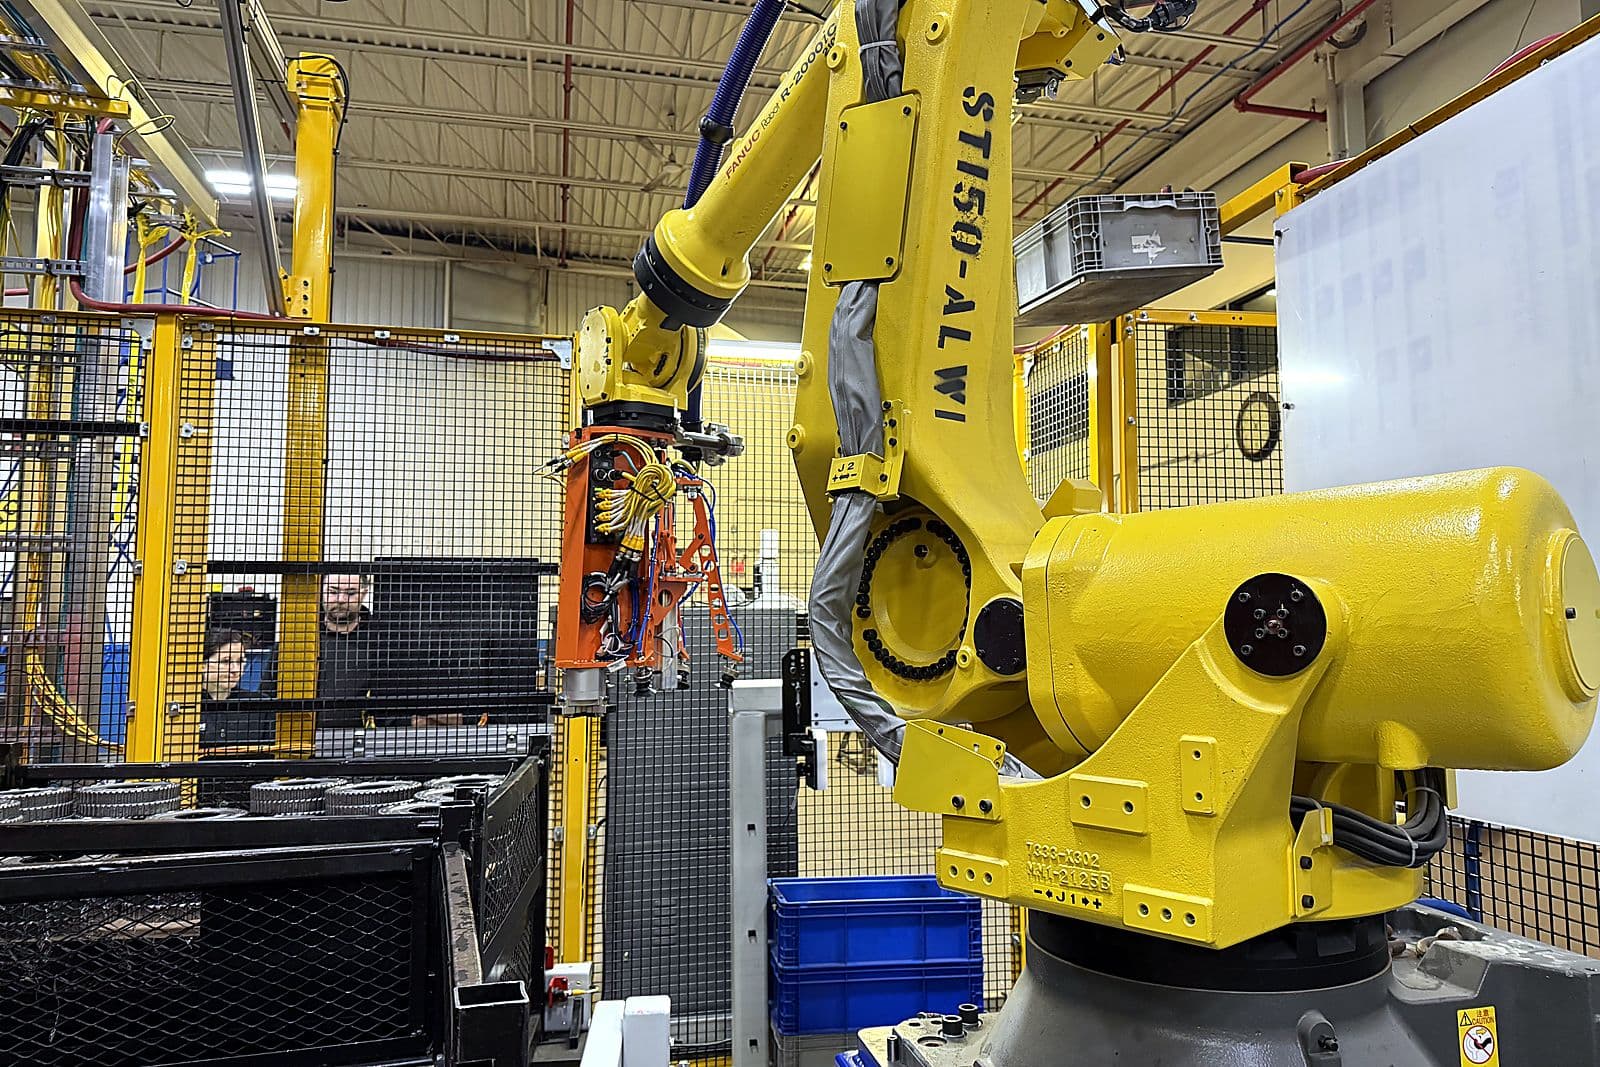
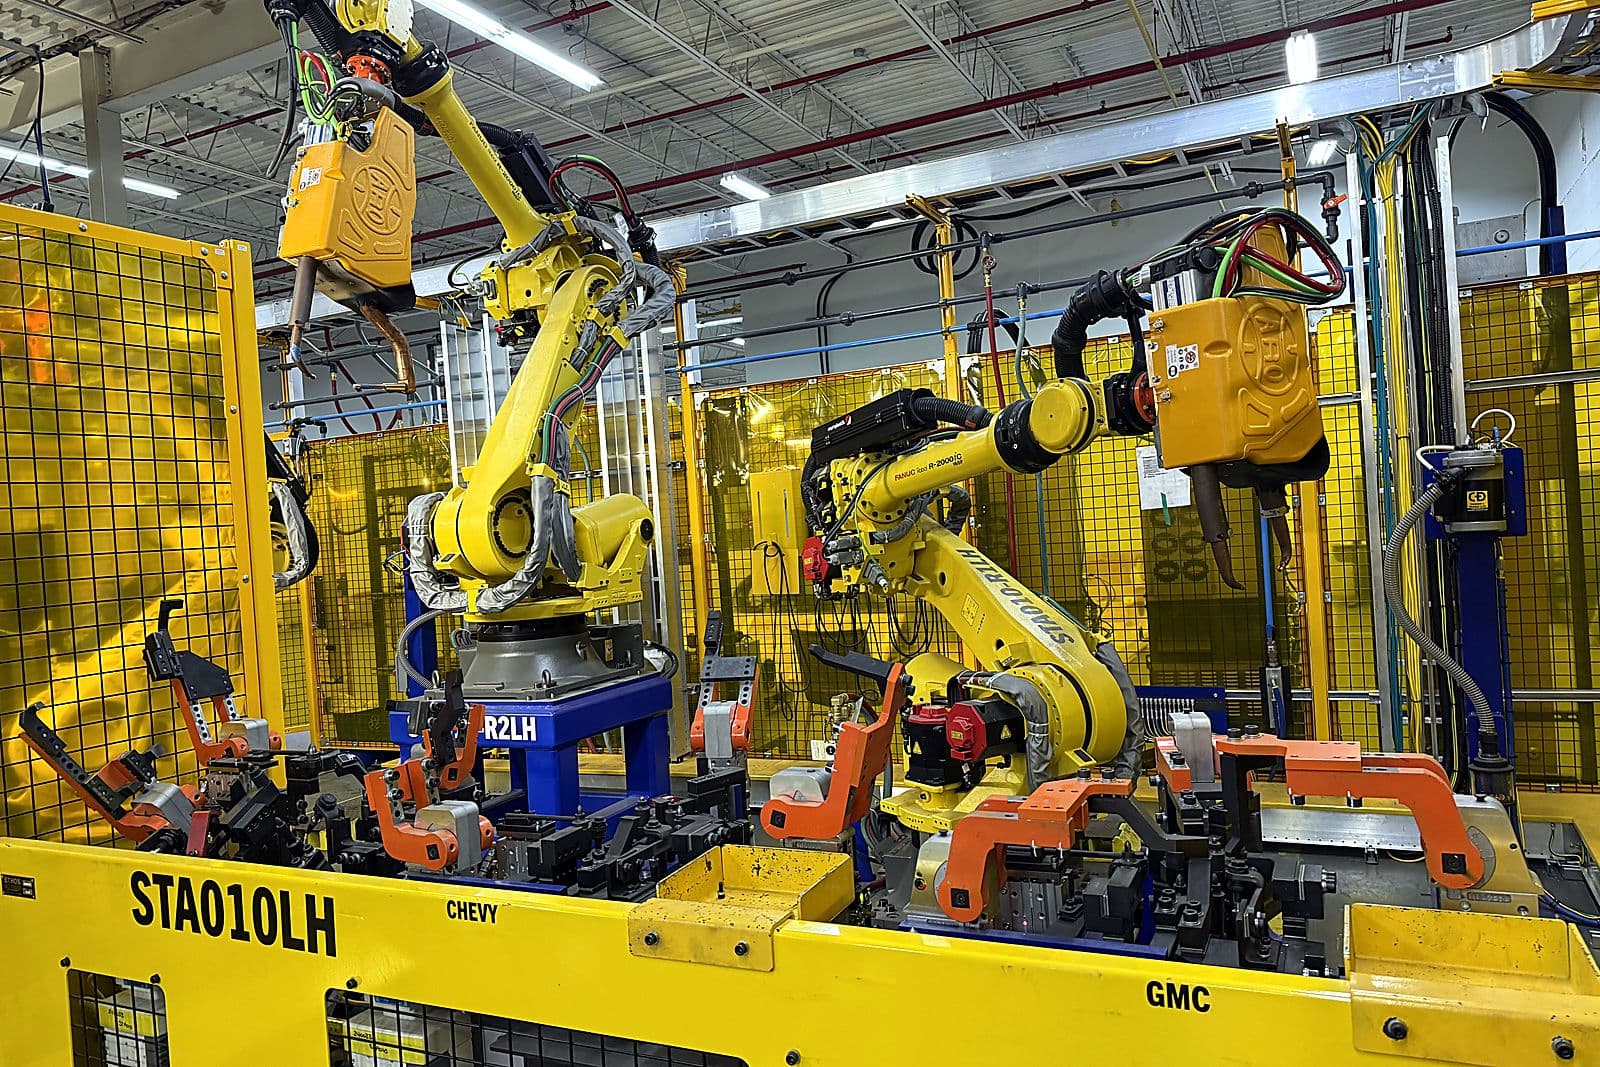
Ethos construyó esta celda con dos robots FANUC, tres cámaras de visión 3D de Apera AI y un ciclo de veinte segundos que cumplir. El sistema de visión hizo la parte que se ve difícil en video. Todo lo demás es donde vivió el proyecto.
Qué sale mal en realidad
Empiece por el contenedor, porque el contenedor es el problema.
Un contenedor de piezas en una planta real no es una caja preparada para una demostración. Llega con una bolsa de plástico adentro, y esa bolsa no se queda educadamente en el fondo. Se desploma, se sube, y tarde o temprano cae sobre las piezas, momento en el cual una cámara que mira hacia abajo ve película plástica en vez de acero. No hay nada mal con la cámara, con la IA ni con el robot. Simplemente la celda no puede ver.
Las piezas tampoco quedan planas. Conforme el contenedor se vacía, los componentes terminan parados de canto contra la pared en ángulos que nadie diseñó, presentados a la cámara en orientaciones que no estaban en el conjunto de entrenamiento y alrededor de las cuales no se planeó ninguna aproximación del gripper.
Y entre capas de piezas hay separadores de plástico corrugado, que tienen que salir antes de poder alcanzar la capa de abajo, desde posiciones que cambian cada vez.
Nada de eso es un problema de visión. Todo eso es un problema de integración, y es la razón por la que las demostraciones de bin picking superan en número a las instalaciones de bin picking.
Tres puntos de succión
Vale la pena detenerse en el separador de cartón, porque el arreglo es de los que solo salen de haberlo hecho.
El enfoque obvio es levantar el separador con una ventosa. El problema es que una hoja grande de plástico corrugado, levantada en un punto, es una palanca. Cualquier levantada queda ligeramente descentrada, la hoja se inclina, el aire rompe el sello en el borde y el separador cae de vuelta al contenedor, a veces encima de las piezas que el robot estaba por tomar.
Así que el herramental sostiene el cartón en tres puntos de succión distintos en vez de uno. Si un punto se suelta, los otros dos lo siguen sosteniendo, y la hoja sale en vez de caerse. Tres oportunidades en cada levantada en lugar de una.
Ese es todo el arreglo. No es sofisticado y no salió de una especificación. Salió de ver separadores caerse de vuelta a los contenedores.
Construir una mirada repetible al contenedor
El sistema de visión localiza las piezas respecto a la cámara. Eso solo sirve si el contenedor mismo está en un lugar predecible, todas las veces, lo que significa que la ingeniería real estuvo en el mobiliario alrededor de la toma.
Ethos diseñó cinco estaciones de acoplamiento idénticas, tres para contenedores de piezas y dos para retiro de separadores, deliberadamente estandarizadas para que cualquiera pudiera reemplazar a cualquier otra. Cada una localiza y traba un carro de producción suministrado por el cliente contra un datum, de modo que el contenedor que se presenta a la cámara queda en el mismo marco de referencia espacial en cada intercambio, sin importar la variación de fabricación de los carros mismos.
Ese mecanismo pasó por iteración real. El trabajo de concepto recorrió un acoplamiento tipo gancho de pastor y un acoplamiento de carro con datum en variantes de mano izquierda y derecha antes de confirmar un enfoque. La flecha de accionamiento del seguro se cambió a perfil cuadrado para mejor engrane. Se agregó un cilindro de retención para sostener el carro contra las fuerzas de reacción de un robot tomando piezas de él, porque un carro que se mueve bajo carga ha movido el marco de referencia del que depende la visión. Se agregó un sensor de seguridad para detectar la presencia del contenedor antes de iniciar el ciclo, para que el robot nunca tome dentro de un acoplamiento vacío.
El herramental de punta de brazo tenía que hacer dos trabajos distintos: tomar un componente de transmisión desde una orientación impredecible sin dañarlo, y sacar los separadores corrugados de entre capas. El número de ventosas, su separación y su complacencia para esa combinación no se podían calcular en papel. Salieron de construirlo y probarlo.
El herramental se extendió después con un riel más largo y un sensor láser para detección de pieza y prevención de colisiones. Esa extensión de riel salió de la construcción con toda honestidad: se encontró que los baleros de la punta de brazo corrían diez milímetros fuera del extremo de sus rieles, y se liberaron rieles más largos para corregirlo.
Aguas abajo, las mordazas del gripper tenían que guiar cada pieza a un transportador dentro de pulgada y media del centro para que la entrega funcionara. Otro número que salió de la iteración y no del cálculo.
Cuando la IA genuinamente no puede ver
La decisión de diseño interesante en esta celda es qué pasa cuando el sistema de visión falla, porque en algún momento va a fallar.
El sistema hace tres intentos. Si los tres fallan, levanta una torre luminosa y una alarma audible y pide una persona. Ese es todo el camino de escalamiento, y su mesura es el punto. Una celda que intenta ser lista con una cámara obstruida va a terminar haciendo algo caro. Una celda que intenta tres veces y luego pide ayuda le cuesta a la planta treinta segundos de la atención de alguien y deja intactas las piezas y el herramental.
Saber qué fallas automatizar y cuáles devolverle a un humano no es una decisión de tecnología. Es una decisión sobre para qué existe la celda.
La cámara que no compraron
El segundo robot toma piezas del transportador de salida del segundo CNC. La solución obvia es una cuarta cámara.
En vez de eso, Ethos diseñó la posición de paro del transportador para que fuera lo bastante consistente como para que el robot pudiera tomar de él a ciegas, sin visión alguna. La pieza llega al mismo lugar cada ciclo porque la máquina se hizo para ponerla ahí, así que nada necesita mirarla.
Ese es el intercambio que todo ingeniero de automatización debería hacer y pocos escriben: un sensor agregado para tolerar variabilidad cuesta dinero para siempre, mientras que la variabilidad eliminada en el origen cuesta dinero una vez. Una cámara menos, una calibración menos, una cosa menos que puede fallar a las tres de la mañana.
Una celda que sigue corriendo con gente adentro
El problema de controles más difícil del trabajo no fueron los robots. Fue que los operadores todavía tienen que estar dentro del área de trabajo de la celda constantemente, cambiando contenedores, atendiendo los CNC, haciendo mantenimiento, mientras los robots siguen en servicio.
La respuesta estándar a una violación de zona de seguridad es parar, o bajar todo a paso de tortuga. En esta celda cualquiera de las dos habría sido fatal para el caso de negocio, porque las interrupciones no son ocasionales. Son el ritmo normal del trabajo.
Así que la celda se construyó con una arquitectura de velocidad multiestado que lee una combinación de condiciones en vez de un solo disparo. Con la puerta enrollable abierta, el contenedor en su posición de seguridad y ambas cortinas de luz libres, los robots corren a velocidad plena. Con la cortina exterior bloqueada y la interior libre, hay un operador presente pero todavía no en la parte peligrosa de la envolvente, y los robots continúan al veinticinco por ciento. Sin contenedor en la posición de seguridad y con ambas cortinas bloqueadas, la combinación es insegura a simple vista y la celda toma un paro de emergencia.
Cada uno de esos estados se validó con cálculos de distancia de paro de Dual Check Safety, demostrando que los robots podían desacelerar desde velocidad plena y desde velocidad reducida dentro de los límites de la zona, y todo el esquema se revisó contra los requisitos de salud y seguridad previos al arranque antes de correr.
El resultado es una celda que deja que la gente trabaje a su alrededor en vez de parar cada vez que alguien se acerca, y esa es la diferencia entre una máquina que una planta usa y una máquina que una planta aguanta a regañadientes.
Cuatro máquinas que ya estaban ahí
Ethos suministró los robots, la visión, el herramental, el acoplamiento y la seguridad. Los dos CNC, la lavadora y el marcador láser ya estaban en el piso, de distintos proveedores, con sus propias interfaces y sus propias ideas sobre secuenciación.
Amarrarlos por Ethernet/IP, para que dos robots, tres cámaras y cuatro máquinas existentes corran como una sola celda con secuenciación determinista y manejo sensato de fallas, es la mayoría poco glamorosa de un trabajo de integración. El enlace robot-visión corre sobre un protocolo de mensajería por sockets en los controladores FANUC, entregando coordenadas de toma y llevando la secuencia de reintentos. Dos interfaces de operador cubren estado de celda, alarmas y control manual.
El resultado
La celda está en producción. Corre un ciclo de dieciocho segundos contra un objetivo de veinte, y fabrica 575,280 piezas al año a dos turnos.
Las tres posiciones de carga desaparecieron. Ya nadie se para en un CNC sacando piezas de un contenedor, y nadie se estira al fondo de un contenedor con la espalda más allá de noventa grados. La planta ya no tiene que cubrir tres puestos que le costaba cubrir, y la producción de las máquinas ya no la fija qué tan rápido puede cargar una persona.
Ese último punto es el que se acumula. Un CNC alimentado a mano corre a la velocidad de la mano. Un CNC alimentado por un robot corre a la velocidad del CNC, cada ciclo, en ambos turnos, se haya cubierto o no la posición esa mañana.
Por qué este importa
El bin picking lleva como quince años estando a cinco años de distancia. Lo que cambió no es que la IA se volviera lo bastante buena, aunque sí lo hizo. Es que se entendió la ingeniería alrededor de la IA.
El sistema de visión de esta celda hace lo que dice el folleto. La razón por la que la celda funciona en producción son las cinco estaciones de acoplamiento que ponen el contenedor en el mismo lugar cada vez, los tres puntos de succión que evitan que una hoja de cartón caiga de vuelta al contenedor, la lógica de reintentos que sabe cuándo dejar de adivinar, la posición de paro del transportador que eliminó la necesidad de una cuarta cámara, y la arquitectura de seguridad que deja a la gente seguir trabajando mientras los robots corren.
Tomar la pieza es la parte fácil. Siempre lo iba a ser.